




De plus, ses limitations en termes de précision rendent cette solution inadaptée aux moteurs comportant un grand nombre de paires de pôles. Sa sensibilité aux champs de Foucault la rend également inadaptée aux interventions à proximité immédiate du moteur.
La technologie de détection de position inductive de Renesas permet aux clients de concevoir le capteur autour du moteur, ce qui leur permet d'adapter le nombre de secteurs aux paires de pôles du moteur pour une précision maximale. Ceci permet un positionnement hors axe (perpendiculaire et latéral) et sur l'axe. De plus, cette technologie est économique et compacte, tout en offrant une meilleure tolérance aux environnements difficiles que les codeurs existants.
Cet article présente un environnement d'évaluation pour moteurs à courant continu sans balais (BLDC) utilisant des circuits intégrés de capteurs de position inductifs basés sur la technologie de détection de position inductive de Renesas. Il s'appuie sur le kit d'évaluation MCK-RA6T2 (Figure 1), disponible en ligne et permettant d'évaluer immédiatement les avantages de la solution. Outre la présentation de l'environnement d'évaluation, cet article décrit également les caractéristiques du microcontrôleur et du capteur de position inductif intégrés à chaque kit, ainsi que les avantages de l'utilisation d'un capteur de position inductif.
Présentation du kit de commande de moteur MCK-RA6T2
Le MCK-RA6T2 est un kit de développement pour la commande de moteurs, facilitant l'évaluation des moteurs BLDC. Le microcontrôleur intégré est le RA6T2, appartenant à la famille RA, spécialisée dans les applications de commande de moteurs. Grâce à ce kit et aux exemples de code disponibles en téléchargement sur le site web de Renesas, les utilisateurs peuvent immédiatement commencer à évaluer la commande de moteurs avec le RA6T2.
Présentation du kit de capteur de position inductif IPS2200 :
Le kit de capteur de position inductif (IPS2200STKIT) est un kit d’évaluation compact et intuitif permettant une évaluation rapide et facile de l’IPS2200, un capteur de position inductif industriel de Renesas destiné à la commutation de moteurs à grande vitesse. Ce kit d’évaluation se compose principalement d’une carte de communication et d’un module d’application. Le module d’application IPS2200 est conçu pour se connecter directement à un moteur électrique et fournir quatre périodes de signaux analogiques sinusoïdaux et cosinusoïdaux par tour mécanique.

Figure 1 : Environnement d’évaluation du moteur BLDC avec le circuit intégré du capteur de position inductif.
Présentation du microcontrôleur RA6T2 au sein de la famille RA :
le RA6T2 est le deuxième microcontrôleur ASSP de la famille RA et est conçu pour les solutions de commande de moteurs et d’onduleurs. Il combine un cœur Arm Cortex®-M33 avec des accélérateurs matériels dédiés à la commande de moteurs et une mémoire flash haute vitesse pour des performances en temps réel à 240 MHz.
Le convertisseur analogique-numérique (CAN) est un modèle hybride combinant approximations successives et conversion ΔΣ, offrant ainsi une fréquence d'échantillonnage élevée de 6,25 Méch./s et une résolution de 16 bits. Il intègre également une fonction d'échantillonnage-blocage à trois fils pour la détection simultanée des courants de moteurs triphasés. Le RA6T2 intègre par ailleurs des amplificateurs à gain programmable permettant d'ajuster le gain en fonction de la plage de tension d'entrée, ainsi que d'autres fonctions analogiques. De plus, le temporisateur PWM, hautement flexible et ajustable, facilite la portabilité des algorithmes existants vers le RA6T2. Associé à d'autres fonctions analogiques, il fournit également une fonction de sécurité de coupure de la sortie PWM, permettant au microcontrôleur d'effectuer une détection d'urgence et un arrêt en cas d'anomalie. Grâce à ces caractéristiques, un seul microcontrôleur RA6T2 peut contrôler simultanément jusqu'à deux moteurs BLDC.
L'accélérateur matériel embarqué comprend une unité de fonctions trigonométriques (TFU) et un filtre à réponse impulsionnelle infinie (IIR). La TFU effectue des calculs à haute vitesse sans recourir à des tables de consultation, optimisant ainsi l'utilisation de la mémoire ROM. Le filtre IIR propose des méthodes d'ajustement des coefficients qui facilitent la portabilité des algorithmes existants. Le RA6T2 dispose également d'autres fonctions périphériques utiles.
Présentation du capteur de position inductif IPS2200 :
sans aimant, l’IPS2200 est jusqu’à 10 fois plus fin et jusqu’à 100 fois plus léger, avec des vitesses électriques atteignant 250 000 tr/min, contre seulement 100 000 tr/min pour les résolveurs traditionnels. Son format compact et léger, ainsi que son immunité totale aux champs parasites, facilitent l’intégration au moteur et fournissent les composants standard nécessaires à la fabrication de leur propre résolveur de remplacement, réduisant ainsi les coûts de nomenclature. Fonctionnant en configuration quatre ou six fils, l’IPS2200 offre des vitesses jusqu’à 10 fois supérieures et une latence très faible par rapport aux solutions à résolveur ou magnétiques.
Caractéristiques principales :
- Conçu pour une utilisation industrielle
- Large plage de températures de fonctionnement : de -40 °C à 125 °C
- Interface : simple ou différentielle sinus/cos(θ)
- Alimentation : 3,3 V ±10 % ou 5,0 V ±10 %
- Vitesse de rotation : jusqu’à 250 000 tr/min (électrique)
- Délai de propagation : programmable
- Réglage du gain sinus/cos(θ) et compensation du décalage
- Protection contre les surtensions, l’inversion de polarité et les courts-circuits
- Interface de programmation numérique : I²C ou SPI
Présentation de l'environnement d'évaluation de la commande moteur.
Comme indiqué dans l'introduction, cet environnement d'évaluation moteur (Figure 1) utilise le kit IPS2200STKIT pour acquérir les informations de position du capteur inductif, tandis que le contrôleur MCK-RA6T2 pilote le moteur à partir de ces informations. Cet environnement d'évaluation étant constitué de deux kits prêts à l'emploi, les utilisateurs n'ont pas besoin de modifier ni de développer les cartes eux-mêmes. Cela réduit considérablement le temps nécessaire à la mise en place d'un environnement d'évaluation. De plus, ces kits sont largement disponibles en ligne auprès des distributeurs du réseau Renesas.
Renesas a également publié un exemple de programme pour la commande de moteur utilisant le capteur de position inductif. La note d'application correspondante, expliquant son utilisation avec le MCK-RA6T2, est disponible sur la page produit. Ce code source est librement accessible à tous, permettant ainsi aux utilisateurs de démarrer le moteur immédiatement. Pour ce faire, il suffit de téléverser le programme téléchargé sur le site web du microcontrôleur RA6T2. Les utilisateurs souhaitant obtenir des informations détaillées sur les variables du moteur utilisées dans le programme peuvent consulter la note d'application, qui constitue une référence précieuse.
De plus, Renesas propose un outil d'aide à la commande des moteurs unique, appelé Renesas Motor Workbench, pour une évaluation plus pratique des moteurs. Renesas Motor Workbench est gratuit et disponible sur le site web de Renesas.
En général, la conception de solutions de commande de moteurs exige une expertise technique pointue. Par conséquent, de nombreuses heures de travail et des coûts considérables sont consacrés à la mise au point et au débogage afin d'adapter la solution à l'usage prévu. Pour pallier ce problème, Renesas Motor Workbench propose les fonctionnalités suivantes, qui permettent de réduire les efforts nécessaires à la mise au point et au débogage (Figure 2) :
- Analyseur :
Lecture/écriture des variables et affichage des formes d'onde en temps réel, ainsi que visualisation des variables de commande telles que les spécifications d'un oscilloscope/déclencheur, etc.
- Réglage :
Il suffit à l'utilisateur de saisir le courant nominal du moteur et le logarithme du nombre de pôles, puis d'appuyer sur le bouton « Démarrer » pour extraire automatiquement les paramètres spécifiques du moteur, tels que la résistance et l'inductance, ainsi que les paramètres de commande comme le gain PI.
Les paramètres extraits peuvent être utilisés pour démarrer immédiatement le moteur ou pour affiner les paramètres de commande.
- Interface graphique conviviale :
Une interface graphique intégrée offre une utilisation plus intuitive du moteur.
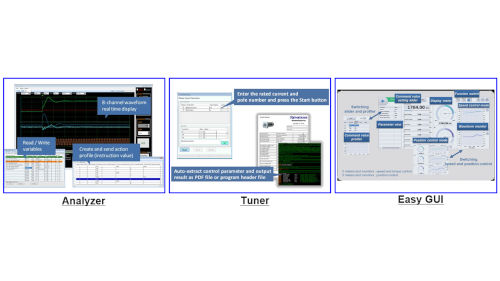
Figure 2 : Caractéristiques de l'établi moteur Renesas
À titre de référence, la figure 3 montre comment modifier les variables de commande du moteur dans le programme d'exemple à l'aide de la fonction Analyzer de Renesas Motor Workbench.
Il s'agit d'une image capturée lors du fonctionnement du contrôle de position suite à la saisie d'une valeur de consigne. Les informations de position, de vitesse et de courant de l'axe q peuvent être représentées sous forme de courbe, facilitant ainsi la visualisation de l'état de fonctionnement du moteur.

Figure 3 : Image capturée de l'opération de contrôle de position lorsqu'une valeur de commande de position est saisie.
Avantages de la commande de moteur par capteurs de position inductifs :
Parmi les avantages de ce capteur de position inductif, sa fonctionnalité est remarquable. L’élément sensible peut être configuré avec un nombre de spires égal au nombre de paires de pôles du moteur, ce qui le rend adaptable aux moteurs multipolaires. Le substrat de la bobine peut être monté à l’extrémité ou à la base de l’arbre, offrant une grande flexibilité de conception.
La technologie de détection de position inductive de Renesas offre une flexibilité maximale et peut être adaptée aux applications spécifiques des clients. Renesas facilite cette adaptation grâce à des conceptions de référence prêtes à l'emploi, compilées dans le catalogue Resolver 4.0. Ce catalogue permet aux ingénieurs d'accéder à une large gamme de conceptions prêtes à l'emploi, basées sur les capteurs de commutation de moteur IPS2200 et adaptées à une configuration spécifique d'arbre moteur ou de paire de pôles. Les conceptions de référence incluent des schémas complets, des plans de circuits imprimés câblés et des fichiers Gerber, permettant aux ingénieurs de commencer immédiatement à créer des solutions de détection fonctionnelles.
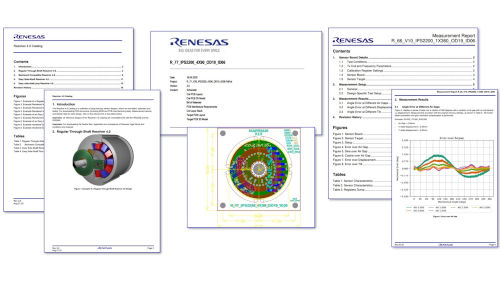
Figure 4 : Catalogue Resolver 4.0
Un autre avantage de cette technologie réside dans sa résistance aux environnements difficiles. L'absence d'aimants dans l'élément capteur lui confère une grande insensibilité aux champs magnétiques environnants, tout en conservant sa légèreté. De plus, la méthode sans contact assure une excellente résistance à la poussière et aux saletés.
Enfin, un autre avantage réside dans le faible coût du système. En général, il est plus facile de réduire le coût global des capteurs de position inductifs que celui des codeurs optiques ou magnétiques, du fait du nombre réduit d'éléments et de composants utilisés. Le capteur à codeur optique est intrinsèquement plus cher, tandis que le coût plus élevé du codeur magnétique s'explique par la nécessité d'un blindage magnétique, etc. La figure 5 compare le coût des trois types de capteurs de position.

Figure 5 : Comparaison des coûts des trois capteurs de position
Conclusion :
Les capteurs de position inductifs permettent d’optimiser la précision de positionnement grâce à une conception adaptée du substrat de la bobine au moteur utilisé. Ils offrent également une grande résistance aux environnements difficiles et un poids réduit pour l’équipement moteur. De plus, les systèmes de commande de moteur avec détection de position peuvent être développés à moindre coût que ceux utilisant d’autres capteurs de position. Par conséquent, l’utilisation de ce capteur se développe dans les applications exigeant une détection de position de haute précision en environnements difficiles, telles que les moteurs industriels, les robots et les équipements médicaux. Renesas a développé une solution de commande de moteur basée sur son microcontrôleur haute performance RA6T2, spécialisé dans les applications de commande de moteur, ainsi que sur le circuit intégré de capteur inductif IPS2200, disponible auprès des revendeurs en ligne. Un exemple de code pour cet environnement d’évaluation est disponible sur la page produit du RA6T2, permettant aux utilisateurs de démarrer immédiatement leurs développements.
pages produit du RA6T2, adaptées à une grande variété d'applications et de dispositifs de commande de moteurs, proposent de nombreuses notes d'application et des exemples de projets. Parmi ceux-ci figurent la commande d'encodeurs IF, la commande sans capteur, la commande de moteurs BLDC avec capteur de position inductif, et bien d'autres.
Ressources :
- Note d'application : Commande vectorielle RA6T2 pour moteur synchrone à aimant permanent avec capteur inductif (renesas.com)
- Page Web MCK-RA6T2 : RTK0EMA270S00020BJ - Kit de commande moteur flexible Renesas MCK-RA6T2 pour groupe de microcontrôleurs RA6T2 | Renesas
- Page Web IPS2200STKIT : IPS2200STKIT - Kit d'évaluation pour IPS2200 | Renesas
- Catalogue Resolver 4.0 :Catalogue Resolver 4.0 (renesas.com)
- Page Web du microcontrôleur RA6T2 : RA6T2 - Moteur haute performance temps réel Arm® Cortex®-M33 TrustZone® 240 MHz pour la commande moteur | Renesas





