




 Depuis près de dix ans, Microchip Technology Inc. se concentre sur les applications de conversion de puissance intelligente afin d'offrir davantage de fonctionnalités et une capacité accrue pour tous types d'applications. L'un de ses principaux axes de développement a toujours été, et demeure, la commande entièrement numérique des convertisseurs/onduleurs de puissance à l'aide de microcontrôleurs DSP hautes performances dotés de périphériques dédiés, rapides et haute résolution, ainsi que de familles de contrôleurs dédiées aux systèmes de commande hybrides combinant microcontrôleurs et boucles de contrôle entièrement analogiques. Un examen plus approfondi de ces solutions révèle que ni les solutions hybrides analogiques ni les solutions entièrement numériques ne sont 100 % analogiques ou 100 % numériques. Toutes deux nécessitent impérativement leurs équivalents analogiques et numériques pour surmonter certaines limitations et ainsi exploiter pleinement leur potentiel. La dernière génération de contrôleurs de conversion de puissance intelligents, la série MCP191xx, marque une avancée technologique majeure en rendant les convertisseurs plus intelligents et en se concentrant sur des topologies et des applications de conversion de puissance dédiées.
Les premiers composants de la famille MCP19111 intègrent un contrôleur de convertisseur abaisseur synchrone analogique haute performance et un microcontrôleur 8 bits dans un circuit intégré monolithique. Ils offrent ainsi des fonctionnalités avancées et flexibles de configuration, de contrôle et de surveillance, ainsi que la possibilité d'intégrer des communications standardisées ou propriétaires pour plusieurs convertisseurs dans une architecture de gestion de puissance plus performante. Contrairement aux autres contrôleurs POL hybrides existants, le MCP19111 est entièrement programmable en C. Cet avantage lui confère une flexibilité totale pour adapter le dispositif aux différentes exigences d'application, aux conditions de fonctionnement spécifiques, aux tâches de surveillance générales et pour intégrer des fonctions personnalisées.
La large plage de tension d'entrée de 4,5 V à 32 V CC et les tensions de sortie à partir de 0,5 V, associées à des contrôleurs pouvant atteindre jusqu'à 2 A (source) / 4 A (consommation), ouvrent la possibilité de prendre en charge une grande variété d'applications.
Progrès numériques :
La présence d’un contrôleur numérique et d’un régulateur analogique à découpage sur une même puce semi-conductrice permet l’intégration de fonctions analogiques et d’une commande numérique pour la manipulation directe du circuit de compensation, de la fréquence de commutation, du contrôle du temps mort, des seuils système et de nombreuses autres fonctions en fonctionnement. De plus, l’intégration du microcontrôleur dans l’architecture du régulateur analogique à découpage élimine le besoin de fonctions d’alimentation auxiliaires supplémentaires ou de pilotes MOSFET externes.
 La figure 1 présente un schéma fonctionnel du contrôleur de puissance analogique à amélioration numérique MCP19111, ainsi qu'un circuit d'application typique. La section de régulation analogique à découpage couvre l'ensemble des composants de la boucle de contrôle analogique, y compris les pilotes de MOSFET, et intègre également l'alimentation auxiliaire du microcontrôleur. La section numérique comprend un cœur de microcontrôleur PIC12F 8 bits de milieu de gamme, doté de 8 Ko de mémoire Flash et de 256 octets de RAM. Elle offre jusqu'à 15 E/S à usage général (GPIO), dont huit entrées analogiques supplémentaires, une interface de communication série I²C/SMbus, des interruptions externes et trois temporisateurs libres. De nombreux signaux internes, tels que la tension d'entrée, la tension de sortie et le courant d'inductance, peuvent être surveillés directement sur la puce, sans capteur externe.
L'implémentation numérique permet même la lecture du rapport cyclique, une fonctionnalité très utile qui, pour diverses raisons techniques, était auparavant réservée aux contrôleurs entièrement numériques.
Optimisation de l'efficacité :
Outre ses capacités de surveillance accrues, l'intégration monolithique d'un cœur numérique offre un accès direct à de nombreux paramètres généralement fixes ou inaccessibles dans le silicium. Parmi les plus importants figurent le temps mort ajustable, les compensateurs programmables, l'étalonnage interne par rétroaction, les seuils de protection programmables et même la possibilité de basculer entre les modes de contrôle de courant et de tension en cours de fonctionnement.
morte
entre les commutateurs haut et bas influe considérablement sur le rendement global du système. Si les contrôleurs analogiques offrent un réglage de la zone morte, le concepteur doit prendre en compte les scénarios les plus défavorables (températures et charges élevées), où la zone morte devrait généralement être maximale, et « programmer » cette valeur matériellement, par exemple en ajoutant des condensateurs et/ou des résistances. Ceci entraîne inévitablement des pertes plus importantes dans le noyau et les diodes, car le convertisseur ne sera probablement jamais exposé à ces scénarios extrêmes.

Une solution appropriée consisterait à adapter automatiquement le temps mort aux conditions de charge et de température. Malheureusement, l'intégration d'un détecteur de passage par zéro pour commander en permanence les commutateurs avec un temps mort optimal présente des limitations importantes pour deux raisons. Premièrement, tous les types de détecteurs de passage par zéro analogiques sont basés sur des comparateurs. Les comparateurs analogiques les plus rapides (et les plus abordables) sont caractérisés par des temps de propagation typiques de 15 à 20 ns, ce qui, d'après les résultats présentés sur la figure 3, est trop lent pour atteindre le niveau optimal. Deuxièmement, ce détecteur de passage par zéro devrait fonctionner en mode commuté du demi-pont, où le bruit de commutation haute fréquence nécessiterait un filtrage, ralentissant davantage le déclenchement et rendant cette fonction inefficace.
Cependant, en cas de défaillance du domaine analogique, le domaine numérique prend le relais. La technique la plus courante pour optimiser ce fonctionnement consiste à surveiller et analyser les conditions de sortie du convertisseur jusqu'à stabilisation. Dès que la stabilité est atteinte, le temps mort est ajusté et le rapport cyclique de l'interrupteur de puissance est contrôlé. Le principe de cette technique, appliquée aux convertisseurs à tension constante, repose sur le fait qu'en régime permanent, le temps de conduction minimal de l'interrupteur de puissance détermine le point d'efficacité maximale, car c'est à ce point que la consommation d'énergie sur le bus est minimale pour maintenir une puissance de sortie constante (voir figure 2).
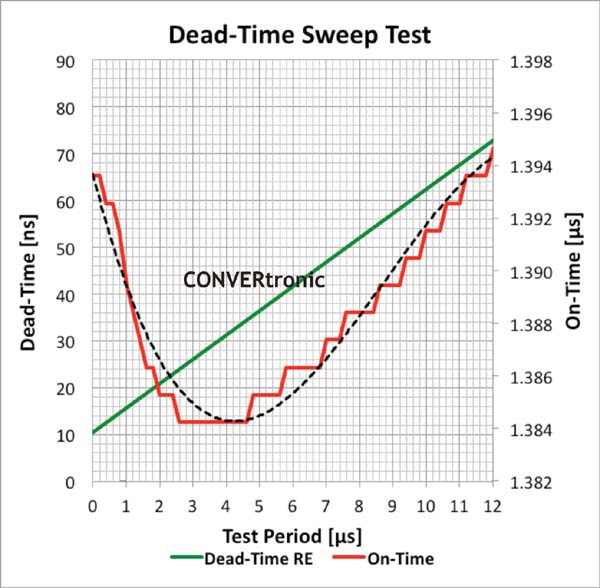 La figure 3 présente les résultats d'un balayage unique sur une plage définie de valeurs de temps mort, en régime permanent, mesurés sur un banc d'essai. La courbe verte indique le temps mort appliqué au front montant du commutateur côté haut potentiel. La courbe rouge illustre l'évolution du temps de conduction du commutateur côté haut potentiel pour différentes valeurs de temps mort, tandis que la ligne pointillée noire représente son approximation au troisième ordre.
La plage de balayage du temps mort est déterminée en caractérisant le système et en définissant un cas optimal (temps mort minimal) et un cas défavorable (temps mort maximal). Le balayage est effectué avec une résolution maximale de 4 ns pour une charge de 90 % (Vin = 12 V, Vout = 3,3 V, Iout = 9 A). Sur la partie gauche du graphique, le rapport cyclique débute avec des valeurs proches de 1,394 µs et chute rapidement à mesure que le temps mort augmente. Dans cette zone, les commutateurs des côtés haut et bas potentiel présentent déjà un certain chevauchement, et une partie de l'énergie consommée à l'entrée est directement dissipée à la masse.
Pour des temps morts d'environ 25 ns, le temps de conduction atteint sa valeur minimale de 1,384 µs et recommence à augmenter lorsque le temps mort s'accroît. Dans une conception non ajustable, le temps mort aurait été fixé à au moins 70 ns pour les commutateurs utilisés, ce qui donnerait un temps de conduction typique de 1,395 µs pour ce mode de fonctionnement. D'après l'équation III de la figure 2, la différence entre le temps de conduction initial et le temps de conduction optimisé côté haute tension est de 11 ns. À première vue, cela peut paraître négligeable, mais dans ce convertisseur haute fréquence, cela représente un gain d'efficacité d'environ 0,9 %, portant le rendement global d'environ 92 % à 93 %.
Fréquence de commutation et réseau de compensation ajustables :
La possibilité d’ajuster le réseau de compensation et la fréquence de commutation par logiciel constitue un atout majeur. Ceci simplifie la configuration initiale et permet des ajustements en cours de fonctionnement. Jusqu’à présent, cette fonctionnalité était réservée aux contrôleurs entièrement numériques. Dans les topologies à commutation dure, telles que les convertisseurs abaisseurs synchrones, les pertes de commutation représentent la principale cause des pertes de puissance. Pour améliorer le rendement, notamment pour les faibles charges, la réduction de la fréquence de commutation peut considérablement améliorer le rendement global du convertisseur. Cependant, lorsque la fréquence de commutation est réduite alors que le réseau de compensation est fixe, les gains diminuent généralement, ce qui peut entraîner une perte de marge de phase et de gain. Pour compenser cet effet, il est nécessaire d’ajuster les gains du système. Le MCP19111 propose des registres permettant d’ajuster la tension de rampe du générateur PWM, la fréquence zéro (fréquence de résonance à l’origine, qui définit le premier pôle), le gain total, le gain de pente et la pente elle-même. Des registres permettent également d’ajuster le décalage de l’amplificateur et le gain de détection de courant. Bien que cette technique puisse nécessiter un processus de caractérisation approfondie du système, elle révèle la possibilité d'apporter des améliorations significatives en termes d'efficacité et de stabilité.

Optimisation du rendement pour les très faibles charges :
Dans les convertisseurs abaisseurs asynchrones, les pertes de puissance dans la diode de roue libre sont déterminées par la chute de tension directe multipliée par le courant. Comme la chute de tension directe aux bornes de la diode est importante et permanente, et qu'il est impossible de la minimiser, un interrupteur supplémentaire présentant des chutes de tension considérablement plus faibles est souvent utilisé pour la shunter ou la remplacer, créant ainsi un redresseur synchrone. Cette technique est généralement employée lorsque les courants de charge sont supérieurs à 1 A. Cependant, pour les faibles charges, lorsqu'un faible courant traverse l'interrupteur côté basse tension, la puissance nécessaire pour commander la grille dépasse les économies réalisées en shuntant la diode de roue libre. Pour améliorer encore le rendement dans ces conditions spécifiques, le MCP19111 propose un mode d'émulation de diode qui, lorsqu'il est activé, déconnecte le circuit de commande côté basse tension. Si le contrôleur est désactivé, la grille n'est plus polarisée et la diode du MOSFET se comporte comme un redresseur, minimisant ainsi les pertes de puissance.
Ce type de mesure visant à minimiser les pertes de puissance partielles et à accroître l'efficacité globale peut être optimisé grâce à la nouvelle famille de MOSFET de puissance MCP870xx de Microchip. Cette famille de MOSFET de puissance rapides, caractérisée par une faible RDS(on) et un facteur de mérite bien équilibré, offre un large éventail de combinaisons de résistances à l'état passant par rapport à la charge totale de la grille, permettant ainsi d'optimiser le facteur de mérite global du demi-pont. Plus le QT du commutateur côté basse tension est élevé, plus le mode d'émulation de diode du MCP19111 est efficace.
Optimisation du fonctionnement à vide :
Le MCP19111 est un pilote de courant conçu pour offrir des performances optimales en fonctionnement normal. Cependant, un pilote de courant nécessite un courant minimal pour fonctionner correctement. Lorsque la charge passe en mode veille basse consommation, la sortie du convertisseur doit toujours fournir la tension de sortie nominale, mais la puissance de sortie peut être quasi nulle. Les pilotes de courant basculent généralement vers un mode transitoire ou à fréquence d'impulsions (PFM) avec une ondulation de sortie accrue, ce qui peut dépasser les tolérances de régulation de ligne et souvent engendrer de graves problèmes d'interférences électromagnétiques (EMI). Pour pallier cette limitation des pilotes de courant classiques, le MCP19111 peut être commuté en mode pseudo-tension en désactivant la boucle de courant, ce qui améliore la tension de sortie et la stabilité du système.

Facilité d'utilisation et outils :
La liste impressionnante de fonctionnalités avancées du MCP19111 offre un nombre exceptionnel d'options pour la configuration et l'optimisation du système. La programmabilité ouverte du microcontrôleur offre encore plus de flexibilité. C'est pourquoi Microchip propose l'interface utilisateur graphique (GUI) illustrée à la figure 4, qui permet d'effectuer certains réglages et configurations sans écrire de code. Cette interface graphique fonctionne avec un firmware open source modifiable et utilisable comme modèle pour le développement de fonctions individuelles plus avancées.
Outre l'interface de configuration, Microchip propose une seconde interface graphique dédiée aux fonctions de test, permettant à l'utilisateur d'établir une communication directe avec le dispositif via le protocole PMbus (voir figure 5). Cette interface graphique est compatible avec l'analyseur série PICkit de Microchip (référence DV164122), une interface USB-UART/SPI/I²C générique et économique, utilisable pour la surveillance et le débogage du dispositif en fonctionnement.
Résumé :
Bien que la plupart des techniques soient connues et que les dispositifs existants intègrent certaines fonctions, la famille MCP19111 ouvre un nouveau chapitre dans l’histoire des régulateurs intelligents à découpage. La densité des fonctions dédiées, associée à une programmabilité libre, constitue un atout majeur. Dans le domaine des contrôleurs de puissance intelligents, le MCP19111 combine les méthodes de contrôle analogiques et numériques et lève les limitations existantes en mettant toutes les fonctions à la disposition de l’ingénieur, jetant ainsi les bases de convertisseurs POL performants, innovants, efficaces et fiables.
Auteur:
Par : Andy Reiter, Microchip Technology Inc.
 Andreas Reiter, directeur technique du développement commercial de l'électronique de puissance en Europe,
Microchip Technology
Né en 1973, Andreas Reiter a étudié l'ingénierie biomédicale et la physique à l'Université des sciences appliquées de Munich. À partir de 2000, il a travaillé comme ingénieur de développement puis comme responsable R&D dans l'industrie de l'automatisation, avant de se spécialiser dans les applications de l'électronique de puissance en tant qu'ingénieur d'applications en 2007. Depuis 2010, il est responsable de la R&D appliquée aux méthodes et solutions de contrôle entièrement numériques dans les applications de l'électronique de puissance chez Microchip Technology Inc.





