Según un análisis de IDTechEx, alrededor del 80% de los robots humanoides y prototipos desarrollados hasta ahora están diseñados para aplicaciones industriales.
Esta orientación tiene consecuencias directas sobre los materiales utilizados en su fabricación. Los robots destinados a manipular cargas y realizar tareas repetitivas necesitan estructuras y componentes capaces de soportar esfuerzos mecánicos elevados, pero un aumento excesivo del peso repercute en la autonomía, el consumo energético y las cargas que deben soportar las articulaciones.
Los humanoides industriales alcanzan un peso medio de 78 kg
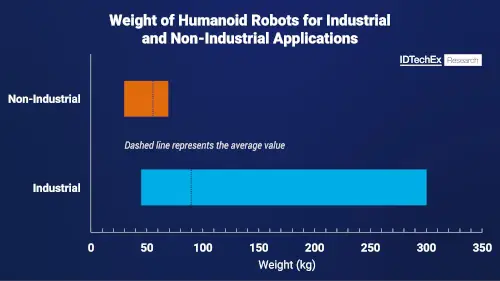
Los datos recopilados por IDTechEx indican que los humanoides destinados a aplicaciones industriales presentan un peso medio aproximado de 78 kg. Algunos modelos equipados con ruedas superan incluso los 100 kg.
El peso constituye uno de los principales parámetros de diseño porque afecta directamente a articulaciones sometidas a cargas importantes, como las caderas y las rodillas de los robots bípedos.
Un robot más pesado necesita actuadores capaces de generar mayores fuerzas y pares. Al mismo tiempo, requiere una batería de mayor capacidad si se pretende mantener una autonomía suficiente para trabajar durante periodos prolongados. Esto genera un compromiso entre resistencia estructural, peso, capacidad de la batería y autonomía.
Ruedas frente a robots bípedos
Algunos fabricantes están desarrollando robots humanoides con ruedas en lugar de sistemas de locomoción completamente bípedos. Esta arquitectura permite incorporar baterías de mayor capacidad sin trasladar todo el incremento de peso a las articulaciones responsables de caminar.
También simplifica determinados problemas relacionados con el equilibrio dinámico, especialmente cuando el robot debe transportar o manipular cargas. Los robots bípedos presentan otras ventajas relacionadas con su capacidad para desplazarse por entornos diseñados para personas, pero requieren sistemas de control, actuadores y estructuras capaces de mantener continuamente el equilibrio durante la locomoción.
Los actuadores pueden representar más de la mitad del peso
Una parte significativa del peso de los humanoides industriales procede de materiales metálicos, especialmente acero y aleaciones de aluminio. Estos materiales se utilizan en estructuras y componentes mecánicos que necesitan soportar cargas elevadas y movimientos repetitivos.
Los actuadores constituyen uno de los elementos más relevantes. Según IDTechEx, pueden representar más del 50% del peso total de un robot humanoide. En su interior se encuentran componentes como engranajes, rodamientos, ejes y tornillos que deben combinar resistencia mecánica, dureza, precisión dimensional y resistencia al desgaste. La selección de materiales para estos componentes resulta especialmente importante porque los actuadores realizan movimientos repetitivos durante largos periodos y están sometidos continuamente a cargas mecánicas.
Precisión, desgaste y fatiga de los componentes
Uno de los retos para llevar los robots humanoides desde los prototipos hasta una fabricación a gran escala se encuentra en la producción de componentes mecánicos de alta precisión. Elementos como los engranajes o los tornillos de rodillos planetarios deben fabricarse con tolerancias ajustadas y mantener una elevada consistencia entre unidades. Estas piezas están sometidas además a fenómenos de desgaste y fatiga derivados del funcionamiento repetitivo del robot.
La durabilidad de los componentes tendrá una influencia directa sobre el mantenimiento y la vida útil de los robots, especialmente en aplicaciones industriales donde se espera que los equipos funcionen durante muchas horas. Por ello, el desarrollo de materiales y procesos de fabricación capaces de reducir el desgaste sin aumentar excesivamente el peso constituye una de las áreas de trabajo para la industria.
Materiales diferentes para humanoides no industriales
Las necesidades cambian cuando los robots están destinados a aplicaciones no industriales. Los futuros humanoides para atención a personas, hostelería, servicios o interacción directa con usuarios deberán mantener una resistencia estructural suficiente, pero también incorporar características relacionadas con la seguridad y el contacto físico.
En estos casos pueden adquirir mayor importancia los materiales flexibles, superficies blandas y estructuras capaces de absorber impactos. El diseño exterior también tendrá un peso mayor que en determinadas aplicaciones industriales, donde factores como la capacidad de carga, la resistencia y la durabilidad pueden tener prioridad. Por tanto, la combinación de materiales utilizada en un robot humanoide dependerá en gran medida de las tareas y del entorno en el que vaya a funcionar.
Del prototipo a la producción industrial
El desarrollo de humanoides continúa estando dominado en buena medida por prototipos, pruebas piloto y primeras implementaciones comerciales. IDTechEx estima que el mercado podría aproximarse al millón de unidades alrededor de 2030, aunque la evolución dependerá de factores tecnológicos, económicos y regulatorios. Entre los retos pendientes se encuentran la formación y programación de los robots, la seguridad, las certificaciones y la definición de normativas para su funcionamiento en entornos compartidos con trabajadores y usuarios.
También existe un desafío específicamente industrial: trasladar los materiales, componentes y métodos de ensamblaje utilizados en prototipos a procesos capaces de producir grandes volúmenes con costes, calidad y repetibilidad adecuados.
Materiales y componentes condicionarán la evolución de los humanoides
La evolución de los robots humanoides no dependerá únicamente de la inteligencia artificial y del software de control. La reducción del peso, la densidad energética de las baterías, la eficiencia y resistencia de los actuadores, la durabilidad de los engranajes y la fabricación de componentes mecánicos de precisión tendrán un papel relevante en la posibilidad de utilizar estos sistemas de forma continuada.
En aplicaciones industriales, el reto consiste especialmente en combinar resistencia y durabilidad con un peso suficientemente reducido para limitar el consumo energético y las cargas soportadas por las articulaciones.
A medida que los proyectos actuales avancen desde los prototipos hacia implementaciones comerciales, estas necesidades determinarán en buena medida la selección y evolución de los materiales utilizados en las próximas generaciones de robots humanoides.
Autor: Dr Shababa Selim, Senior Technology Analyst IDTechex


 Asparagus picking-1-w.jpg)