




No entanto, isto não se aplica ao manuseamento de peças com elevada variabilidade ou em ambientes menos estruturados (sem limites definidos e com variações). Neste tipo de aplicações, as soluções comerciais de picking em caixas não são viáveis, uma vez que a configuração de cada um dos milhares de SKUs que necessitam de ser geridos é inviável.
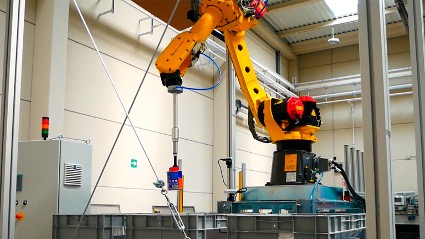
Neste contexto, o centro tecnológico Tekniker, membro da Aliança Basca de Investigação e Tecnologia, desenvolveu novos algoritmos de visão por computador no âmbito do projeto europeu PICK-PLACE. Estes algoritmos permitem que as aplicações de robótica industrial identifiquem pontos de preensão para objetos desconhecidos colocados dentro de caixas.
“O sistema que desenvolvemos, baseado em técnicas de Deep Learning, permite prever diretamente os pontos de preensão dos objetos sem considerar a sua identificação, oferecendo uma solução flexível capaz de lidar com uma grande variedade de objetos”, explica Ander Ansuategi, investigador da Tekniker.
A Tekniker coordenou também os aspetos técnicos do projeto e trabalhou num sistema de monitorização para o espaço de trabalho partilhado entre os técnicos e os robôs.
“O objetivo é desenvolver estratégias robóticas ligadas à visão artificial, manipulação e preensão flexíveis, além da precisão e fiabilidade das operações, que nos permitam resolver os desafios associados ao manuseamento de produtos complexos com ciclos de produção curtos no setor da logística”, acrescenta o investigador da Tekniker.
Integração de Software
: Para verificar a eficácia do sistema de visão por computador desenvolvido pela Tekniker, foram realizados dois projetos-piloto no âmbito da iniciativa.
Em primeiro lugar, o software desenvolvido foi integrado num sistema automatizado de picking e devolução de encomendas na ULMA Handling Systems, coordenadora do projeto. Em segundo lugar, o sistema foi também testado na separação de encomendas de peças de substituição para a rede de concessionários da TOFAS, fabricante de automóveis do Grupo FIAT.
O resultado do projeto passa pela transferência de tecnologias avançadas de Inteligência Artificial para a indústria através da criação de soluções de automação e robótica para aplicações como a criação de encomendas unitárias e a alimentação de máquinas, entre outras. Os investigadores da Tekniker estão agora a trabalhar na integração do software na solução de separação de encomendas em caixas desenvolvida pela Tekniker.
Concluída em 2021, a iniciativa PICK-PLACE (Manuseamento robótico flexível, seguro e fiável de peças em ambientes industriais) é um projeto financiado pelo programa Horizonte 2020 da União Europeia, com foco no desenvolvimento de tecnologias para o manuseamento e preensão de produtos complexos.
Para além da Tekniker, a iniciativa contou com a participação de parceiros como a ULMA Handling Systems, a CNR-STIIMA, a Fraunhofer IFF, a Mondragon Assembly e o fabricante automóvel turco TOFAS.
Este projeto recebeu financiamento do Programa Horizonte 2020 da União Europeia para a Investigação e Inovação, ao abrigo do acordo de subvenção n.º 780488.













