




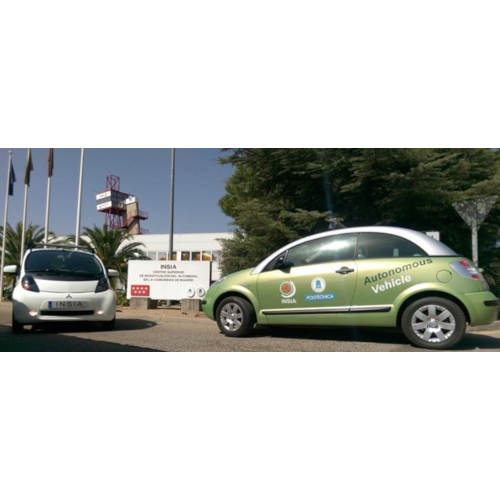
Além disso, desenvolveram novos sistemas para monitorizar e supervisionar a condição do condutor durante as transições entre os modos automático e manual. Tudo isto permitirá níveis mais elevados de condução automatizada, melhorando simultaneamente o fluxo de tráfego e a eficiência do transporte.
A condução autónoma é uma área de grande interesse, mas ainda requer um desenvolvimento significativo antes de se tornar uma realidade. Com a disponibilidade atual de veículos de teste autónomos, é possível analisar casos de utilização que envolvam esta tecnologia em situações específicas com o objetivo de melhorar a segurança e a eficiência do transporte. Entre outras, uma situação específica crítica para a segurança que deve ser considerada à medida que avançamos para níveis mais elevados de automatização é o período imediatamente anterior e posterior às transições entre os modos automático e manual.
Por outro lado, um veículo autónomo que conduza individualmente e de forma independente numa via pode representar um marco tecnológico, mas não é uma solução realista, dado que está sujeito às limitações do campo visual do condutor. Assim sendo, o futuro da condução automatizada reside no avanço do desenvolvimento de aplicações baseadas em sistemas cooperativos capazes de resolver problemas específicos enquanto conduzem para além do horizonte visual. Os veículos autónomos conectados estarão disponíveis, comunicando não só entre si, mas também com a infraestrutura e os centros de controlo de tráfego. Esta conectividade permitirá que os veículos autónomos ultrapassem o horizonte visual, desenvolvendo o que é conhecido como condução autónoma cooperativa.
Atualmente, os serviços cooperativos estão orientados para a condução manual. Para alcançar níveis mais elevados de automatização, uma equipa do Instituto Universitário de Investigação Automóvel da UPM, com base na sua experiência em investigação em condução autónoma e comunicação V2X (veículo para tudo), desenvolveu novas aplicações de sistemas cooperativos para auxiliar a condução autónoma. Estas aplicações podem modificar o funcionamento do veículo enquanto conduz em modo autónomo, alterando, por exemplo, a sua velocidade ou faixa de rodagem com base em informações enviadas por um centro de controlo.
Para validar as novas aplicações e garantir uma gestão eficiente da condução, os investigadores utilizaram um demonstrador de condução autónoma cooperativa baseado em comunicação sem fios, desenvolvido no INSIA-UPM. No demonstrador proposto, o veículo autónomo ligado recebe notificações e autorizações da central de controlo para aceder a infraestruturas específicas com base em condições e para mudar para o modo automático. Da mesma forma, a central de controlo fornece ao veículo instruções de velocidade com base nas condições. Graças a estas comunicações, o veículo demonstrou ser capaz de completar a rota automaticamente, mantendo-se ligado e seguro.
Finalmente, para completar a validação, após o término do percurso em que o modo autónomo está operacional, é ativado um procedimento para garantir uma transição segura da condução automática para a manual, facilitando a entrada segura no tráfego convencional da outra via, novamente graças à comunicação veículo-a-veículo. Para isso, em colaboração com investigadores da Faculdade de Psicologia da Universidade Complutense de Madrid (UCM), foram comparadas várias alternativas para avaliar a aptidão do condutor em retomar o controlo do veículo — tanto num simulador de condução como na estrada — bem como sistemas de assistência a manobras particularmente perigosas, como a entrada noutra via. Estas soluções são implementadas em interfaces de utilizador em telemóveis e demonstraram ter uma baixa carga cognitiva.
Como conclui Sofía Sánchez, investigadora da Universidade Politécnica de Madrid (UPM): “Se queremos alcançar níveis mais elevados de condução automatizada que nos permitam falar de uma implementação futura realista, devemos continuar a trabalhar no desenvolvimento de veículos autónomos cooperativos.”
Jimenez, F; Naranjo, JE; Sánchez, S; Serradilla, F; Peres, E; Hernández, MJ; Ruiz, T. Auxílios de comunicação e monitorização do condutor para promover a automatização dos veículos rodoviários de nível 4 da SAE. ELECTRONICS, 7 (10):10.3390/electronics7100228 OUT 2018













