




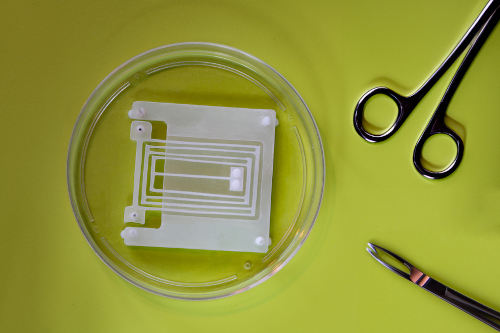
Agora, os engenheiros do MIT desenvolveram um dispositivo semelhante a uma mola que pode ser utilizado como um módulo esquelético básico para praticamente qualquer robô com músculo. A nova mola, ou "flexor", foi concebida para tirar o máximo partido do tecido muscular ao qual está ligada. Como um aparelho de leg press com o peso ideal, o aparelho maximiza a amplitude de movimento que um músculo pode produzir naturalmente.
Os investigadores descobriram que, ao fixar um anel de tecido muscular ao dispositivo, semelhante a um elástico esticado em torno de dois postes, o músculo puxava a mola de forma fiável e repetida, esticando-a cinco vezes mais em comparação com os modelos de dispositivos anteriores.
A equipa considera o design flexível como um novo componente que pode ser combinado com outros componentes flexíveis para construir qualquer configuração de esqueletos artificiais. Os engenheiros podem então equipar estes esqueletos com tecido muscular para impulsionar os seus movimentos.
"Estas flexões são como um esqueleto que pode agora ser utilizado para converter a força muscular em múltiplos graus de liberdade de movimento de uma forma muito previsível", diz Ritu Raman, professora de Desenvolvimento Profissional em Design de Engenharia no MIT, detentora da cátedra Brit e Alex d'Arbeloff. "Estamos a dar aos roboticistas um novo conjunto de regras para construir robôs poderosos, precisos e movidos a músculos, que realizam tarefas interessantes.".
Raman e os seus colegas relatam os detalhes do novo projeto de curvatura num artigo publicado na revista Advanced Intelligent Systems. Os coautores do estudo no MIT incluem Naomi Lynch (12), SM (23), a estudante de licenciatura Tara Sheehan, os estudantes de pós-graduação Nicolas Castro, Laura Rosado e Brandon Rios, e o professor de engenharia mecânica Martin Culpepper.
distensão muscular
Quando deixado sozinho numa placa de Petri sob condições favoráveis, o tecido muscular contrai-se por si próprio, mas em direções que não são totalmente previsíveis nem muito úteis.
"Se o músculo não estiver sujeito a nada, irá mover-se bastante, mas com uma enorme variabilidade, pelo que apenas se agitará no líquido", explica Raman.
Para que um músculo funcione como um atuador mecânico, os engenheiros fixam frequentemente uma faixa de tecido muscular entre dois pequenos postes flexíveis. Quando a banda muscular se contrai naturalmente, pode dobrar os postes e aproximá-los, produzindo um movimento que, idealmente, desencadearia parte de um esqueleto robótico. Mas, nestes projetos, os músculos produzem movimentos limitados, principalmente porque os tecidos variam muito no seu contacto com os postes. Dependendo do local onde os músculos estão posicionados nos postes e de que parte da superfície muscular toca no poste, os músculos podem conseguir aproximar os postes, mas noutras ocasiões podem oscilar descontroladamente.
O grupo de Raman procurou conceber um esqueleto que concentrasse e maximizasse as contrações de um músculo, independentemente de onde e como estava posicionado no esqueleto, de forma a gerar o máximo movimento de forma previsível e fiável.
"A questão é: como é que concebemos um esqueleto que utilize da forma mais eficiente possível a força gerada pelos músculos?", afirma Raman.
Os investigadores consideraram inicialmente as múltiplas direções em que um músculo se pode mover naturalmente. Raciocinaram que se um músculo precisa de puxar dois postes numa determinada direção, os postes devem estar ligados a uma mola que só lhes permite mover-se nessa direção quando puxados.
"Precisamos de um dispositivo que seja muito macio e flexível numa direção e muito rígido em todas as outras, para que, quando um músculo se contrai, toda essa força seja convertida eficientemente em movimento numa direção", explica Raman.
Flexão suave
Raman encontrou muitos destes dispositivos no laboratório do Professor Martin Culpepper. O grupo de Culpepper no MIT é especializado na conceção e fabrico de elementos de máquinas, como atuadores em miniatura, rolamentos e outros mecanismos, que podem ser incorporados em máquinas e sistemas para permitir movimentos, medições e controlos ultraprecisos numa ampla variedade de aplicações. Entre os elementos maquinados com precisão pelo grupo estão os flexores, dispositivos semelhantes a molas, frequentemente fabricados a partir de vigas paralelas, que podem flexionar e esticar com precisão nanométrica.
"Dependendo da espessura e do espaçamento entre vigas, a rigidez da mola pode ser alterada", explica Raman.
Ella e Culpepper uniram esforços para conceber uma barra de flexões especialmente adaptada, com uma configuração e rigidez que permitissem a contração natural do tecido muscular e a extensão completa da mola. A equipa concebeu a configuração e as dimensões do dispositivo com base em inúmeros cálculos realizados para relacionar as forças naturais de um músculo com a rigidez e a amplitude de movimento de uma barra de flexões.
A flexibilidade que finalmente desenvolveram é 1/100 da rigidez do próprio tecido muscular. O dispositivo assemelha-se a uma estrutura em miniatura semelhante a um acordeão, com os seus cantos presos a uma base subjacente por um pequeno pino, que se encontra junto a um pino vizinho que se encaixa diretamente na base. Raman enrolou então uma faixa de músculo à volta dos dois pinos dos cantos (a equipa fabricou as faixas a partir de fibras musculares vivas cultivadas a partir de células de ratinho) e mediu o quanto os pinos se deslocavam quando a faixa muscular se contraía.
A equipa descobriu que a configuração flexível permitia que a faixa muscular se contraísse principalmente na direção entre os dois postes. Esta contração concentrada possibilitou que o músculo aproximasse os postes muito mais — cinco vezes mais — do que os projetos anteriores de atuadores musculares.
"O esqueleto flexor foi concebido para ser muito macio e flexível numa direção e muito rígido nas outras", explica Raman. "Quando o músculo contrai, toda a força é convertida em movimento nessa direção. É um impulso enorme.".
A equipa descobriu que podia utilizar o dispositivo para medir com precisão o desempenho e a resistência muscular. Ao variar a frequência das contrações musculares (por exemplo, estimulando as bandas a contraírem uma vez em vez de quatro vezes por segundo), observaram que os músculos se "cansavam" a frequências mais elevadas e não geravam tanta tração.
"Observar a rapidez com que os nossos músculos se cansam e como podemos treiná-los para terem respostas de alta resistência é o que podemos descobrir com esta plataforma", diz Raman.
Os investigadores estão a adaptar e a combinar estruturas flexíveis para construir robôs precisos, articulados e fiáveis, movidos por músculos naturais.
"Um exemplo de um robô que estamos a tentar construir no futuro é um robô cirúrgico capaz de realizar procedimentos minimamente invasivos dentro do corpo", diz Raman. "Tecnicamente, os músculos podem impulsionar robôs de qualquer tamanho, mas estamos particularmente entusiasmados com a construção de robôs pequenos, pois é aí que os atuadores biológicos se destacam em termos de força, eficiência e adaptabilidade."
###
Escrito por Jennifer Chu, MIT News













