




Esta nova abordagem facilita o cálculo eficiente e preciso da cinemática inversa — ou seja, a determinação dos ângulos das juntas a partir da posição alvo do efetor final — para robôs com múltiplas juntas, aproveitando a representação de posição baseada em qubits e o emaranhamento quântico. A verificação utilizando o simulador quântico da Fujitsu conseguiu uma redução de erro de até 43% com menos cálculos em comparação com os métodos convencionais. A eficácia do emaranhamento quântico foi também confirmada por uma experiência realizada no computador quântico de 64 qubits desenvolvida em conjunto pelo RIKEN e pela Fujitsu.
Ao expressar a orientação e a posição de cada elo do robô como um qubit e ao replicar a influência estrutural dos movimentos das juntas principais nas juntas secundárias através do entrelaçamento quântico, o número de cálculos necessários foi significativamente reduzido em comparação com os métodos clássicos convencionais. À medida que a computação quântica avança para a aplicação prática, espera-se que este desenvolvimento contribua substancialmente para a criação de robôs de próxima geração que exijam controlo em tempo real e capacidades operacionais complexas.
Avanços tecnológicos quânticos para o cálculo de posições complexas em robôs
No controlo postural de robôs, o cálculo da cinemática inversa é fundamental. Para robôs com múltiplas articulações, as combinações de ângulos possíveis são inúmeras, exigindo cálculos iterativos para minimizar as discrepâncias em relação à posição desejada, o que resulta numa elevada carga computacional. Para um modelo de corpo inteiro com múltiplas articulações (17 articulações, o equivalente ao número de articulações do corpo humano), o número de cálculos possíveis é demasiado elevado para ser resolvido diretamente. Uma abordagem comum tem sido a de realizar os cálculos de movimento utilizando uma aproximação de 7 articulações, mas isto limita a fluidez do movimento.
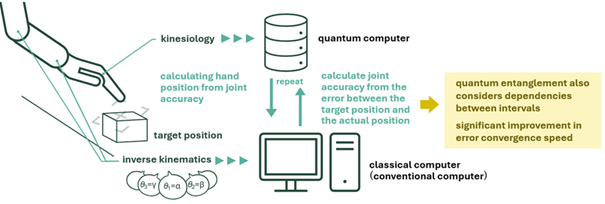
Esta investigação propõe um novo método que aproveita o poder da computação quântica para enfrentar estes desafios. A orientação e a posição de cada parte do robô (elo) são representadas por qubits, e a cinemática direta — ou seja, o cálculo da posição do efetor final a partir dos ângulos das juntas — é realizada através de circuitos quânticos. Os cálculos da cinemática inversa são executados em computadores clássicos, possibilitando um controlo postural eficiente através de uma abordagem híbrida quântico-clássica.
Maior velocidade de convergência e precisão com emaranhamento quântico
Além disso, ao introduzir o emaranhamento quântico, o circuito quântico replica a estrutura na qual o movimento das articulações principais influencia naturalmente as articulações secundárias. Isto melhorou significativamente a velocidade de convergência e a precisão dos cálculos de cinemática inversa. Adicionalmente, um cálculo de teste demonstrou que os cálculos de movimento para um modelo de corpo inteiro com múltiplas articulações (17 articulações) podem ser realizados em aproximadamente 30 minutos.
Aplicações previstas em robôs humanoides e multiarticulares
Este método permite expressar a postura de robôs multiarticulados com um número reduzido de qubits, tornando-o viável mesmo nos computadores quânticos de escala intermédia (NISQ) atuais. No futuro, esta tecnologia poderá ser aplicada ao controlo em tempo real de robôs humanoides e manipuladores multiarticulados, à deteção e desvio de obstáculos e à otimização energética. Espera-se também que haja melhorias adicionais de desempenho através da combinação com algoritmos quânticos avançados, como a transformada quântica de Fourier.













