




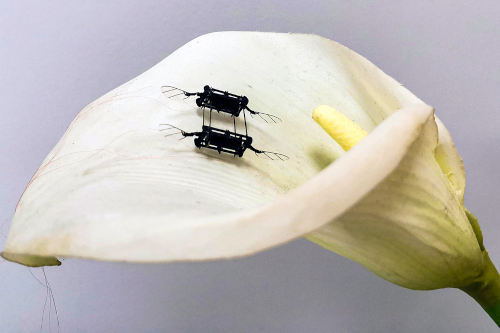
Agora, estes investigadores desenvolveram uma técnica de fabrico pioneira que permite construir atuadores flexíveis que operam com menos 75% de voltagem do que as versões atuais, ao mesmo tempo que suportam mais 80% de carga útil. Estes atuadores flexíveis são como músculos artificiais que batem as asas do robô rapidamente.
Esta nova técnica de fabrico produz músculos artificiais com menos defeitos, o que prolonga significativamente a vida útil dos componentes e aumenta o desempenho e a capacidade de carga do robô.
"Isto abre-nos muitas oportunidades no futuro para avançarmos na integração da eletrónica de potência em microrrobôs. As pessoas tendem a pensar que os robôs flexíveis não são tão capazes como os robôs rígidos. Demonstramos que este robô, que pesa menos de um grama, é o robô que voou durante mais tempo com o menor erro durante a estabilização. A principal conclusão é que os robôs flexíveis podem superar os robôs rígidos", afirma Kevin Chen, professor assistente D. Reid Weedon, Jr. '41 do Departamento de Engenharia Elétrica e Ciência da Computação, chefe do Laboratório de Flexível e Micro Robótica do Laboratório de Eletrónica de Investigação (RLE) e autor sénior do artigo.
Os coautores de Chen são Zhijian Ren e Suhan Kim, coautores seniores e estudantes de pós-graduação da EECS; Xiang Ji, investigador científico do EECS; Weikun Zhu, estudante de pós-graduação em engenharia química; Farnaz Niroui, professora assistente no EECS; e Jing Kong, professora na EECS e investigadora principal na RLE. A investigação foi aceite para publicação na revista Advanced Materials e está incluída na série Rising Stars, que reconhece trabalhos de destaque de investigadores em início de carreira.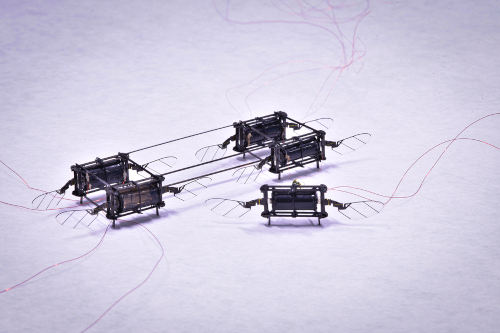
Desenvolver músculos
O microrrobô retangular, que pesa menos de um quarto de cêntimo, possui quatro conjuntos de asas, cada um acionado por um atuador flexível. Estes atuadores, semelhantes a músculos, são feitos de camadas de elastómero intercaladas entre dois elétrodos muito finos e depois enroladas num cilindro flexível. Quando é aplicada uma voltagem ao atuador, os elétrodos comprimem o elastómero, e esta tensão mecânica é utilizada para bater a asa.
Quanto maior for a área da superfície do atuador, menor será a tensão necessária. Assim, Chen e a sua equipa constroem estes músculos artificiais alternando o máximo possível de camadas ultrafinas de elastómero e elétrodos. À medida que as camadas de elastómero se tornam mais finas, tornam-se mais instáveis.
Pela primeira vez, os investigadores criaram um atuador com 20 camadas, cada uma com 10 micrómetros de espessura (aproximadamente o diâmetro de um glóbulo vermelho). Mas, para isso, precisaram de reinventar partes do processo de fabrico.
Um dos principais obstáculos foi o processo de revestimento por centrifugação. Durante o revestimento por centrifugação, um elastómero é vertido sobre uma superfície plana e girado rapidamente, e a força centrífuga puxa o filme para fora, tornando-o mais fino.
"Neste processo, o ar reentra no elastómero e cria muitas bolhas de ar microscópicas. O diâmetro destas bolhas de ar é apenas de cerca de um micrómetro, por isso costumávamos ignorá-las. Mas, à medida que as camadas se tornam mais finas, o efeito das bolhas de ar torna-se mais forte. É por isso que tradicionalmente não era possível produzir estas camadas tão finas", explica Chen.
Ele e os seus colegas descobriram que, se realizarem um processo de vácuo imediatamente após o revestimento rotacional, enquanto o elastómero ainda está húmido, as bolhas de ar são eliminadas. De seguida, levam o elastómero ao forno para o secar.
A eliminação destes defeitos aumenta a potência do atuador em mais de 300% e melhora significativamente a sua vida útil, afirma Chen.
Os investigadores também otimizaram os elétrodos finos, feitos de nanotubos de carbono — espirais de carbono super-resistentes com cerca de 1/50.000 do diâmetro de um cabelo humano. Uma maior concentração de nanotubos de carbono aumenta a potência do atuador e reduz a voltagem, mas as camadas mais densas também contêm mais defeitos.
Por exemplo, os nanotubos de carbono têm extremidades afiadas e podem perfurar o elastómero, provocando um curto-circuito no dispositivo, explica Chen. Após muitas tentativas e erros, os investigadores encontraram a concentração ideal.
Outro problema surge durante a fase de cura: à medida que são adicionadas mais camadas, o atuador demora cada vez mais tempo a secar.
"Na primeira vez que pedi ao meu aluno para fazer um atuador multicamadas, quando chegou à 12ª camada, teve de esperar dois dias pela cura. Isto é totalmente insustentável, especialmente se quiser aumentar a escala para mais camadas", diz Chen.
Descobriram que assar cada camada durante alguns minutos imediatamente após a transferência dos nanotubos de carbono para o elastómero reduz o tempo de cura à medida que são adicionadas mais camadas.
Desempenho de primeira classe
Após utilizarem esta técnica para criar um músculo artificial de 20 camadas, testaram-no em comparação com a sua versão anterior de seis camadas e com a última geração de atuadores rígidos.
Durante os testes de descolagem, o atuador de 20 camadas, que requer menos de 500 volts para funcionar, forneceu energia suficiente para que o robô tivesse uma relação sustentação/peso de 3,7 para 1, permitindo-lhe carregar objetos com quase três vezes o seu próprio peso.
Demonstraram também uma capacidade de pairar durante 20 segundos, que, segundo Chen, é a mais longa alguma vez registada por um robô do subgrupo. O robô que paira manteve a sua posição com mais estabilidade do que qualquer outro. O atuador de 20 camadas continuou a funcionar perfeitamente após ter sido acionado durante mais de 2 milhões de ciclos, superando em muito a vida útil de outros atuadores.
"Há dois anos, criámos o atuador com a maior densidade de potência, e mal conseguia voar. Começámos a pensar se os robôs flexíveis poderiam alguma vez competir com os rígidos. Observámos um defeito após o outro, por isso continuámos a trabalhar e resolvemos um problema de fabrico após o outro, e agora o desempenho dos atuadores flexíveis está a aproximar-se. São até um pouco melhores do que a última geração de atuadores rígidos. E ainda existem vários processos de fabrico na ciência dos materiais que não compreendemos. Por isso, estou muito entusiasmado por continuar a reduzir o stress de atuação", diz ele.
Chen espera colaborar com Niroui para construir atuadores numa sala limpa no MIT.nano e aproveitar as técnicas de nanofabricação. Atualmente, a sua equipa está limitada pela espessura da camada devido ao pó no ar e pela velocidade máxima de revestimento. Trabalhar numa sala limpa elimina este problema e permitiria a utilização de métodos, como a deposição por lâmina, que são mais precisos do que o revestimento por rotação.
Embora Chen esteja muito satisfeito com a produção de camadas atuadoras de 10 micrómetros, a sua esperança é reduzir a espessura para apenas 1 micrómetro, o que abriria as portas a muitas aplicações para estes robôs do tamanho de insetos.
Este trabalho foi financiado, em parte, pelo Laboratório de Investigação Eletrónica do MIT e por uma bolsa de pós-graduação da Mathworks.
###
Escrito por Adam Zewe, MIT News Office













