




 Seit fast einem Jahrzehnt konzentriert sich Microchip Technology Inc. auf intelligente Leistungswandlungsanwendungen, um mehr Funktionen und höhere Kapazitäten für alle Arten von Leistungswandlungsanwendungen bereitzustellen. Ein Schwerpunkt lag und liegt weiterhin auf der volldigitalen Steuerung von Leistungswandlern/Wechselrichtern mithilfe von leistungsstarken, DSP-basierten Mikrocontrollern mit hochspezialisierten, schnellen und hochauflösenden Peripheriegeräten sowie auf dedizierten Controller-Familien für hybride Steuerungssysteme, die Mikrocontroller und vollständig analoge Regelkreise kombinieren. Eine genauere Betrachtung dieser Lösungen zeigt, dass weder die hybriden Lösungen auf Basis analoger Elektronik noch die volldigitalen Lösungen zu 100 % analog oder zu 100 % digital sind. Beide benötigen dringend analoge und digitale Komponenten, um bestimmte Einschränkungen zu überwinden und so ihr volles Potenzial für die jeweiligen Anwendungen auszuschöpfen. Die neueste Familie intelligenter Leistungswandlungscontroller, die MCP191xx-Serie, markiert einen neuen Technologiesprung, indem sie Wandler intelligenter macht und sich auf dedizierte Leistungswandlertopologien und -anwendungen konzentriert.
Die ersten Mitglieder der Produktfamilie MCP19111 vereinen einen leistungsstarken analogen synchronen Abwärtswandler-Controller und einen 8-Bit-Mikrocontroller in einem monolithischen IC. Dadurch bieten sie fortschrittliche und flexible Konfigurations-, Steuerungs- und Überwachungsfunktionen sowie die Möglichkeit, standardisierte oder proprietäre Kommunikationslösungen für mehrere Wandler in einer leistungsstärkeren Managementstruktur zu integrieren. Im Gegensatz zu anderen bestehenden hybriden POL-Controllern ist der MCP19111 vollständig in C programmierbar. Dieser Vorteil ermöglicht maximale Flexibilität bei der Anpassung des Geräts an unterschiedliche Anwendungsanforderungen, spezifische Betriebsbedingungen, die Implementierung allgemeiner Überwachungsaufgaben und die Integration kundenspezifischer Funktionen.
Der breite Eingangsspannungsbereich von 4,5 V bis 32 V DC und die Ausgangsspannungen ab 0,5 V, zusammen mit Reglern, die bis zu 2 A (Quelle) / 4 A (Verbrauch) erreichen können, eröffnen die Möglichkeit, eine breite Palette von Anwendungen zu unterstützen.
Digitale Fortschritte:
Die Integration eines digitalen Controllers und eines Schaltreglers auf demselben Halbleiterchip ermöglicht die Ansteuerung analoger Funktionen und digitaler Regelung. Dadurch lassen sich Kompensationsschaltung, Schaltfrequenz, Totzeit, Systemschwellenwerte und viele weitere Funktionen im Betrieb direkt beeinflussen. Da der Mikrocontroller selbst in die Architektur des Schaltreglers integriert ist, entfällt zudem der Bedarf an zusätzlicher Hilfsstromversorgung oder externen MOSFET-Treibern.
 Abbildung 1 zeigt ein Blockdiagramm des digital erweiterten analogen Leistungsreglers MCP19111 sowie eine typische Anwendungsschaltung. Der geschaltete analoge Regler umfasst alle Komponenten des analogen Regelkreises, einschließlich der MOSFET-Treiber, und beinhaltet die Hilfsstromversorgung für den Mikrocontroller. Der digitale Teil besteht aus einem 8-Bit-Mikrocontroller-Kern vom Typ PIC12F mit 8 kB Flash-Speicher und 256 Byte RAM. Er bietet bis zu 15 GPIOs, davon acht zusätzliche analoge Eingänge, eine serielle I²C/SMbus-Schnittstelle, externe Interrupts und drei freie Timer. Viele interne Signale, wie Eingangsspannung, Ausgangsspannung und Spulenstrom, können direkt auf dem Chip ohne externe Sensoren überwacht werden.
Die digitale Implementierung ermöglicht sogar das Auslesen des aktuellen Tastverhältnisses – eine sehr nützliche Funktion, die aus technischen Gründen bisher ausschließlich volldigitalen Reglern vorbehalten war.
Maximale Effizienz:
Neben erweiterten Überwachungsmöglichkeiten bietet die monolithische Integration eines digitalen Kerns auch direkten Zugriff auf zahlreiche Parameter, die üblicherweise hardwareseitig festgelegt oder in Silizium nicht zugänglich sind. Zu den wichtigsten gehören einstellbare Totzeiten, programmierbare Kompensatoren, interne Rückkopplungskalibrierung, programmierbare Schutzschwellenwerte und sogar die Möglichkeit, während des laufenden Betriebs zwischen Strom- und Spannungsregelung umzuschalten.
Einstellbare Totzonen
: Bei synchronen Abwärtswandlern hat die Einstellung der Totzone zwischen den Hoch- und Niederspannungsschaltern einen erheblichen Einfluss auf den Gesamtwirkungsgrad des Systems. Sofern analoge Regler eine Totzoneneinstellung ermöglichen, muss der Entwickler ungünstigste Szenarien mit höheren Temperaturen und Lasten berücksichtigen, bei denen die Totzone idealerweise maximal sein sollte, und diesen Wert in Hardware „programmieren“, z. B. durch Hinzufügen von Kondensatoren und/oder Widerständen. Dies führt zwangsläufig zu höheren Kern- und Diodenverlusten, da der Wandler diesen ungünstigsten Szenarien höchstwahrscheinlich nie ausgesetzt sein wird.

Eine geeignete Lösung wäre die automatische Anpassung der Totzeit an bestimmte Last- und Temperaturbedingungen. Die Integration eines Nulldurchgangsdetektors zur Steuerung der Schalter mit stets optimaler Totzeit stößt jedoch aus zwei Gründen auf erhebliche Einschränkungen. Erstens basieren alle Arten analoger Nulldurchgangsdetektoren auf Komparatoren. Die schnellsten (und kostengünstigsten) analogen Komparatoren weisen typische Laufzeitverzögerungen von 15–20 ns auf, die – wie die Ergebnisse in Abbildung 3 zeigen – zu langsam sind, um den optimalen Wert zu erreichen. Zweitens müsste dieser Nulldurchgangsdetektor im Schaltbetrieb der Halbbrücke arbeiten. Dabei würde hochfrequentes Schaltrauschen eine Filterung erfordern, was die Triggerung weiter verlangsamen und diese Funktion unwirksam machen würde.
Wenn die analoge Domäne jedoch versagt, bietet die digitale Domäne eine Lösung. Die gängigste Methode zur Optimierung besteht darin, den Ausgangszustand des Wandlers zu überwachen und zu analysieren, bis er sich stabilisiert. Sobald ein stabiler Betrieb erreicht ist, wird die Totzeit angepasst und das Tastverhältnis des High-Side-Schalters überwacht. Die Theorie hinter dieser Methode für Konstantspannungswandler besagt, dass im stationären Zustand die kürzeste Einschaltzeit des High-Side-Schalters den Punkt maximaler Effizienz bestimmt, da an diesem Punkt die geringste Leistung vom Bus entnommen werden muss, um eine konstante Ausgangsleistung zu gewährleisten (siehe Abbildung 2).
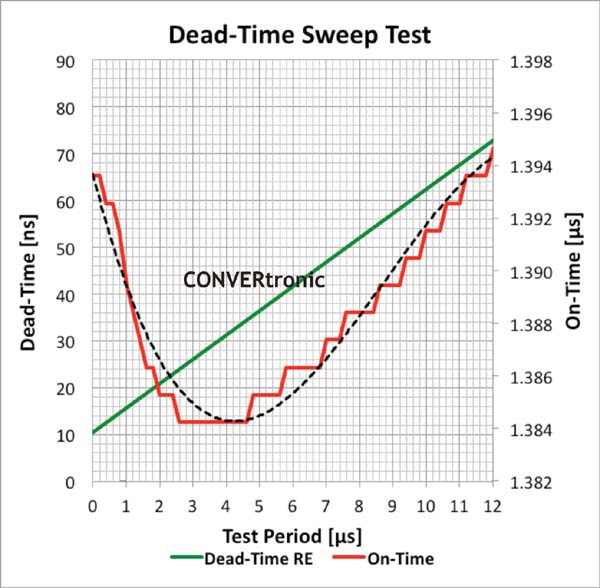 Abbildung 3 zeigt die Ergebnisse eines einzelnen Messdurchlaufs über einen definierten Bereich von Totzeit-Einstellwerten im stationären Betrieb, gemessen an einem Prüfstand. Die grüne Linie gibt die Totzeit an, die an der ansteigenden Flanke des Schalters auf der Hochpotentialseite angewendet wurde. Die rote Kurve zeigt die Entwicklung der Schaltzeit des Schalters auf der Hochpotentialseite für verschiedene Totzeitwerte, während die schwarze gestrichelte Linie deren Näherung dritter Ordnung darstellt.
Der Bereich für die Totzeitmessung wird durch Charakterisierung des Systems und Definition eines günstigsten (kürzeste Totzeit) und eines ungünstigsten Falls (längste Totzeit) bestimmt. Die Messung erfolgt mit einer maximalen Auflösung von 4 ns bei 90 % Last (Vin = 12 V, Vout = 3,3 V, Iout = 9 A). Auf der linken Seite des Diagramms beginnt das Tastverhältnis mit Werten nahe 1,394 µs und fällt mit zunehmender Totzeit rapide ab. In diesem Bereich überlappen sich die Schalter der Hoch- und Niederspannungsseite bereits teilweise, und ein Teil der vom Eingang aufgenommenen Energie wird direkt gegen Masse abgeleitet.
Bei Totzeiten um 25 ns erreicht die Durchlasszeit ihr Minimum von 1,384 µs und steigt mit weiter zunehmender Totzeit wieder an. In einer nicht einstellbaren Auslegung wäre die Totzeit für die verwendeten Schalter auf mindestens 70 ns eingestellt gewesen, sodass die typische Durchlasszeit in diesem Betriebsmodus 1,395 µs betragen hätte. Gemäß Gleichung III in Abbildung 2 beträgt die Differenz zwischen der ursprünglichen und der optimierten Durchlasszeit auf der Hochpotentialseite 11 ns. Auf den ersten Blick erscheint dies gering, doch in diesem Hochfrequenzwandler entspricht es einer Effizienzsteigerung von ca. 0,9 %, was zu einer Erhöhung des Gesamtwirkungsgrades von ca. 92 % auf 93 % führt.
Einstellbare Schaltfrequenz und Kompensationsnetzwerk:
Ein besonders attraktives Merkmal ist die Möglichkeit, das Kompensationsnetzwerk und die Schaltfrequenz per Software anzupassen. Dies vereinfacht nicht nur die Grundkonfiguration, sondern ermöglicht auch Anpassungen während des Betriebs. Bisher war dies ausschließlich volldigitalen Controllern vorbehalten. In hartschaltenden Topologien wie synchronen Abwärtswandlern sind Schaltverluste die Hauptursache für die meisten Leistungsverluste. Um den Wirkungsgrad, insbesondere bei kleinen Lasten, zu verbessern, kann eine Reduzierung der Schaltfrequenz den Gesamtwirkungsgrad des Wandlers deutlich steigern. Wird die Schaltfrequenz jedoch reduziert, während das Kompensationsnetzwerk hardwareseitig fest eingestellt ist, sinken typischerweise die Verstärkungen, was zu einem Verlust an Phasenreserve und Verstärkung führen kann. Um diesen Effekt zu kompensieren, müssen die Systemverstärkungen angepasst werden. Der MCP19111 bietet Register zur Einstellung der Rampenspannung des PWM-Generators, der Nullfrequenz (Resonanzfrequenz im Ursprung, die den ersten Pol definiert), der Gesamtverstärkung, der Flankenverstärkung und der Flankensteilheit selbst. Zusätzlich gibt es Registersätze zur Einstellung des Verstärker-Offsets und der Strommessverstärkung. Auch wenn diese Technik einen gründlichen Systemcharakterisierungsprozess erfordert, zeigt sie doch die Möglichkeit auf, signifikante Verbesserungen hinsichtlich Effizienz und Stabilität zu erzielen.

Effizienzoptimierung bei sehr kleinen Lasten:
In asynchronen Abwärtswandlern werden die Leistungsverluste in der Freilaufdiode durch den Spannungsabfall in Durchlassrichtung multipliziert mit dem Strom bestimmt. Da an der Diode ein signifikanter, permanenter Spannungsabfall in Durchlassrichtung auftritt, der nicht minimiert werden kann, wird häufig ein zusätzlicher Schalter mit deutlich geringeren Spannungsabfällen verwendet, um die Diode zu überbrücken oder zu ersetzen und so einen synchronen Gleichrichter zu realisieren. Dieses Verfahren kommt typischerweise zum Einsatz, wenn Lastströme über 1 A erforderlich sind. Bei kleinen Lasten, wenn ein geringer Strom durch den Schalter auf der Niederspannungsseite fließt, übersteigt jedoch die zum Ansteuern des Gates benötigte Leistung die durch das Überbrücken der Freilaufdiode mit einem Schalter erzielten Einsparungen. Um unter diesen Bedingungen weitere Effizienzsteigerungen zu erzielen, bietet der MCP19111 einen sogenannten Diodenemulationsmodus. Ist dieser aktiviert, wird der Treiber auf der Niederspannungsseite getrennt. Ist der Controller deaktiviert, ist das Gate nicht mehr vorgespannt, und die Diode in der MOSFET-Struktur fungiert als Gleichrichter, wodurch die Leistungsverluste minimiert werden.
Maßnahmen zur Minimierung von Teilleistungsverlusten und zur Steigerung des Gesamtwirkungsgrades lassen sich durch die neue MCP870xx-Familie von Leistungs-MOSFETs von Microchip optimieren. Diese Familie schneller Leistungs-MOSFETs mit niedrigem RDS(on) und einem ausgewogenen Gütefaktor bietet eine Reihe von Einschaltwiderstandskombinationen in Abhängigkeit von der gesamten Gate-Last, um den Gesamtgütefaktor der Halbbrücke zu optimieren. Je größer der QT-Wert des Schalters auf der Niederspannungsseite ist, desto effektiver arbeitet der Diodenemulationsmodus des MCP19111.
Optimierung des Leerlaufbetriebs:
Der MCP19111 ist ein Stromtreiber, der für optimale Leistung im Normalbetrieb ausgelegt ist. Allerdings benötigt ein Stromtreiber einen Mindeststrom, um korrekt zu funktionieren. Wenn die Last in den Energiesparmodus wechselt, muss der Wandlerausgang weiterhin die Nennausgangsspannung liefern, obwohl die Ausgangsleistung nahezu null sein kann. Stromtreiber schalten typischerweise in einen Modus für transiente Signale oder Pulsfrequenz (PFM) mit erhöhter Ausgangswelligkeit, was die Toleranzen der Netzregelung überschreiten und häufig zu schwerwiegenden EMV-Problemen führen kann. Um diese Einschränkung typischer Stromtreiber zu überwinden, kann der MCP19111 durch Deaktivierung des Stromregelkreises in einen Pseudospannungsmodus geschaltet werden. Dies führt zu einer verbesserten Ausgangsspannung und Systemstabilität.

Benutzerfreundlichkeit und Toolset:
Die beeindruckende Liste fortschrittlicher Funktionen des MCP19111 bietet eine außergewöhnliche Anzahl an Optionen zur Konfiguration und Optimierung des Systems. Die offene Programmierbarkeit des Mikrocontrollers erweitert die Möglichkeiten zusätzlich. Daher bietet Microchip die in Abbildung 4 dargestellte grafische Benutzeroberfläche (GUI) an, mit der bestimmte Anpassungen und Konfigurationen ohne Programmierung vorgenommen werden können. Diese GUI basiert auf Open-Source-Firmware, die modifiziert und als Vorlage für die Entwicklung komplexerer Funktionen verwendet werden kann.
Zusätzlich zur Konfigurationsoberfläche bietet Microchip eine zweite GUI für Testfunktionen, die die direkte Kommunikation mit dem Gerät über das PMbus-Protokoll ermöglicht (siehe Abbildung 5). Diese GUI arbeitet mit dem seriellen Analysator PICkit von Microchip (Teilenummer DV164122) zusammen. Dieser kostengünstige, generische USB-zu-UART/SPI/I²C-Adapter kann direkt zur Überwachung und Fehlersuche des Geräts im Betrieb verwendet werden.
Zusammenfassung:
Obwohl die meisten Techniken bekannt sind und bestehende Geräte einige Funktionen bereits integrieren, schlägt die MCP19111-Familie ein neues Kapitel in der Geschichte intelligenter Schaltregler auf. Die Dichte der dedizierten Funktionen in Verbindung mit der freien Programmierbarkeit macht einen entscheidenden Unterschied. Im Bereich intelligenter Leistungsregler vereint der MCP19111 analoge und digitale Steuerungsmethoden und beseitigt bestehende Einschränkungen, indem er dem Entwickler alle Funktionen zur Verfügung stellt. Damit bildet er die Grundlage für leistungsstarke, innovative, effiziente und zuverlässige POL-Wandler.
Autor:
Von: Andy Reiter, Microchip Technology Inc.
 Andreas Reiter, Technischer Direktor für Geschäftsentwicklung im Bereich Leistungselektronik in Europa,
Microchip Technology
Andreas Reiter wurde 1973 geboren und studierte Medizintechnik und Physik an der Hochschule München. Ab 2000 arbeitete er als Entwicklungsingenieur und anschließend als F&E-Manager in der Automatisierungsindustrie, bevor er sich 2007 als Applikationsingenieur auf Leistungselektronikanwendungen spezialisierte. Seit 2010 verantwortet er bei Microchip Technology Inc. die anwendungsorientierte Forschung und Entwicklung volldigitaler Regelungsverfahren und -lösungen für Leistungselektronikanwendungen.





