





Um den Leistungsbedarf dieser Anwendungen besser zu decken und gleichzeitig zuverlässige und langlebige Designs zu gewährleisten, sollten Entwickler zunächst kleine, energieeffiziente Mikrocontroller mit intelligenten und ausgefeilten Funktionen in Betracht ziehen. Diese Mikrocontroller können die meisten Aufgaben der Anwendung übernehmen und benötigen weniger externe passive Bauteile in einem Sensorknoten-Design. Sie zeichnen sich außerdem durch geringen Stromverbrauch aus und bieten Funktionen, die Flexibilität und Einfachheit erhöhen.
Beispielsweise wird bei der Entwicklung batteriebetriebener Sensorknoten für ein Hausalarmsystem häufig ein passiver Infrarot-Bewegungsmelder (PIR-Bewegungsmelder) sowohl innerhalb als auch außerhalb des Hauses eingesetzt. Ein PIR-Sensor erfasst Änderungen der von den Sensorelementen „gesehenen“ Infrarotstrahlung, die je nach Temperatur und Oberflächenbeschaffenheit des Objekts vor dem Sensor variiert. Wenn eine Person zwischen Sensor und Hintergrund hindurchgeht, erfasst der Sensor die Differenz zwischen Umgebungstemperatur und Körpertemperatur und umgekehrt. Anschließend wandelt er diese Differenz der einfallenden Infrarotstrahlung in eine Änderung der Ausgangsspannung (VPIR(t)) um. Andere Objekte mit der gleichen Temperatur wie der Hintergrund, aber unterschiedlichen Oberflächeneigenschaften, führen ebenfalls dazu, dass der Sensor ein anderes Emissionsmuster erkennt, wie in Abbildung 1 zu sehen ist. Abbildung 1. Bewegungserkennungsprinzip eines PIR-Sensors.
Die Ausgangssignalpegel eines PIR-Sensors sind typischerweise sehr niedrig, unter 1 mV. Um Bewegungen zu erkennen und Fehlalarme zu vermeiden, muss das analoge Signal verstärkt werden, bevor es vom Analog-Digital-Wandler (ADC) abgetastet wird. Bei PIR-basierten Lösungen erfolgt dies üblicherweise in mehreren Stufen mit hochverstärkenden Operationsverstärkern, was wiederum die Komplexität des Designs, die Anzahl der Bauteile, die Energieeffizienz und die Kosten erhöht. Lesen Sie weiter, um zu erfahren, wie ein kleiner, energieeffizienter Mikrocontroller diese Auswirkungen mindern kann.
Designkomplexität:
Ein mikrocontrollerbasierter PIR-Sensorknoten mit vielfältigen Funktionen, wie z. B. einem 12-Bit-Differenz-ADC mit programmierbarem Verstärker (PGA), benötigt weniger externe Bauteile, ist platzsparender und senkt die Materialkosten. Ein Beispiel hierfür ist der Microchip Click PIR-Sensor. Er besteht aus einer Leiterplatte mit allen passiven Bauteilen, die für den Betrieb eines PIR-Sensorknotens erforderlich sind. Die Click-Platine basiert auf einer Operationsverstärkerlösung mit mehreren ADCs, Widerständen und Kondensatoren. Sie ist besonders benutzerfreundlich gestaltet, um Prototyping und Evaluierung zu vereinfachen. Ein typischer Prototyping-Aufbau besteht aus einer Click PIR-Platine, der Microchip Curiosity Nano Base für Click-Platinen™ und einem Curiosity Nano-Evaluierungskit. Eine Lösung mit einem PIR-Sensorknoten kann einen Mikrocontroller wie den ATtiny1627 von Microchip Technology nutzen, der einen 12-Bit-Differenz-ADC und einen PGA integriert. Durch den Wegfall eines Operationsverstärkers zur Signalverstärkung lässt sich die Anzahl externer Bauteile deutlich reduzieren. Dies ermöglicht zusammen mit einem externen ADC auch den Verzicht auf andere passive Bauteile wie Widerstände und Kondensatoren.
Die Verwendung dieses Mikrocontrollers vereinfacht daher das Leiterplattendesign für den PIR Click erheblich. Abbildung 2 zeigt die entfernbaren Bauteile (X) und die neuen Verbindungen (blaue Linien).
Hinweis: In diesem Beispiel dient der PIR Click als Basis für die Modifikationen, da dies praktischer war als die Entwicklung einer neuen Leiterplatte und die Beschaffung der benötigten Bauteile. Diese modifizierte Lösung beeinträchtigt nicht den Zweck der Click-Boards.
 Abbildung 2. Beispiel für Modifikationen am PIR-Klick und Diagramm.
Mit diesen Modifikationen, unter Ausnutzung des eingebauten 12-Bit-Differenzial-ADC und PGA, zeigt Abbildung 3 auch die wenigen externen Komponenten, die bei der Auswahl des geeigneten Mikrocontrollers erforderlich sind.
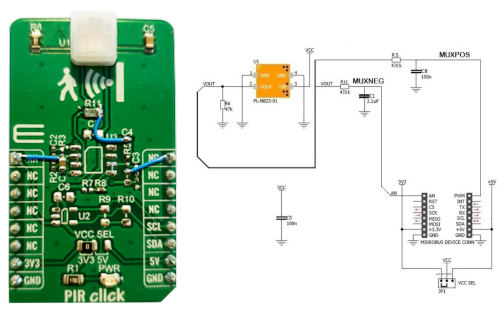 Abbildung 3. Modifizierter PIR-Klick und Schaltplan.
Durch die geringere Anzahl externer Komponenten wird das Hardware- und Leiterplattendesign übersichtlicher und kompakter, da die Hardware weniger externe Bauteile benötigt. Auch Software und Firmware können kompakter und effizienter gestaltet werden, da der Mikrocontroller mehr Aufgaben übernimmt. Timing und Synchronisierung lassen sich ebenfalls einfacher handhaben.
Wenn ein Großteil der Komplexität im Sensorknoten-Design von der Hardware auf den Mikrocontroller und die CPU (Zentraleinheit) verlagert und über Firmware verwaltet wird, lässt sich die Funktionalität während des Entwicklungsprozesses flexibler anpassen und erweitern. Dies geschieht ohne zeitaufwändige Neugestaltung der Platine, was Entwicklern erhebliche Zeit- und Kostenersparnisse ermöglicht. Auch die Codeoptimierung hinsichtlich Faktoren wie dem Stromverbrauch wird einfacher. Durch einfaches Ändern von Parametereinstellungen können Entwickler den Anwendungscode modifizieren, Funktionen hinzufügen oder den Code optimieren, um den Stromverbrauch oder die Empfindlichkeit gegenüber Umgebungsbedingungen wie Temperaturschwankungen zu reduzieren. Sensoren können beispielsweise Schwierigkeiten haben, eine Person zu erkennen, wenn die Umgebungstemperatur 30 °C übersteigt. Ein weiteres Beispiel für zusätzliche Funktionalität wäre die Integration von maschinellem Lernen zur Erkennung von Bewegungsmustern und zum Erlernen der Unterscheidung zwischen Rauschen und einer sich bewegenden Person, die sich beispielsweise einem Tier nähert.
In Bewegungserkennungsanwendungen mit PIR-Sensoren verlagern Mikrocontroller wie der ATtiny1627 die Komplexität von der Hardware auf die Firmware und Software, da ein Großteil der notwendigen Funktionalität im Mikrocontroller selbst integriert ist. Dies reduziert die Komplexität und erhöht die Flexibilität.
Energieeffizienz:
Der Stromverbrauch drahtloser Sensorknoten ist entscheidend. Je länger die Batterielaufzeit, desto länger die Lebensdauer des Sensorknotens und somit des gesamten Sensornetzwerks. Dies gilt für alle drahtlosen Sensorsysteme. Sind Dutzende, Hunderte oder Tausende von Sensoren für verschiedene Überwachungszwecke installiert, gilt ein Knoten als außer Betrieb oder funktionsunfähig, sobald er ausgeschaltet wird. Bei größeren Sensorsystemen verursacht der Austausch einer Batterie oder des Knotens selbst zusätzliche Kosten für den Endnutzer und bedeutet, dass das System während des Stromausfalls des Knotens nicht oder nur eingeschränkt funktionsfähig ist, was zu unerwarteten Zwischenfällen führen kann. Daher gilt: Je länger die Batterielaufzeit, desto besser.
Dank der Schlafmodi und der kurzen Aufwachzeit des Mikrocontrollers verbraucht jeder Sensorknoten nur minimal Strom. Der Knoten kann im Standby-Modus verbleiben und sich bei Bewegungserkennung aufgrund einer Temperaturänderung im Erfassungsbereich des Sensors schnell aktivieren. Anschließend verarbeitet er das Signal und kehrt in den Standby-Modus zurück. Dadurch wird die Laufzeit jedes batteriebetriebenen Knotens verlängert, ohne dass ein Batteriewechsel erforderlich ist. Abbildung 4 zeigt die Funktionsweise der CPU im Standby-Modus und bei kurzer Aktivierungszeit. Der Stromverbrauch ist anwendungsabhängig und variiert mit der Konfiguration des PIR-Sensors, der Abtastzeit und den Filterparametern, welche wiederum die Erfassungsreichweite und/oder die Empfindlichkeit beeinflussen. Diese Parameter lassen sich anpassen, um den Stromverbrauch bei geringeren Anforderungen weiter zu reduzieren.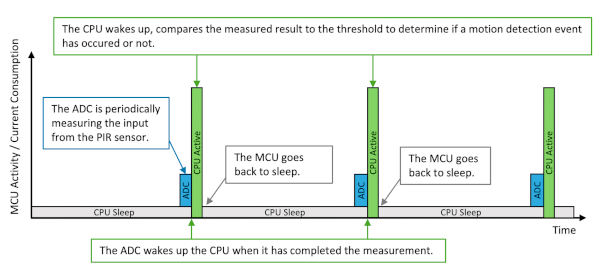 Abbildung 4: Firmware-Zeitleiste.
Leistungsstarke Mikrocontroller wie der ATtiny1627 sind in der Lage, intelligente und ausgefeilte Funktionen zu integrieren, die den Stromverbrauch und die Energieeffizienz verbessern, weniger Platz beanspruchen und die Lebensdauer von batteriebetriebenen und vernetzten Anwendungen verlängern sowie die Designkomplexität, die Gesamtsystemkosten und die Markteinführungszeit reduzieren.
Autor: Stian Sogstad, MCU8, Microchip Technology





