Die Backup-Batterieplattform ist ein wichtiger Bestandteil von Energiemanagementsystemen in einer OCP ORV3-Architektur und in Rechenzentrumsanwendungen, insbesondere im Bereich der unterbrechungsfreien Stromversorgungen (USV). Diese Plattformen, deren präzises Design auf die Aufnahme und Organisation von Backup-Batterien ausgerichtet ist, fungieren als wichtige Wächter und gewährleisten den ordnungsgemäßen Betrieb kritischer Geräte bei Stromausfällen und Spannungsschwankungen.
Die entscheidende Bedeutung zuverlässiger Notstromsysteme ist in unserem technologisch hochentwickelten Zeitalter unbestreitbar. Die Stabilität von Rechenzentren, Telekommunikationsknoten und Serverräumen ist für den Geschäftsbetrieb unerlässlich, weshalb ein robustes Notstromsystem unverzichtbar ist. In diesem Zusammenhang spielen Notstrombatterieplattformen als Grundlage dieser Systeme eine Schlüsselrolle. Als zentrale Anlaufstelle für die effiziente Speicherung von BBU-Batterien schaffen diese Plattformen eine Verbindung, die die Verfügbarkeit kritischer Energiereserven verbessert. Ihre Hauptaufgabe ist die Aufnahme und Verwaltung von bis zu sechs BBU-Modulen, die jeweils präzise auf Lithium-Ionen-Batterien mit zugehörigen Stromrichtern ausgerichtet sind. Die Architektur dieser Plattformen wurde sorgfältig optimiert und vereint nahtlos Platzeffizienz mit Zugänglichkeit, vereinfacht die Wartung und den Austausch.
Einer der Hauptvorteile dieser Notstrombatterieplattformen ist die zentrale und übersichtliche Verwaltung der BBU-Module. Das definierte Speichersystem ermöglicht die einfache Nachverfolgung, Kennzeichnung und Wartung der BBU-Module und reduziert so das Risiko von Verlust oder Verwechslung, insbesondere in kritischen Situationen. Darüber hinaus hat sich dieses zentrale System als echter Vorteil für die Überwachung des Batteriezustands erwiesen. Diese Struktur ermöglicht routinemäßige Inspektionen, Tests und Austauschvorgänge.
Die vielfältigen Größen und Konfigurationen der BBU-Plattformen wurden auf die individuellen Anforderungen verschiedener Branchen und Institutionen zugeschnitten. Der modulare Aufbau einiger Plattformen bietet Flexibilität und ermöglicht zukünftige Weiterentwicklungen, um dem sich wandelnden Energiebedarf gerecht zu werden. Darüber hinaus verfügen diese Plattformen über integrierte Überwachungssysteme, die Echtzeitinformationen zum Batteriezustand liefern. Details wie Spannungspegel, Temperatur, Modulaktivität und Restkapazität werden auf einen Blick angezeigt, was vorbeugende Wartung ermöglicht und sicherstellt, dass die Batterien in kritischen Momenten jederzeit einsatzbereit sind.
BBU-Plattformübersicht:
Gemäß der neuen Architektur von OCP für ORV3 besteht die Open-Rack-Stromversorgungsarchitektur aus einem zentralen, skalierbaren Stromversorgungsrack und einem BBU-Rack, das die Stromversorgung über eine gemeinsame Sammelschiene an die Nutzlastgeräte (IT-Geräte) verteilt. Diese Spezifikation definiert die BBU-Plattformen, die in das Open Rack passen. Die BBU-Plattform enthält sechs BBU-Module mit 5+1-Redundanz zur Gleichstromversorgung aller Nutzlasten im Rack. Bei einem Wechselstromausfall kann die BBU-Plattform für eine festgelegte Backup-Zeit bis zu ihrer maximalen Nennleistung Notstrom bereitstellen. Dank dieser Backup-Zeit kann das Rack ohne Unterbrechung des IT-Betriebs zwischen verschiedenen Stromquellen verschoben werden, und Anwendungen können vor einem Stromausfall entladen oder verschoben werden.
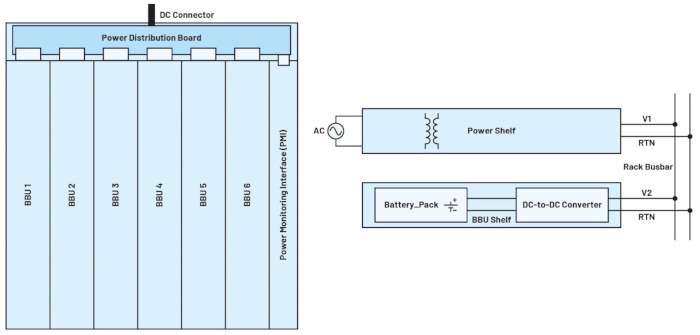
Abbildung 1. BBU-Plattformkonfiguration in einer OCP ORV3.1-Architektur
Firmware des Plattform-Mikrocontrollers:
Der in der BBU-Anwendung verwendete Plattform-Mikrocontroller ist der MAX32625, ein extrem stromsparender Arm® Cortex®-M4-Mikrocontroller. Der Mikrocontroller ist für mehrere Prozesse zuständig:
1. Kommunikation mit dem Host-Computer über das Modbus-Protokoll
, 2. Kommunikation mit den Modulen über das Modbus-Protokoll
, 3. Verwaltung des periodischen Ladens der Module,
4. Systemsteuerungsmodi.
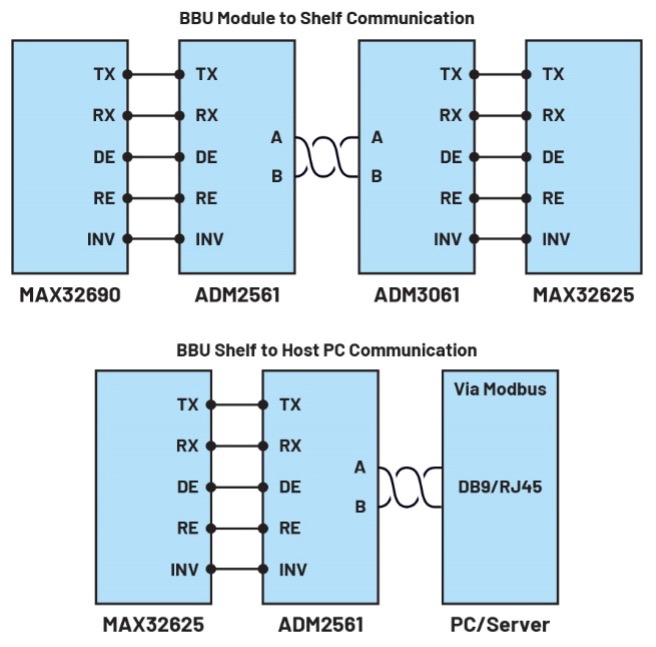
Abbildung 2. (a) Modul-Plattform-Kommunikationsdiagramm und (b) Plattform-PC-Kommunikationsblockdiagramm.
Die Kommunikation mit dem Host-Computer erfolgt über das Modbus-Protokoll.
In Abbildung 2 spielt der Mikrocontroller der Plattform eine zentrale Rolle bei der Herstellung einer nahtlosen Kommunikation mit dem Host-Computer über die robuste RS-485-Schnittstelle und fungiert dabei als kompetenter Modbus-Server. Seine Hauptaufgabe ist die kontinuierliche Datenerfassung von zahlreichen Modulen in Echtzeit. Diese gesammelten Daten werden an den Host-Computer gesendet und dort zur Ansteuerung einer dynamischen GUI-Anwendung verwendet, wodurch eine verbesserte visuelle Darstellung ermöglicht wird. Beim Empfang von Nachrichten vom Host-Computer fungiert der Mikrocontroller der Plattform als Kontrollinstanz und authentifiziert systematisch die Gültigkeit und Integrität jeder Nachricht. Sobald der Mikrocontroller von der Authentizität der Nachricht überzeugt ist, formuliert er umgehend seine Antwort basierend auf den in den Hold-Registern gespeicherten Informationen. Diese sorgfältig erstellte Antwort enthält die vom Host-Computer benötigten Informationen in strukturierter Form.
Der Mikrocontroller der Plattform versagt jedoch nicht, wenn die eingehende Nachricht Anomalien enthält. Er übernimmt umgehend die Rolle eines effektiven Kommunikators und antwortet mit einer Fehlermeldung gemäß dem Modbus-Protokoll. Diese Fehlermeldung informiert den Host-Computer über die Anomalie, sodass dieser entsprechende Korrekturmaßnahmen ergreifen kann.
Die Bedeutung des Mikrocontrollers der Plattform liegt im Wesentlichen in seiner vielseitigen Funktion als Datenübermittler, Wächter der Datenintegrität und reaktionsschneller Informant. All dies trägt dazu bei, ein robustes und zuverlässiges Kommunikationsframework innerhalb der Modbus-basierten Interaktionen zu orchestrieren.
Kommunikation mit Modulen über das Modbus-Protokoll.
Abbildung 2 verdeutlicht die zentrale Rolle des Plattform-Mikrocontrollers: Er wechselt nahtlos zwischen den Funktionen eines Modbus-Clients und eines Modbus-Servers und koordiniert so ein komplexes und effizientes Kommunikationssystem. Bei der Interaktion mit mehreren BBU-Modulen fungiert der Plattform-Mikrocontroller als Modbus-Client und initiiert und pflegt die Kommunikation mit jedem Modul. Diese BBU-Module agieren als Modbus-Server und aktualisieren kontinuierlich ihre Register mit den neuesten Informationen. Der Plattform-Mikrocontroller durchläuft dabei einen zyklischen Ablauf. Er erfasst in regelmäßigen Abständen Telemetriedaten von jedem Modul. Diese Daten, die wertvolle Informationen liefern, werden sorgfältig im Speicher des Mikrocontrollers gespeichert und stehen bereit, um auf Anfragen des Host-Computers zu reagieren.
Die Funktion des Plattform-Mikrocontrollers beschränkt sich jedoch nicht auf die Client-Server-Interaktion innerhalb des BBU-Systems. Er fungiert auch als Modbus-Server und übermittelt die erfassten Daten auf Anfrage an den Host-Computer. Dadurch bildet er eine wichtige Brücke zwischen dem Host-Computer und den zahlreichen BBU-Modulen. Gleichzeitig fungiert es weiterhin als Modbus-Client, organisiert die Interaktionen mit den BBU-Modulen und gewährleistet die Aktualität und Genauigkeit der Informationen.
Der Mikrocontroller der Plattform zeichnet sich durch Vielseitigkeit und Anpassungsfähigkeit aus und arbeitet gekonnt sowohl als Client als auch als Server, wodurch die Interaktion zwischen Host-Computer und BBU-Modulen ermöglicht wird. Diese Verbindung beweist seine Fähigkeit, eine robuste Kommunikationsstruktur aufrechtzuerhalten und so die Gesamteffizienz und Zuverlässigkeit des Systems zu steigern.
Periodisches Lademanagement für Module:
Gemäß den OCP-Anforderungen muss ein BBU-Modul regelmäßig geladen werden, da der Akku im Standby-Modus Strom verliert. Da ein BBU-Modul nur alle 10 Tage geladen werden kann, muss der Plattform-Mikrocontroller überwachen und steuern, welche BBU-Module geladen werden. Daher wird das periodische Laden vom Plattform-Mikrocontroller initiiert, der mithilfe eines speziellen Modbus-Protokollbefehls ermittelt, welche BBU-Module regelmäßig geladen werden müssen. Eine grundlegende Anforderung an BBU-Module innerhalb der Systemarchitektur ergibt sich aus den präzise entwickelten Standards des OCP. Diese Module, die Schlüsselkomponenten der Konfiguration darstellen, müssen regelmäßig geladen werden. Diese Anforderung ergibt sich aus dem Stromverlust des Akkus während der Standby-Phasen. Folglich ist das regelmäßige Laden notwendig, um optimale Leistung und Betriebssicherheit zu gewährleisten.
Systemsteuerungsmodi
Abschließend schlägt das OCP vor, eine Benutzersteuerung hinzuzufügen, um die Vorgänge des BBU-Moduls zu überschreiben. Mithilfe von Modbus kann der Benutzer den Betrieb einer einzelnen BBU konfigurieren und festlegen, ob diese geladen oder entladen werden muss.
Grafische Benutzeroberfläche für BBU-Regale
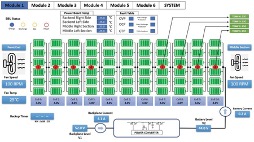
Abbildung 3. Ein BBU-Modul. Ein BBU-Modul.
Die grafische Benutzeroberfläche des BBU-Moduls ist in mehrere Abschnitte unterteilt, die dem Benutzer wichtige Informationen bereitstellen. Diese Komponenten und Funktionen werden im Folgenden detailliert beschrieben. Siehe Abbildung 3.
1. Betriebszustandsanzeige des Moduls
2. Interne Temperaturmesswerte des Moduls
3. Fehleranzeigetabelle des Moduls
4. Lüfterdrehzahlanzeige (in U/min)
5. Informationen zu den Leistungswandlerkennwerten
6. Zelleninformationen (Spannung und Temperatur)
Betriebszustandsanzeige des Moduls.
Die grafische Benutzeroberfläche zeigt mindestens vier LED-Anzeigen an:
► Die blaue LED signalisiert, dass sich das BBU-Modul im Lademodus befindet.
► Die erste gelbe LED signalisiert, dass sich das BBU-Modul im Entlademodus befindet und die Backplane des Rechenzentrums mit Notstrom versorgt.
► Die zweite gelbe LED signalisiert, dass das BBU-Modul ausgetauscht werden muss und das Ende seiner Nutzungsdauer (EOL)
erreicht hat. ► Die rote LED informiert den Benutzer über einen Fehler des BBU-Moduls.
Interne Temperaturmessungen des Moduls
Neben dem Betriebszustand der BBU wird auch die interne Temperatur des Moduls auf der grafischen Benutzeroberfläche angezeigt. Mindestens neun Temperatursensoren sind auf dem Batteriestapel und der Stromversorgungsplatine angebracht. Der LTC2991 liefert digitale Temperaturmesswerte an den Haupt-Mikrocontroller, während der ADBMS6948 analoge Messwerte der Batteriestapeltemperatur erfasst.
Modulfehleranzeigetabelle
Die grafische Benutzeroberfläche (GUI) enthält eine Fehlertabelle, die die verschiedenen Fehlertypen anzeigt, die während des Modulbetriebs auftreten können. Die Modulfehler sind:
► Überspannungsschutz (OVP)
► Überstromschutz (OCP)
► Übertemperaturschutz (OTP) ►
Überlade- und Tiefentladeschutz
► Lüfterabschaltung
Leistungswandler-Kennzahlen:
Während des Modulbetriebs stellt die grafische Benutzeroberfläche (GUI) eine wichtige Informationsquelle dar und liefert essenzielle Kennzahlen sowohl für den Akku als auch für die Backplane. Diese umfassenden Kennzahlen beinhalten entscheidende Daten wie Eingangs- und Ausgangsspannungen sowie Ströme. Durch diese dynamische Interaktion zwischen Modulbetrieb und GUI erhalten Anwender einen vollständigen Echtzeit-Einblick in die Systemleistung und die Leistungsdynamik. Zellinformationen
:
Die grafische Benutzeroberfläche zeigt Spannung und Temperatur der Akkuzellen an. Diese Daten sind grundlegend für die Bestimmung des Gesundheitszustands (State of Health, SOH) und des Ladezustands (State of Charge, SOC) des Akkus.
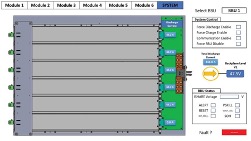
Abbildung 4. Übersichts-GUI des BBU-Moduls.
Die grafische Benutzeroberfläche des BBU-Moduls umfasst ein Fenster mit einer Kurzübersicht und Bedienelementen. Über diese Registerkarte der Benutzeroberfläche lassen sich alle sechs BBU-Module überwachen und gleichzeitig einzelne BBUs individuell steuern, einschließlich der Möglichkeit, operative Entscheidungen umzusetzen.
Eine visuelle Darstellung finden Sie in Abbildung 4.
► Richtungsauswahl
► Plattformsystemsteuerung ►
Plattformsystemparameter
► Plattformfehler- und Stromverteilung
Adressenauswahl:
Benutzer können nahtlos auf bestimmte BBU-Module zugreifen, indem sie die präzise BBU-Steckplatzadresse strategisch auswählen. Diese strategische Zuordnung erfolgt nicht zufällig, sondern ist eine Vorsichtsmaßnahme zur Vermeidung von Modbus-Kommunikationskonflikten. Dies wird durch die Vordefinition einer festen BBU-Plattform-Steckplatzadresse erreicht.
Plattformsystemsteuerung:
Benutzer erhalten die Berechtigung, den Betrieb der Backplane (BBU) anzupassen. Sie können ein bestimmtes BBU-Modul während des Betriebs laden oder entladen lassen. Im Modus der erzwungenen Entladung wird die Boost-Spannung von 48 V auf 51 V erhöht, um die Stromversorgung der Backplane zu optimieren und gleichzeitig den unterbrechungsfreien Betrieb des Netzteils im Rechenzentrum zu gewährleisten. Diese differenzierte Steuerung sorgt für ein optimales Gleichgewicht zwischen der Funktionalität der BBU und dem unterbrechungsfreien Betrieb der gesamten Infrastruktur.
Plattform- und Stromversorgungsausfall:
Die Übersichtstabelle zeigt alle erkannten Fehler der sechs BBU-Module an und benachrichtigt den Benutzer. Dies ist der schnellste Weg, Fehler in der BBU-Plattform zu lokalisieren. Zusätzlich zeigt die Stromversorgungsbusanzeige bei parallelem oder redundantem Betrieb der BBU-Module eine Busspannung von 7 V bei maximaler Motherboard-Last und 10,5 V bei Volllast an.
Zusammenfassung:
Die BBU-Plattform ist eine entscheidende Komponente eines zuverlässigen Energiemanagementsystems. Diese Plattformen sind sicher miteinander verbunden und schaffen so eine stabile Umgebung für ein Batterie-Backup-System. Sie fungieren als zentrale Steuereinheit für effizientes Management. Das Ergebnis ist ein unterbrechungsfreier Betrieb, bei dem kritische Systeme stets mit Strom versorgt und vor Stromausfällen und Spannungsschwankungen geschützt sind. Die BBU-Plattform bietet umfassenden Schutz in Rechenzentren, Telekommunikationsnetzen und überall dort, wo eine USV unerlässlich ist. Ihre Hauptaufgabe ist die Sicherstellung der Geschäftskontinuität, die Verbesserung der Zuverlässigkeit und die Aufrechterhaltung einer robusten elektrischen Infrastruktur. Ein weiterer Artikel dieser Reihe erläutert die Auswahl von Komponenten für die Hilfsschaltungen der BBU. Dies dient als Kriterium und Vorteil bei der Auswahl von Bauteilen zur Stromversorgung kritischer Geräte und trägt zur Reduzierung von Designinkonsistenzen bei.
Siehe
David Sun. „Open Compute Project Open Rack V3 BBU Shelf Rev 1.1“. Open Compute Project, September 2022.
Über den Autor:
Christian Cruz ist Anwendungsentwicklungsingenieur bei Analog Devices, Inc. auf den Philippinen. Er hat einen Abschluss in Elektrotechnik von der University of the East in Manila, Philippinen. Er verfügt über mehr als zwölf Jahre Berufserfahrung in der analogen und digitalen Schaltungstechnik, der Firmware-Entwicklung und der Leistungselektronik, einschließlich der Entwicklung von integrierten Schaltungen für das Energiemanagement sowie der AC/DC- und DC/DC-Wandlung. Seit 2020 ist er bei ADI tätig und unterstützt derzeit die Anforderungen an das Energiemanagement für Cloud-Computing- und Systemkommunikationsanwendungen.
Über den Autor:
Marvin Neil Solis Cabueñas hat einen Bachelor of Science in Elektrotechnik von der De La Salle University in Manila, Philippinen. Bevor er 2021 zu Analog Devices wechselte, war er als Systemingenieur bei Azeus Systems Philippines, Inc., von 2014 bis 2017 als Netzwerktechniker bei Technistock Philippines, Inc. und von 2017 bis 2020 als Forschungs- und Entwicklungsingenieur im Nokia Technology Center Philippines tätig. Er verfügt über mehr als zehn Jahre Berufserfahrung in Bereichen wie der Programmierung eingebetteter Systeme, der digitalen Signalverarbeitung und der Simulationsmodellierung. Derzeit arbeitet er als Senior Software Systems Engineer an verschiedenen Projekten im Energiebereich. Parallel dazu absolviert er ein Masterstudium in Elektrotechnik an der Universität der Philippinen.