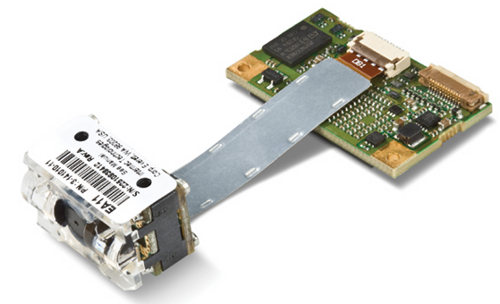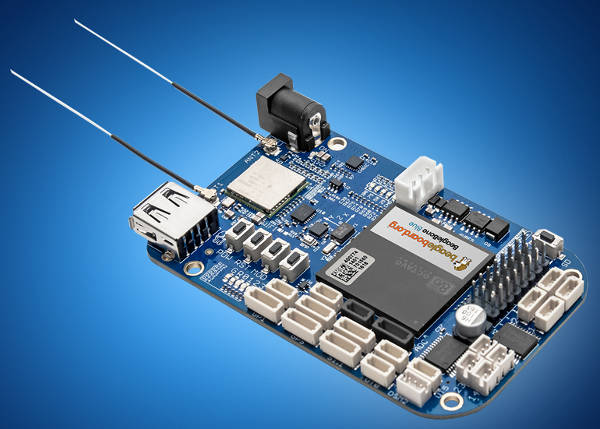
Der BeagleBone Blue, erhältlich bei Mouser Electronics, bietet 4 GB eMMC-Flash-Speicher, einen microSD-Kartensteckplatz, einen 3D-Grafikbeschleuniger und NEON-Gleitkommaarithmetik. Wie der BeagleBone Black Wireless basiert auch der BeagleBone Blue auf dem Octavo Systems OSD3358 System-in-Package (SiP). Dieser integriert einen 1-GHz-Prozessor vom Typ Texas Instruments (TI) AM3358 ARM® Cortex®-A8, 512 MB DDR3-SDRAM und zwei 32-Bit-Echtzeit-Programmierbare Einheiten (PRUs) für die schnelle Steuerung von Peripheriegeräten. Der Octavo-Chip enthält außerdem einen TI TPS65217C Power-Management-IC (PMIC), einen TLO2020 Low-Dropout-Spannungsregler (LDO) und über 140 passive Bauelemente. Dadurch wird Platz für die zahlreichen Verbindungs- und Sensorfunktionen des BeagleBone Blue geschaffen.
Das BeagleBone Blue verfügt über einen High-Speed-USB-2.0-Host und -Client sowie ein TI WiLink 8-Modul und unterstützt damit 802.11b/g/n, Bluetooth® 4.1 und Bluetooth Low Energy. Neben zwei Sensoren – einer 9-Achsen-Inertialmesseinheit (IMU) und einem Barometer – bietet die Platine vier DC-Motortreiber und acht Server-Motorausgänge sowie vier Quadratur-Encoder-Eingänge zur Geschwindigkeits- und Richtungsmessung. Für weitere Anschlussmöglichkeiten stehen acht Allzweck-Ein- und Ausgänge (GPIOs) sowie CAN-, UART-, SPI- und I2C-Schnittstellen zur Verfügung.
Das BeagleBone Blue wird über einen Micro-USB-Anschluss, eine 9-18-V-Hohlsteckerbuchse oder einen Anschluss für einen Zweizellen-Lithium-Polymer-Akku mit Zellbalancer mit Strom versorgt. Das Board wird mit Linux und der integrierten Entwicklungsumgebung (IDE) Cloud9 von BeagleBoard auf dem eMMC-Speicher ausgeliefert und ist außerdem kompatibel mit Debian und anderen Linux-Distributionen, der Ardupilot-Plattform für UAVs sowie dem ROS-Betriebssystem für Roboter.