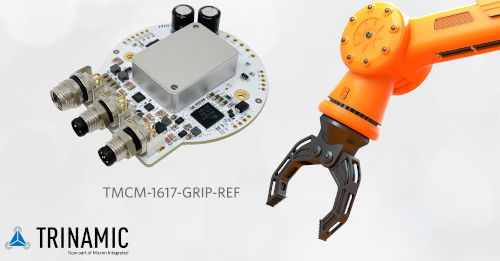
Das Referenzdesign beinhaltet die hochpräzisen konfigurierbaren analogen Ein-/Ausgänge MAX22000 und die vierkanaligen digitalen Ein-/Ausgänge MAX14906 von Maxim Integrated, um die verschiedenen Betriebsmodi des einachsigen Servoreglers Trinamic TMCM-1617 anzupassen.
Das Referenzdesign TMCM-1617-GRIP-REF, das dem Standardformfaktor für EoAT-Greifer entspricht, unterstützt die industrielle Kommunikation über EtherCAT, IO-Link oder RS-485, bietet softwareprogrammierbare analoge und digitale Ein-/Ausgänge und kann mit der Trinamic Motion Control Language (TMCL-IDE) konfiguriert werden. Diese Kombination aus Referenzdesign und Softwareplattform ermöglicht Entwicklungsingenieuren die schnelle und einfache Bereitstellung einer kompletten EoAT-Lösung.
Wichtigste Vorteile
– Beschleunigte Markteinführung: Das Open-Source-Referenzdesign für den EoAT-Greifer ist eine vollständig integrierte, intelligente Hardwareplattform mit Motorsteuerungsalgorithmen und Protokollstacks, die die Entwicklungszeit für End-of-Arm-Werkzeuge halbiert.
– Kompakte Bauform: Das Referenzdesign integriert hardwarebasiertes FOC, softwarekonfigurierbare I/Os und drei Kommunikationsprotokollstacks in einer kompakten 4.197 mm² großen Lösung.
– Höhere Produktivität: Die Echtzeit-Anpassung der verschiedenen Servoantriebsmodi des TMCM-1617, einschließlich Greiferposition und Greifkraft, erhöht die Flexibilität und damit den Durchsatz in der Fertigung.