




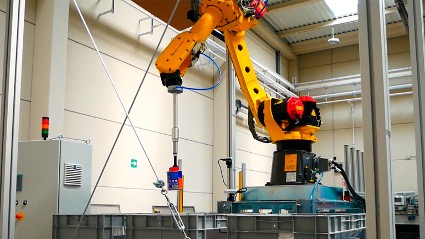
Anders verhält es sich jedoch bei der Handhabung von Teilen mit hoher Variabilität oder in weniger strukturierten Umgebungen (unbegrenzt und mit Variationen). In solchen Anwendungsfällen sind kommerzielle Behälter-Picking-Lösungen nicht geeignet, da die Konfiguration jeder der Tausenden von zu verwaltenden Artikelnummern (SKUs) nicht praktikabel ist.
Vor diesem Hintergrund hat das Technologiezentrum Tekniker, ein Mitglied der Basque Research and Technology Alliance, im Rahmen des europäischen Projekts PICK-PLACE neue Algorithmen für maschinelles Sehen entwickelt. Diese Algorithmen ermöglichen es Industrierobotern, Greifpunkte für unbekannte Objekte in Behältern zu identifizieren.
„Das von uns entwickelte System, basierend auf Deep-Learning-Techniken, ermöglicht es uns, Greifpunkte für Objekte direkt vorherzusagen, ohne deren Identifizierung zu berücksichtigen. Dadurch bieten wir eine flexible Lösung für die Handhabung unterschiedlichster Objekte“, erklärt Ander Ansuategi, Forscher bei Tekniker.
Tekniker koordinierte zudem die technischen Aspekte des Projekts und entwickelte ein Überwachungssystem für den gemeinsamen Arbeitsbereich von Technikern und Robotern.
„Ziel ist es, robotische Strategien in Verbindung mit künstlicher Bildverarbeitung, flexibler Manipulation und Greiftechnik sowie der Präzision und Zuverlässigkeit von Operationen weiterzuentwickeln, die es uns ermöglichen, die Herausforderungen im Zusammenhang mit der Handhabung komplexer Produkte mit kurzen Produktionszyklen im Logistiksektor zu bewältigen“, fügt der Forscher von Tekniker hinzu.
Softwareintegration
: Um die Effektivität des von Tekniker entwickelten Bildverarbeitungssystems zu überprüfen, wurden im Rahmen der Initiative zwei Pilotprojekte durchgeführt.
Zunächst wurde die entwickelte Software in ein automatisiertes Kommissionier- und Retourensystem bei ULMA Handling Systems, dem Projektkoordinator, integriert. Anschließend wurde das System bei der Kommissionierung von Ersatzteilen für das Händlernetz von TOFAS, einem Automobilhersteller der FIAT-Gruppe, getestet.
Ziel des Projekts ist der Transfer fortschrittlicher KI-Technologien in die Industrie durch die Entwicklung von Automatisierungs- und Robotiklösungen für Anwendungen wie die Einzelauftragserstellung und Maschinenbeschickung. Die Forscher von Tekniker arbeiten derzeit an der Integration der Software in die von Tekniker entwickelte Behälterkommissionierungslösung.
Die 2021 abgeschlossene Initiative PICK-PLACE (Flexible, sichere und zuverlässige robotergestützte Teilehandhabung in industriellen Umgebungen) ist ein vom EU-Programm Horizon 2020 gefördertes Projekt, das sich auf die Entwicklung von Technologien für die Handhabung und das Greifen komplexer Produkte konzentriert.
Neben Tekniker waren Partner wie ULMA Handling Systems, CNR-STIIMA, Fraunhofer IFF, Mondragon Assembly und der türkische Automobilhersteller TOFAS an der Initiative beteiligt.
Dieses Projekt wurde im Rahmen des Forschungs- und Innovationsprogramms Horizont 2020 der Europäischen Union unter der Finanzhilfevereinbarung Nr. 780488 gefördert.













