




Wenn man sie jedoch schneller und wendiger machen könnte, könnten Drohnen auch in zeitkritischen Operationen jenseits der Rennstrecke eingesetzt werden, beispielsweise zur Suche nach Überlebenden bei Naturkatastrophen.
Luft- und Raumfahrtingenieure des MIT haben einen Algorithmus entwickelt, der Drohnen hilft, Hindernisse auf dem schnellsten Weg zu umfliegen, ohne abzustürzen. Der neue Algorithmus kombiniert Simulationen eines Drohnenflugs durch einen virtuellen Hindernisparcours mit Daten aus Experimenten mit realen Drohnen, die denselben Parcours im realen Raum absolvierten.
Die Forscher entdeckten, dass eine mit ihrem Algorithmus trainierte Drohne einen einfachen Hindernisparcours bis zu 20 Prozent schneller durchflog als eine Drohne, die mit herkömmlichen Planungsalgorithmen trainiert wurde. Interessanterweise konnte der neue Algorithmus die Drohne nicht immer über die gesamte Strecke vor der Konkurrenz halten. In manchen Fällen bremste er die Drohne ab, um eine schwierige Kurve zu meistern, oder sparte Energie, um später zu beschleunigen und den Rivalen schließlich zu überholen.
„Bei hohen Geschwindigkeiten spielen komplexe aerodynamische Prozesse eine Rolle, die schwer zu simulieren sind. Deshalb nutzen wir Experimente in der realen Welt, um diese Lücken zu schließen und beispielsweise herauszufinden, dass es vorteilhafter sein kann, zunächst abzubremsen, um später wieder schneller zu sein“, erklärt Ezra Tal, Doktorand am MIT im Fachbereich Luft- und Raumfahrttechnik. „Mit diesem ganzheitlichen Ansatz versuchen wir herauszufinden, wie wir eine Gesamtflugbahn so schnell wie möglich gestalten können.“.
„Diese Algorithmen sind ein sehr wertvoller Schritt hin zu zukünftigen Drohnen, die sich extrem schnell in komplexen Umgebungen bewegen können“, ergänzt Sertac Karaman, außerordentlicher Professor für Luft- und Raumfahrttechnik und Direktor des Labors für Informations- und Entscheidungssysteme am MIT. „Wir hoffen, die Grenzen des Machbaren zu erweitern, sodass sie so schnell fliegen können, wie es ihre physikalischen Möglichkeiten zulassen.“.
Tal, Karaman und der MIT-Absolvent Gilhyun Ryou haben ihre Ergebnisse im International Journal of Robotics Research veröffentlicht.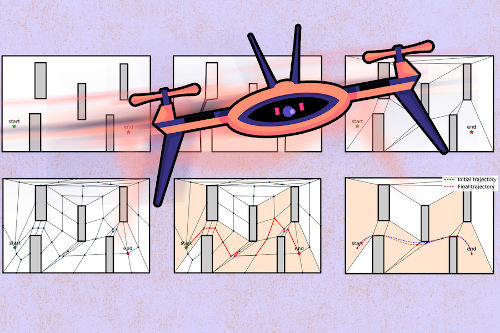
Schnelle Wirkung
Drohnen das Umfliegen von Hindernissen beizubringen, ist relativ einfach, solange sie langsam fliegen sollen. Denn aerodynamische Effekte wie der Luftwiderstand spielen bei niedrigen Geschwindigkeiten in der Regel keine Rolle und können bei der Modellierung des Drohnenverhaltens vernachlässigt werden. Bei hohen Geschwindigkeiten hingegen sind diese Effekte deutlich ausgeprägter, und es wird wesentlich schwieriger, das Flugverhalten vorherzusagen.
„Bei hohen Fluggeschwindigkeiten ist es schwierig, die eigene Position einzuschätzen“, sagt Ryou. „Es kann zu Verzögerungen bei der Signalübertragung an die Triebwerke oder zu plötzlichen Spannungsabfällen kommen, die weitere dynamische Probleme verursachen können. Diese Effekte lassen sich mit herkömmlichen Planungsansätzen nicht modellieren.“.
Um zu verstehen, wie sich die Aerodynamik bei hohen Geschwindigkeiten auf Drohnen im Flug auswirkt, müssen Forscher viele Experimente im Labor durchführen, bei denen sie Drohnen mit unterschiedlichen Geschwindigkeiten und Flugbahnen fliegen lassen, um herauszufinden, welche schnell fliegen, ohne abzustürzen – ein teurer Trainingsprozess, der oft zu Unfällen führt.
Das MIT-Team hingegen hat einen Hochgeschwindigkeits-Flugplanungsalgorithmus entwickelt, der Simulationen und Experimente kombiniert und so die Anzahl der notwendigen Experimente zur Ermittlung schneller und sicherer Flugwege minimiert.
Die Forscher begannen mit einem physikalisch basierten Flugplanungsmodell, das sie entwickelten, um das Flugverhalten einer Drohne in einem virtuellen Hindernisparcours zu simulieren. Sie simulierten Tausende von Rennszenarien mit jeweils unterschiedlichen Flugbahnen und Geschwindigkeitsmustern. Anschließend berechneten sie, ob jedes Szenario durchführbar (sicher) oder nicht durchführbar (mit Absturzrisiko) war. Anhand dieser Auswertung konnten sie schnell einige der vielversprechendsten Szenarien bzw. Rennbahnen für Labortests auswählen.
„Wir können diese einfache Simulation kostengünstig und schnell durchführen, um interessante, potenziell schnelle und realisierbare Flugbahnen zu finden. Anschließend testen wir diese Flugbahnen in Experimenten, um herauszufinden, welche davon in der Realität tatsächlich umsetzbar sind“, erklärt Tal. „Letztendlich finden wir die optimale Flugbahn, die uns die kürzeste realisierbare Zeit ermöglicht.“.
Von langsam zu schnell
Um ihren neuen Ansatz zu demonstrieren, simulierten die Forscher den Flug einer Drohne durch einen einfachen Parcours mit fünf großen, quadratischen Hindernissen in versetzter Anordnung. Sie bauten diese Anordnung in einem realen Trainingsbereich nach und programmierten eine Drohne, den Parcours mit den zuvor in den Simulationen gewählten Geschwindigkeiten und Flugbahnen zu absolvieren. Denselben Parcours ließen sie auch mit einer Drohne fliegen, die mit einem konventionelleren Algorithmus trainiert wurde, der keine Experimente in die Planung einbezieht.
Insgesamt ging die mit dem neuen Algorithmus trainierte Drohne als Siegerin aus jedem Rennen hervor und absolvierte den Parcours in kürzerer Zeit als die konventionell trainierte Drohne. In einigen Fällen war die Siegerdrohne sogar 20 Prozent schneller als ihre Konkurrentin, obwohl sie von Beginn an eine langsamere Flugbahn wählte und beispielsweise für eine Kurve etwas länger benötigte. Die konventionell trainierte Drohne nahm solche subtilen Anpassungen nicht vor, vermutlich weil ihre ausschließlich auf Simulationen basierenden Flugbahnen die aerodynamischen Effekte, die die realen Experimente des Teams aufgedeckt hatten, nicht vollständig berücksichtigen konnten.
Die Forscher planen weitere Experimente bei höheren Geschwindigkeiten und in komplexeren Umgebungen, um ihren Algorithmus weiter zu verbessern. Sie könnten auch Flugdaten von menschlichen Piloten einbeziehen, die die Drohnen fernsteuern. Deren Entscheidungen und Manöver könnten dazu beitragen, noch schnellere und praktikablere Flugpläne zu entwickeln.
„Wenn ein Pilot langsamer oder schneller fliegt, kann das unseren Algorithmus beeinflussen“, sagt Tal. „Wir können die Flugbahn des Piloten auch als Ausgangspunkt nutzen und optimieren, um herauszufinden, was Menschen nicht tun und was unser Algorithmus für schnelleres Fliegen nutzen kann.“ Das sind einige der zukünftigen Ideen, die wir in Betracht ziehen.
Diese Untersuchung wurde teilweise vom Office of Naval Research unterstützt.
###
Verfasst von Jennifer Chu, MIT-Pressestelle













