




Darüber hinaus wurden neue Systeme zur Überwachung des Fahrerzustands während der Übergänge zwischen automatischem und manuellem Fahren entwickelt. Dies ermöglicht einen höheren Automatisierungsgrad und verbessert gleichzeitig den Verkehrsfluss und die Transporteffizienz.
Autonomes Fahren ist ein Gebiet von großem Interesse, bedarf aber noch erheblicher Weiterentwicklung, bevor es Realität werden kann. Dank der aktuell verfügbaren autonomen Testfahrzeuge können Anwendungsfälle dieser Technologie in spezifischen Situationen analysiert werden, um die Transportsicherheit und -effizienz zu verbessern. Eine sicherheitskritische Situation, die bei der Weiterentwicklung hin zu einem höheren Automatisierungsgrad berücksichtigt werden muss, ist unter anderem der Zeitraum unmittelbar vor und nach den Übergängen zwischen automatischem und manuellem Modus.
Ein autonom fahrendes Fahrzeug mag zwar einen technologischen Meilenstein darstellen, ist aber aufgrund der Einschränkungen des Sichtfelds des Fahrers keine realistische Lösung. Die Zukunft des automatisierten Fahrens liegt daher in der Weiterentwicklung von Anwendungen auf Basis kooperativer Systeme, die spezifische Probleme auch außerhalb des Sichtfelds lösen können. Vernetzte autonome Fahrzeuge werden dann verfügbar sein und nicht nur untereinander, sondern auch mit der Infrastruktur und Verkehrsleitzentralen kommunizieren. Diese Vernetzung ermöglicht es autonomen Fahrzeugen, über den sichtbaren Horizont hinauszugehen und das sogenannte kooperative autonome Fahren weiterzuentwickeln.
Aktuell sind kooperative Dienste auf manuelles Fahren ausgerichtet. Um einen höheren Automatisierungsgrad zu erreichen, hat ein Team des Instituts für Automobilforschung der Universität von Panama (UPM) – aufbauend auf seiner Forschungserfahrung im Bereich autonomes Fahren und V2X-Kommunikation (Vehicle-to-Everything) – neue Anwendungen für kooperative Systeme zur Unterstützung des autonomen Fahrens entwickelt. Diese Anwendungen können den Fahrzeugbetrieb im autonomen Modus modifizieren und beispielsweise Geschwindigkeit oder Fahrspur basierend auf Informationen einer Leitstelle anpassen.
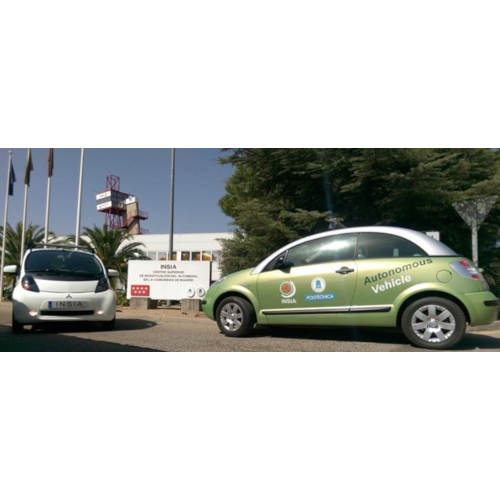
Zur Validierung der neuen Anwendungen und zur Gewährleistung eines effizienten Fahrmanagements nutzten die Forscher einen am INSIA-UPM entwickelten Demonstrator für kooperatives autonomes Fahren auf Basis drahtloser Kommunikation. In diesem Demonstrator empfängt das vernetzte autonome Fahrzeug Benachrichtigungen und Berechtigungen von der Leitstelle, um je nach Bedingungen auf bestimmte Infrastrukturen zuzugreifen und in den Automatikmodus zu wechseln. Ebenso gibt die Leitstelle dem Fahrzeug abhängig von den Bedingungen Geschwindigkeitsanweisungen. Dank dieser Kommunikation konnte das Fahrzeug die Route automatisch absolvieren und dabei stets vernetzt und sicher bleiben.
Um die Validierung abzuschließen, wird nach Beendigung der Strecke im autonomen Modus ein Verfahren aktiviert, das einen sicheren Übergang vom automatischen zum manuellen Fahren gewährleistet und dank Fahrzeug-zu-Fahrzeug-Kommunikation ein sicheres Einfädeln in den konventionellen Verkehr auf der anderen Straße ermöglicht. Zu diesem Zweck wurden in Zusammenarbeit mit Forschern der Fakultät für Psychologie der Complutense-Universität Madrid (UCM) verschiedene Alternativen zur Beurteilung der Fahrkompetenz beim Wiedererlangen der Fahrzeugkontrolle verglichen – sowohl in einem Fahrsimulator als auch im realen Straßenverkehr – sowie Assistenzsysteme für besonders gefährliche Fahrmanöver wie das Einfädeln auf eine andere Straße. Diese Lösungen sind in Benutzeroberflächen von Mobiltelefonen implementiert und weisen eine geringe kognitive Belastung auf.
Sofía Sánchez, Forscherin an der Polytechnischen Universität Madrid (UPM), resümiert: „Wenn wir höhere Stufen des automatisierten Fahrens erreichen wollen, die eine realistische zukünftige Implementierung ermöglichen, müssen wir die Entwicklung kooperativer autonomer Fahrzeuge weiter vorantreiben.“
Jimenez, F; Naranjo, JE; Sanchez, S; Serradilla, F.; Perez, E.; Hernandez, M. J.; Ruiz, T. Kommunikations- und Fahrerüberwachungssysteme zur Förderung der Automatisierung von Straßenfahrzeugen gemäß SAE Level 4. ELECTRONICS, 7 (10):10.3390/electronics7100228 Okt. 2018













