




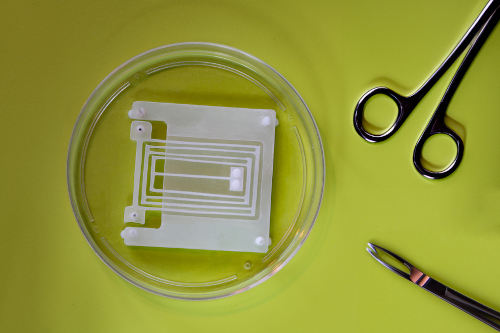
Ingenieure des MIT haben nun eine federartige Vorrichtung entwickelt, die als grundlegendes Skelettmodul für nahezu jeden Roboter mit Muskeln dienen könnte. Die neue Feder, auch „Flexor“ genannt, ist darauf ausgelegt, die Leistung des vorhandenen Muskelgewebes optimal auszuschöpfen. Ähnlich einer Beinpresse mit dem richtigen Gewicht maximiert die Vorrichtung den natürlichen Bewegungsspielraum eines Muskels.
Die Forscher entdeckten, dass ein an dem Gerät befestigter Ring aus Muskelgewebe, ähnlich einem um zwei Pole gespannten Gummiband, zuverlässig und wiederholt an der Feder zog und diese im Vergleich zu früheren Gerätekonstruktionen um das Fünffache dehnte.
Das Team betrachtet das flexible Design als einen neuen Baustein, der mit anderen flexiblen Elementen kombiniert werden kann, um beliebige Konfigurationen künstlicher Skelette zu konstruieren. Ingenieure können diese Skelette dann mit Muskelgewebe ausstatten, um deren Bewegungen zu ermöglichen.
„Diese Liegestütze sind wie ein Skelett, das nun genutzt werden kann, um Muskelkraft auf sehr vorhersagbare Weise in vielfältige Bewegungsfreiheitsgrade umzuwandeln“, sagt Ritu Raman, Brit and Alex d'Arbeloff Professional Development Professor of Engineering Design am MIT. „Wir geben Robotikern neue Regeln für den Bau leistungsstarker, präziser, muskelgetriebener Roboter an die Hand, die interessante Dinge tun.“.
Raman und seine Kollegen beschreiben die Details der neuen Biegekonstruktion in einem Artikel, der in der Fachzeitschrift „Advanced Intelligent Systems“ erschienen ist. Zu den Koautoren der Studie am MIT gehören Naomi Lynch (12), SM (23), die Studentin Tara Sheehan, die Doktoranden Nicolas Castro, Laura Rosado und Brandon Rios sowie der Maschinenbauprofessor Martin Culpepper.
Muskelzerrung
Wenn Muskelgewebe in einer Petrischale unter günstigen Bedingungen sich selbst überlassen wird, kontrahiert es von selbst, allerdings in Richtungen, die weder vollständig vorhersehbar noch besonders nützlich sind.
„Wenn der Muskel keinerlei Einflüssen ausgesetzt ist, wird er sich zwar stark bewegen, aber mit enormer Variabilität, sodass er sich in der Flüssigkeit nur leicht bewegt“, erklärt Raman.
Um einen Muskel als mechanischen Aktor zu nutzen, befestigen Ingenieure üblicherweise ein Muskelgewebeband zwischen zwei kleinen, flexiblen Stäben. Zieht sich das Muskelgewebe zusammen, kann es die Stäbe biegen und zusammenziehen. Diese Bewegung wäre idealerweise geeignet, einen Teil eines Roboterskeletts anzutreiben. Bei diesen Konstruktionen ist die Bewegung jedoch begrenzt, hauptsächlich weil der Kontakt des Gewebes mit den Stäben stark variiert. Je nachdem, wo die Muskeln an den Stäben positioniert sind und welcher Teil der Muskeloberfläche den Stab berührt, gelingt es ihnen zwar manchmal, die Stäbe zusammenzuziehen, doch in anderen Fällen können sie unkontrolliert wackeln.
Ramans Gruppe hatte sich zum Ziel gesetzt, ein Skelett zu entwerfen, das die Kontraktionen eines Muskels konzentriert und maximiert, unabhängig davon, wo und wie dieser am Skelett platziert ist, um eine maximale Bewegung auf vorhersehbare und zuverlässige Weise zu erzeugen.
„Die Frage ist: Wie können wir ein Skelett konstruieren, das die von den Muskeln erzeugte Kraft am effizientesten nutzt?“, erklärt Raman.
Die Forscher betrachteten zunächst die verschiedenen Richtungen, in die sich ein Muskel natürlicherweise bewegen kann. Sie schlussfolgerten, dass, wenn ein Muskel zwei Stifte in eine bestimmte Richtung ziehen soll, diese Stifte mit einer Feder verbunden sein müssen, die ihre Bewegung nur in diese Richtung zulässt, wenn sie gezogen werden.
„Wir brauchen ein Gerät, das in einer Richtung sehr weich und flexibel und in allen anderen Richtungen sehr starr ist, damit bei der Kontraktion eines Muskels die gesamte Kraft effizient in eine Bewegung in eine Richtung umgewandelt wird“, erklärt Raman.
Sanfte Beugung
Raman entdeckte viele dieser Bauteile im Labor von Professor Martin Culpepper. Culpeppers Arbeitsgruppe am MIT ist auf die Entwicklung und Fertigung von Maschinenelementen spezialisiert, darunter Miniaturaktuatoren, Lager und andere Mechanismen. Diese können in Maschinen und Systeme integriert werden, um hochpräzise Bewegungen, Messungen und Steuerungen in verschiedensten Anwendungen zu ermöglichen. Zu den präzisionsgefertigten Elementen der Gruppe gehören Biegeelemente – federartige Bauteile, die häufig aus parallelen Trägern hergestellt werden und sich mit Nanometergenauigkeit biegen und dehnen lassen.
„Je nachdem, wie dünn und voneinander getrennt die Balken sind, kann die Steifigkeit der Feder verändert werden“, erklärt Raman.
Ella und Culpepper entwickelten gemeinsam eine speziell angepasste Liegestützstange, deren Konfiguration und Steifigkeit eine natürliche Kontraktion des Muskelgewebes und eine vollständige Dehnung der Feder ermöglichen. Das Team entwarf die Konfiguration und die Abmessungen des Geräts auf Grundlage zahlreicher Berechnungen, die die natürlichen Muskelkräfte mit der Steifigkeit und dem Bewegungsumfang einer Liegestützstange in Beziehung setzten.
Die von ihnen entwickelte Flexibilität beträgt nur ein Hundertstel der Steifigkeit des Muskelgewebes selbst. Das Gerät ähnelt einer Miniatur-Akkordeonstruktur, deren Ecken mittels kleiner Stifte an einer darunterliegenden Basis befestigt sind. Diese Stifte sitzen nahe an einem benachbarten Stift, der direkt in die Basis passt. Raman wickelte dann ein Muskelband um die beiden Eckstifte (das Team fertigte die Bänder aus lebenden Muskelfasern, die aus Mauszellen gezüchtet wurden) und maß, wie nah sich die Stifte bei der Kontraktion des Muskelbandes bewegten.
Das Team entdeckte, dass die flexible Konfiguration es dem Muskelband ermöglichte, sich vorwiegend in Richtung zwischen den beiden Stützen zusammenzuziehen. Diese konzentrierte Kontraktion versetzte den Muskel in die Lage, die Stützen deutlich näher – fünfmal näher – zusammenzubringen als bisherige Muskelaktuatoren.
„Das Beugeskelett ist so konstruiert, dass es in eine Richtung sehr weich und flexibel und in die anderen Richtungen sehr steif ist“, erklärt Raman. „Wenn sich der Muskel zusammenzieht, wird die gesamte Kraft in Bewegung in diese Richtung umgewandelt. Das ist eine enorme Unterstützung.“.
Das Team entdeckte, dass es das Gerät nutzen konnte, um Muskelleistung und -ausdauer präzise zu messen. Als sie die Frequenz der Muskelkontraktionen variierten (beispielsweise durch einmaliges bzw. viermaliges Kontrahieren der Bänder pro Sekunde), beobachteten sie, dass die Muskeln bei höheren Frequenzen „ermüdeten“ und weniger Zugkraft erzeugten.
„Mit dieser Plattform können wir herausfinden, wie schnell unsere Muskeln ermüden und wie wir sie trainieren können, um eine hohe Widerstandsfähigkeit zu erreichen“, sagt Raman.
Forscher passen verschiedene Biegetechniken an und kombinieren sie, um präzise, bewegliche und zuverlässige Roboter zu bauen, die von natürlichen Muskeln angetrieben werden.
„Ein Beispiel für einen Roboter, den wir in Zukunft entwickeln wollen, ist ein Operationsroboter, der minimalinvasive Eingriffe im Körper durchführen kann“, sagt Raman. „Technisch gesehen können Muskeln Roboter jeder Größe antreiben, aber wir sind besonders begeistert vom Bau kleiner Roboter, da hier biologische Aktuatoren in Bezug auf Kraft, Effizienz und Anpassungsfähigkeit ihre Stärken ausspielen.“
###
Geschrieben von Jennifer Chu, MIT News













