Dieser neue Ansatz ermöglicht die effiziente und präzise Berechnung der inversen Kinematik – also die Bestimmung der Gelenkwinkel aus der Zielposition des Endeffektors – für Mehrgelenkroboter durch die Nutzung von Qubit-basierter Positionsdarstellung und Quantenverschränkung. Die Verifizierung mit dem Quantensimulator von Fujitsu erzielte eine Fehlerreduzierung von bis zu 43 % bei gleichzeitig geringerem Rechenaufwand im Vergleich zu herkömmlichen Methoden. Die Wirksamkeit der Quantenverschränkung wurde zudem durch ein Experiment auf dem von RIKEN und Fujitsu gemeinsam entwickelten 64-Qubit-Quantencomputer bestätigt.
Indem die Orientierung und Position jedes Roboterglieds als Qubit dargestellt und der strukturelle Einfluss der Hauptgelenkbewegungen auf die Nebengelenke mittels Quantenverschränkung nachgebildet wurde, konnte die Anzahl der erforderlichen Berechnungen im Vergleich zu herkömmlichen klassischen Methoden deutlich reduziert werden. Da Quantencomputing immer mehr praktische Anwendung findet, wird erwartet, dass diese Entwicklung wesentlich zur Entwicklung von Robotern der nächsten Generation beiträgt, die Echtzeitsteuerung und komplexe Betriebsfähigkeiten erfordern.
Quantentechnologischer Fortschritt zur Berechnung komplexer Positionen in Robotern
In der Roboter-Positionsregelung ist die Berechnung der inversen Kinematik von grundlegender Bedeutung. Bei Robotern mit mehreren Gelenken ergeben sich zahlreiche mögliche Winkelkombinationen, die iterative Berechnungen erfordern, um Abweichungen von der Sollposition zu minimieren und somit einen hohen Rechenaufwand verursachen. Für ein Ganzkörpermodell mit 17 Gelenken – entsprechend der Anzahl der Gelenke im menschlichen Körper – ist die Anzahl der möglichen Berechnungen viel zu hoch, um sie direkt zu lösen. Ein gängiger Ansatz besteht darin, Bewegungsberechnungen mithilfe einer 7-Gelenk-Approximation durchzuführen, was jedoch die Bewegungsflüssigkeit einschränkt.
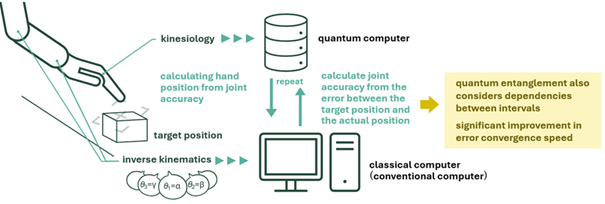
Diese Forschungsarbeit schlägt eine neuartige Methode vor, die die Leistungsfähigkeit des Quantencomputings nutzt, um diese Herausforderungen zu bewältigen. Die Orientierung und Position jedes Roboterglieds werden mithilfe von Qubits dargestellt, und die Vorwärtskinematik – also die Berechnung der Endeffektorposition aus den Gelenkwinkeln – wird mithilfe von Quantenschaltungen durchgeführt. Die Berechnungen der inversen Kinematik erfolgen auf klassischen Computern, wodurch eine effiziente Haltungskontrolle durch einen hybriden quantenklassischen Ansatz ermöglicht wird.
Höhere Konvergenzgeschwindigkeit und -genauigkeit durch Quantenverschränkung
Durch die Einführung von Quantenverschränkung bildet der Quantenschaltkreis die Struktur nach, in der die Bewegung der Hauptgelenke die Nebengelenke auf natürliche Weise beeinflusst. Dies verbesserte die Konvergenzgeschwindigkeit und Genauigkeit der inversen Kinematikberechnungen signifikant. Eine Testberechnung zeigte zudem, dass Bewegungsberechnungen für ein Ganzkörpermodell mit 17 Gelenken in etwa 30 Minuten durchgeführt werden können.
Geplante Anwendungen in humanoiden und mehrgelenkigen Robotern
Dieses Verfahren ermöglicht die Darstellung der Körperhaltung von Mehrgelenkrobotern mit einer geringen Anzahl von Qubits und ist somit selbst auf aktuellen Quantencomputern der mittleren Größenordnung (NISQ) implementierbar. Zukünftig könnte diese Technologie zur Echtzeitsteuerung humanoider Roboter und Mehrgelenkmanipulatoren, zur Hindernisvermeidung und zur Energieoptimierung eingesetzt werden. Durch die Kombination mit fortgeschrittenen Quantenalgorithmen, wie beispielsweise der Quanten-Fourier-Transformation, werden weitere Leistungssteigerungen erwartet.