




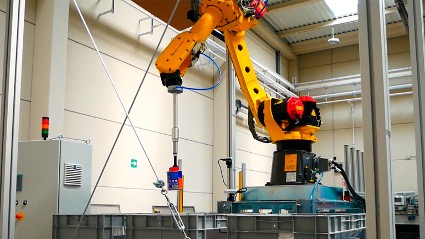
Toutefois, ce n'est pas le cas pour la manipulation de pièces à forte variabilité ou dans des environnements moins structurés (non bornés et variables). Dans ces applications, les solutions commerciales de prélèvement en vrac ne sont pas adaptées, car la configuration de chacune des milliers de références à gérer est irréalisable. C'est
dans ce contexte que le centre technologique Tekniker, membre de l'Alliance basque pour la recherche et la technologie, a développé de nouveaux algorithmes de vision industrielle dans le cadre du projet européen PICK-PLACE. Ces algorithmes permettent aux applications de robotique industrielle d'identifier les points de préhension d'objets inconnus placés dans des boîtes.
« Le système que nous avons développé, basé sur des techniques d'apprentissage profond, nous permet de prédire directement les points de préhension des objets sans avoir à les identifier, offrant ainsi une solution flexible capable de manipuler une grande variété d'objets », explique Ander Ansuategi, chercheur chez Tekniker.
Tekniker a également coordonné les aspects techniques du projet et a développé un système de surveillance de l'espace de travail partagé entre les techniciens et les robots.
« L’objectif est de faire progresser les stratégies robotiques liées à la vision artificielle, à la manipulation et à la préhension flexibles, ainsi qu’à la précision et à la fiabilité des opérations qui nous permettent de relever les défis associés à la manutention de produits complexes avec des cycles de production courts dans le secteur de la logistique », ajoute le chercheur de Tekniker.
Intégration logicielle
: Afin de vérifier l’efficacité du système de vision industrielle conçu par Tekniker, deux projets pilotes ont été menés dans le cadre de cette initiative.
Premièrement, le logiciel développé a été intégré à un système automatisé de préparation et de gestion des commandes chez ULMA Handling Systems, coordinateur du projet. Deuxièmement, le système a également été testé pour la préparation de commandes de pièces détachées destinées au réseau de concessionnaires de TOFAS, constructeur automobile du groupe FIAT.
Ce projet vise à transférer des technologies d’intelligence artificielle avancées à l’industrie grâce à la création de solutions d’automatisation et de robotique pour des applications telles que la création de commandes unitaires et l’alimentation de machines. Les chercheurs de Tekniker travaillent actuellement à l’intégration du logiciel à la solution de prélèvement en bacs développée par Tekniker.
Achevé en 2021, le projet PICK-PLACE (Manipulation robotisée flexible, sûre et fiable de pièces en milieu industriel) est un projet financé par le programme Horizon 2020 de l'Union européenne. Il vise à développer des technologies de manutention et de préhension de produits complexes.
Outre Tekniker, ce projet a impliqué des partenaires tels que ULMA Handling Systems, le CNR-STIIMA, l'institut Fraunhofer IFF, Mondragon Assembly et le constructeur automobile turc TOFAS.
Ce projet a bénéficié d'un financement du programme de recherche et d'innovation Horizon 2020 de l'Union européenne, dans le cadre de la convention de subvention n° 780488.













