




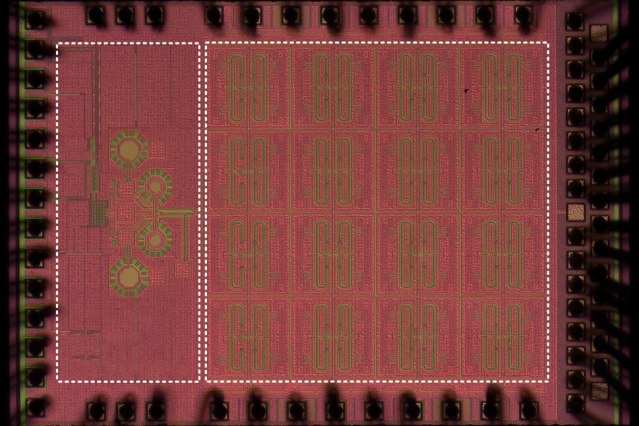
Les longueurs d'onde inférieures au térahertz, situées entre les micro-ondes et l'infrarouge sur le spectre électromagnétique, sont facilement détectables à travers le brouillard et les nuages de poussière, contrairement aux systèmes d'imagerie LiDAR infrarouges utilisés dans les véhicules autonomes. Pour détecter des objets, un système d'imagerie sub-térahertz envoie un signal initial via un émetteur ; un récepteur mesure l'absorption et la réflexion des longueurs d'onde sub-térahertz réfléchies. Ce signal est ensuite transmis à un processeur qui reconstitue une image de l'objet.
L'intégration de capteurs sub-térahertz dans les véhicules autonomes représente un défi. Une reconnaissance d'objets sensible et précise exige un signal de sortie en bande de base puissant entre le récepteur et le processeur. Les systèmes traditionnels, composés d'éléments discrets produisant de tels signaux, sont volumineux et coûteux. Il existe des réseaux de capteurs sur puce plus petits, mais leurs signaux sont faibles.
Dans un article publié en ligne le 9 février par l'IEEE Journal of Solid-State Circuits, des chercheurs décrivent un réseau de réception bidirectionnel sous-térahertz sur puce qui est d'un ordre de grandeur plus sensible, ce qui signifie qu'il peut mieux capturer et interpréter les longueurs d'onde sous-térahertz en présence d'une grande quantité de bruit de signal.
Pour ce faire, ils ont mis en œuvre un système de pixels de mélange de signaux indépendants, appelés « détecteurs hétérodynes », dont l'intégration dense sur des puces est généralement très complexe. Les chercheurs ont considérablement réduit la taille de ces détecteurs afin d'en intégrer un grand nombre sur une seule puce. L'astuce consistait à créer un composant compact et multifonctionnel capable de mélanger simultanément les signaux d'entrée, de synchroniser la matrice de pixels et de produire des signaux de sortie en bande de base de forte amplitude.
Les chercheurs ont conçu un prototype doté d'une matrice de 32 pixels intégrée dans un dispositif de 1,2 millimètre carré. Ces pixels sont environ 4 300 fois plus sensibles que ceux des meilleurs capteurs matriciels sub-térahertz sur puce actuellement disponibles. Après des développements ultérieurs, cette puce pourrait potentiellement être utilisée dans les véhicules sans conducteur et les robots autonomes.
« L’une des principales motivations de ces travaux est de développer de meilleurs systèmes de vision pour les véhicules autonomes et les drones », explique Ruonan Han, co-auteur de l’étude, professeur associé de génie électrique et d’informatique et directeur du groupe d’électronique intégrée térahertz au MTL (Laboratoires de technologie des microsystèmes du MIT). « Nos capteurs sub-térahertz sur puce, économiques et fonctionnant à basse fréquence, viendront compléter le LiDAR dans les environnements dangereux. ».
Outre Han, l'article comprend le premier auteur Zhi Hu et le co-auteur Cheng Wang, tous deux doctorants au Département de génie électrique et d'informatique et membres du groupe de recherche de Han.
Conception décentralisée :
La clé de cette conception réside dans ce que les chercheurs appellent la « décentralisation ». Dans cette conception, un seul pixel, dit « hétérodyne », génère la fréquence rythmique (la différence de fréquence entre deux signaux entrants de fréquence inférieure au térahertz) et l’« oscillation locale », un signal électrique qui modifie la fréquence d’un signal d’entrée. Ce processus de « sous-mixage » produit un signal de l’ordre du mégahertz, facilement interprétable par un processeur de bande de base.
Le signal de sortie permet de calculer la distance aux objets, de la même manière qu'un LiDAR calcule le temps nécessaire à un laser pour atteindre un objet et revenir. De plus, la combinaison des signaux de sortie d'une matrice de pixels avec l'orientation de ces pixels dans une direction spécifique permet d'obtenir une imagerie haute résolution d'une scène. Ceci permet non seulement la détection d'objets, mais aussi leur reconnaissance, ce qui est crucial pour les véhicules autonomes et les robots.
Les matrices de pixels hétérodynes ne fonctionnent que lorsque les signaux d'oscillation locaux de tous les pixels sont synchronisés, ce qui nécessite une technique de synchronisation des signaux. Les conceptions centralisées comprennent un concentrateur unique qui partage les signaux d'oscillation locaux avec tous les pixels.
Ces conceptions sont généralement utilisées par les récepteurs basse fréquence et peuvent poser problème dans les bandes de fréquences sub-térahertz, où la génération d'un signal de forte puissance à partir d'un seul concentrateur est particulièrement difficile. À mesure que la taille du réseau augmente, la puissance partagée par chaque pixel diminue, réduisant ainsi l'amplitude du signal de bande de base de sortie, qui dépend fortement de la puissance du signal d'oscillation local. Par conséquent, le signal généré par chaque pixel peut être très faible, ce qui entraîne une faible sensibilité. Certains capteurs sur puce ont commencé à utiliser cette conception, mais ils sont limités à huit pixels.
La conception décentralisée proposée par les chercheurs résout ce compromis entre sensibilité et échelle. Chaque pixel génère son propre signal d'oscillation local, utilisé pour recevoir et mélanger le signal entrant. De plus, un coupleur intégré synchronise ce signal avec celui de son voisin. Ainsi, chaque pixel bénéficie d'une puissance de sortie accrue, puisque le signal d'oscillation local ne provient pas d'un centre global.
Selon Han, une bonne analogie pour ce nouveau concept décentralisé est celle d'un système d'irrigation. Un système d'irrigation traditionnel est composé d'une pompe qui dirige un puissant flux d'eau à travers un réseau de canalisations distribuant l'eau à de nombreux arroseurs. Chaque arroseur projette l'eau à un débit bien inférieur à celui de la pompe. Si l'on souhaite que les arroseurs s'activent par impulsions à la même fréquence, un autre système de contrôle est nécessaire.
Le système conçu par les chercheurs, quant à lui, attribue à chaque site sa propre pompe à eau, éliminant ainsi le besoin de canalisations de raccordement, et fournit à chaque arroseur un débit d'eau puissant. Chaque arroseur communique également avec son voisin pour synchroniser leurs impulsions. « Avec notre conception, il n'y a pratiquement aucune limite à l'évolutivité », explique Han. « On peut avoir autant de sites que l'on souhaite, et chaque site pompe toujours la même quantité d'eau… et toutes les pompes fonctionnent ensemble. ».
Cependant, cette nouvelle architecture risque d'augmenter considérablement l'encombrement de chaque pixel, ce qui représente un défi majeur pour l'intégration de réseaux haute densité à grande échelle. Dans leur conception, les chercheurs ont combiné plusieurs fonctions de quatre composants traditionnellement distincts (antenne, mélangeur, oscillateur et coupleur) en un seul composant « multitâche » attribué à chaque pixel. Ceci permet une conception décentralisée à 32 pixels.
« Nous avons conçu un composant multifonctionnel pour une conception sur puce [décentralisée] et combiné des structures discrètes afin de réduire la taille de chaque pixel », explique Hu. « Même si chaque pixel effectue des opérations complexes, il conserve sa compacité, ce qui nous permet d'obtenir un réseau dense à grande échelle. ».
Guidage fréquentiel :
pour que le système puisse mesurer la distance à un objet, la fréquence du signal d’oscillation local doit être stable.
À cette fin, les chercheurs ont intégré à leur puce un composant appelé boucle à verrouillage de phase (PLL), qui verrouille la fréquence sub-térahertz des 32 signaux d'oscillation locaux sur une référence stable à basse fréquence. Grâce au couplage des pixels, leurs signaux d'oscillation locaux partagent une phase et une fréquence identiques et extrêmement stables. Ceci garantit l'extraction d'informations pertinentes à partir des signaux de bande de base de sortie. L'architecture globale minimise les pertes de signal et optimise le contrôle.
« En résumé, nous avons obtenu un réseau cohérent, tout en conservant une puissance d'oscillation locale très élevée pour chaque pixel, ce qui permet à chaque pixel d'atteindre une sensibilité élevée », commente Hu.
###
Article rédigé par Rob Matheson, service de presse du MIT













