




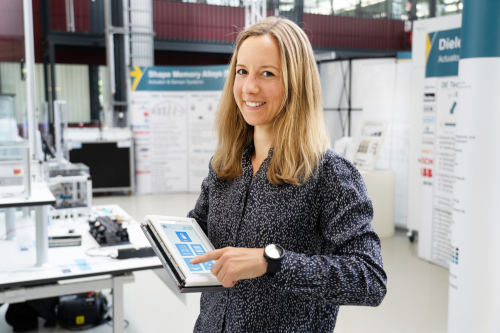
L'équipe de recherche de Stefan Seelecke à l'Université de la Sarre utilise de fines pellicules de silicone pour conférer aux surfaces des fonctionnalités inédites. Cette technologie, capable de recréer la sensation d'un bouton ou d'un glissement de doigt sur les écrans tactiles plats, révolutionne l'interaction tactile. La pellicule polymère peut se déformer à volonté pour simuler la présence d'un bouton ou d'une touche en relief sur l'écran, permettant ainsi à l'utilisateur de naviguer sur une page ou de saisir des données. « Grâce à cette technologie, nous pouvons simplifier l'utilisation des interfaces des smartphones, des écrans d'information et des appareils domestiques », explique le professeur Stefan Seelecke, directeur du Laboratoire des systèmes de matériaux intelligents à l'Université de la Sarre. Si l'utilisateur ressent une pulsation ou une vibration sous ses doigts, il peut réagir en touchant l'écran. La légère résistance ressentie lors de la pression sur un bouton ou un interrupteur physique confirme la bonne réponse de l'utilisateur. Pour les personnes aveugles et malvoyantes, ce retour haptique est loin d'être un gadget : il leur apporte un soutien précieux au quotidien.
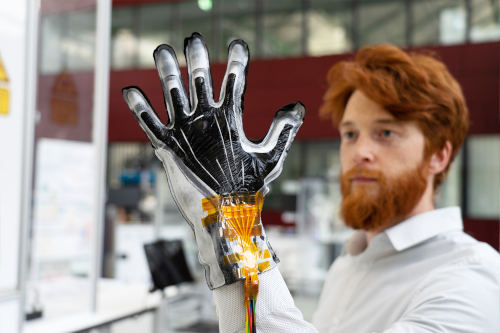
Si ces films de haute technologie sont utilisés pour doubler des vêtements, ils peuvent également servir d'interface tactile homme-machine. Par exemple, on pourrait recouvrir entièrement l'intérieur d'un gant d'opérateur de chaîne de montage avec ce film polymère hautement flexible et élastique, et l'utiliser comme capteur pour qu'un système informatique puisse suivre les mouvements de la main et des doigts de l'opérateur. « Notre technologie nous permet de rendre le système plus intelligent en intégrant un capteur complexe dans un gant que l'opérateur porterait de toute façon », explique Seelecke. Et comme ces films ont une épaisseur d'environ 50 microns seulement (1 micron = un millième de millimètre), comparable à celle d'un film alimentaire, ils ne gênent pas le travail de l'opérateur. Si ce type de gant interactif est utilisé dans un environnement Industrie 4.0, le système peut reconnaître l'action que l'utilisateur tente d'effectuer.
« L’opérateur pourrait, par exemple, contrôler un processus par le mouvement de sa main. Lors de la manipulation d’équipements complexes dans des installations industrielles, le système pourrait contribuer à éviter des erreurs potentiellement coûteuses en envoyant un signal tactile, tel qu’un contact, une impulsion ou une vibration, à la main ou aux doigts de l’opérateur », explique Stefan Seelecke, qui dirige des groupes de recherche à l’Université de la Sarre et au Centre de mécatronique et de technologies d’automatisation (ZeMA).
 Ces films de silicone spécialement conçus sont des matériaux intelligents qui peuvent être alimentés par un simple courant électrique. Une couche conductrice très flexible est imprimée de chaque côté du film de silicone ultra-mince pour créer ce que l’on appelle un « élastomère diélectrique ». « Lorsqu’une tension est appliquée à l’élastomère, les deux électrodes s’attirent, comprimant le polymère et provoquant son expansion latérale, ce qui augmente sa surface et modifie ainsi la capacité électrique du film », explique Paul Motzki, chercheur au sein de l’équipe de Seelecke.
Lorsque l'opérateur plie un doigt en portant le gant, le film s'étire comme une seconde peau, et cette déformation entraîne une variation de capacité. Les chercheurs parviennent à attribuer précisément une valeur de capacité à chaque position du film lors de sa déformation. Ainsi, une valeur de capacité spécifique représente une position particulière du doigt de l'opérateur, et une séquence de valeurs de capacité représente la trajectoire du doigt lors de son mouvement. Le film constitue donc un capteur extensible pouvant servir d'organe sensoriel dans des applications d'ingénierie. Le gant peut percevoir les mouvements de la main, et l'écran tactile intelligent peut détecter si l'utilisateur a appuyé sur un bouton virtuel.
En combinant données de mesure et algorithmes intelligents, l'équipe a développé une unité de contrôle capable de prédire et de programmer des séquences de mouvements, et ainsi de contrôler précisément la déformation du film élastomère. « Nous exploitons les propriétés de ces élastomères diélectriques pour concevoir des systèmes d'entraînement », explique Sophie Nalbach, ingénieure responsable du groupe Polymères électroactifs, au sein du laboratoire des systèmes de matériaux intelligents du professeur Seelecke. En modifiant le champ électrique appliqué, les chercheurs peuvent faire pulser le film, lui donner la forme souhaitée, ou encore le faire osciller ou se fléchir à une fréquence spécifique. Associé à ce système de polymères électroactifs, un gant industriel peut interagir avec son utilisateur, ou un écran d'affichage avec l'utilisateur. « Si l'on place le fin écran en verre d'une tablette sur le film polymère, il peut effectuer un mouvement de flexion très rapide sous le bout du doigt de l'utilisateur, lui donnant l'impression d'appuyer sur un bouton ou une touche », explique Sophie Nalbach.
L'équipe travaille actuellement sur plusieurs projets de recherche visant à interconnecter ces systèmes d'entraînement à base de films afin qu'ils puissent communiquer et coopérer. Pour ce faire, les chercheurs devront doter les surfaces et les interfaces de nouvelles propriétés, ce qui impliquera une miniaturisation accrue de la technologie.
Les feuilles d'élastomère diélectrique sont légères, flexibles, silencieuses, économes en énergie et économiques à fabriquer. Les travaux menés par l'équipe de Seelecke sont axés sur la recherche appliquée. Cependant, l'équipe souhaite développer ce matériau, ainsi que d'autres systèmes de matériaux intelligents, pour des applications commerciales et industrielles ; c'est pourquoi la société dérivée « mateligent GmbH » a été créée.













