




 La technologie récemment développée est un système de temporisation moteur intelligent (IMTS), un bloc de circuit dédié intégrable aux microcontrôleurs (MCU) des véhicules électriques (VE) et hybrides électriques (VHE) de nouvelle génération. Ce système réalise les opérations de commande vectorielle (Note 1), essentielles au contrôle des moteurs de VE, en seulement 0,8 microseconde (µs), soit la vitesse la plus rapide au monde (Note 2). Ce temps de traitement est inférieur à un dixième de celui d'un logiciel d'exécution sur un processeur fonctionnant à la même fréquence. Cette technologie contribue à la réalisation de moteurs de VE de nouvelle génération à grande vitesse, offrant une excellente efficacité énergétique, et de systèmes d'onduleurs à commutation rapide pour les alimenter.
De plus, ce circuit unique assure la sécurité fonctionnelle requise pour les groupes motopropulseurs automobiles.
 Face aux exigences de consommation de carburant de plus en plus strictes de ces dernières années, les VE, les VHE et les véhicules hybrides électriques rechargeables (VHR) représentent une part croissante du parc automobile total. Pour étendre l'autonomie de ces véhicules motorisés, il est nécessaire d'améliorer l'efficacité énergétique de la gestion moteur.
Pour ce faire, il est important d'apporter des améliorations mécaniques aux moteurs eux-mêmes, mais aussi d'optimiser les fonctions et les performances des calculateurs électroniques (ECU) qui les gèrent. Les ECU compatibles avec les véhicules électriques (VE) de nouvelle génération, les VE hybrides rechargeables (PHEV) requièrent des fonctionnalités avancées et un logiciel de contrôle complexe, ce qui entraîne une augmentation substantielle de la charge de traitement imposée aux microcontrôleurs (MCU) utilisés dans ces unités de contrôle. Parallèlement, les MCU automobiles doivent minimiser la chaleur qu'ils génèrent afin de maintenir un haut niveau de fiabilité dans des environnements à haute température. Par conséquent, la fréquence de fonctionnement des circuits internes du MCU, y compris le ou les cœurs du processeur, doit être maintenue relativement basse, ce qui rend difficile l'augmentation des performances.
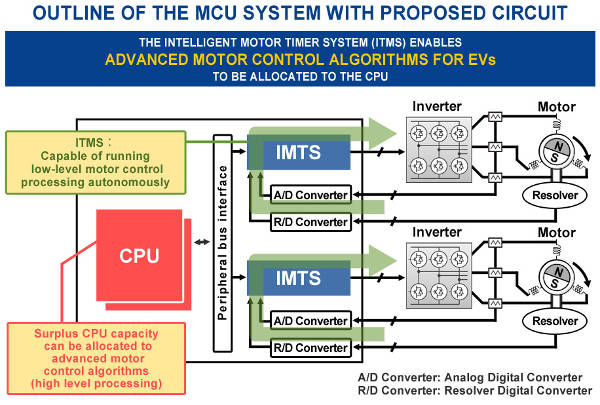
Pour répondre à ces besoins, Renesas a implémenté l'IMTS, un bloc de circuit dédié aux processus statiques exigeant une grande réactivité, tels que l'acquisition de données de capteurs, le calcul des valeurs de contrôle à partir de ces données et la sortie de ces valeurs. Le système IMTS est indépendant du processeur et capable de fonctionner de manière autonome, réduisant ainsi considérablement la charge du microcontrôleur de commande moteur. La capacité processeur excédentaire peut être allouée à des algorithmes de commande moteur avancés, conçus pour améliorer l'efficacité énergétique des véhicules électriques (VE), hybrides électriques (VEH) et hybrides rechargeables (PHEV) de nouvelle génération.
Principales caractéristiques de la nouvelle technologie de circuit de commande moteur dédié :
1) Développement d'un bloc de circuit dédié à la commande statique du moteur et d'une technologie de circuit permettant un fonctionnement autonome.
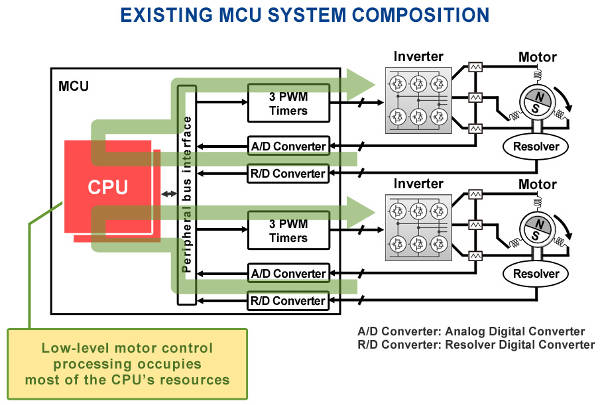
La commande moteur nécessite une série d'étapes de traitement statiques impliquant des opérations de commande vectorielle. Pendant chaque période de commande, les valeurs du courant et de l'angle du moteur sont acquises par le circuit de temporisation interne du microcontrôleur, et ces valeurs déterminent les valeurs de commande pour la période suivante. La sortie PWM résultante (Note 3) est ensuite générée à partir de ces valeurs de commande. Lorsque plusieurs types de commande moteur fonctionnent simultanément, la charge de traitement résultante peut consommer jusqu'à environ 90 % de la capacité du processeur (Note 4) d'un microcontrôleur automobile Renesas 40 nm 320 MHz. Le nouveau circuit IMTS est un bloc dédié aux opérations de commande vectorielle exigeantes en ressources de traitement. Il est configuré en étroite collaboration avec un circuit de temporisation dédié à la commande moteur, permettant ainsi un système où la séquence de traitement effectuée durant chaque période de contrôle gérée par le circuit de temporisation — de l'acquisition des valeurs de courant et d'angle à la génération du signal PWM — est réalisée de manière autonome, indépendamment du processeur.
De ce fait, toute la charge du processeur auparavant requise pour le traitement précédent est éliminée, et la capacité ainsi libérée peut être allouée à un logiciel intégrant des algorithmes de commande avancés, conçus pour optimiser l'efficacité énergétique.
En fournissant un circuit dédié au traitement des opérations de commande vectorielle, l'IMTS réduit le temps de traitement à 0,8 µs, soit moins d'un dixième du temps requis par une implémentation logicielle sur CPU. Les performances de cette nouvelle technologie sont suffisantes pour répondre aux exigences de la commande d'onduleurs à commutation haute vitesse (exemple de performance : fréquence de commutation de 100 kHz, période de commande de 10 µs) utilisant des composants de puissance fabriqués à partir de matériaux innovants tels que le carbure de silicium (SiC), qui représentent une avancée majeure pour la prochaine génération de commandes de moteurs de véhicules électriques.
2) Développement d'une technologie de circuit assurant la sécurité fonctionnelle requise pour la commande de puissance.
La commande de transmission doit garantir la sécurité fonctionnelle afin que, en cas de défaillance d'un composant, le système la détecte et bascule automatiquement vers un état sûr. Généralement, cette sécurité est assurée par l'utilisation de deux microcontrôleurs pour garantir la redondance du système, ou par l'utilisation d'un seul microcontrôleur doté de circuits internes redondants, ce qui peut engendrer un coût relativement élevé.
La technologie développée utilise un microcontrôleur (MCU) doté de deux processeurs (CPU) fonctionnant en mode synchrone, qui surveillent en permanence le fonctionnement interne du circuit IMTS. Cette approche permet de réduire les coûts tout en garantissant une commande à haute vitesse et une sécurité fonctionnelle. La sécurité fonctionnelle sollicite le processeur, mais en pratique, on estime qu'elle ne représente que 2,4 % (Note 5) de sa capacité de traitement totale.
3) Développement d'une technologie de circuit pour la correction flexible des erreurs des signaux de capteurs externes.
Pour fabriquer un microcontrôleur de haute précision avec un traitement opérationnel très précis, il est essentiel d'acquérir des valeurs de signaux de capteurs très précises. Cependant, il est impossible d'éviter les erreurs provenant de diverses sources, telles que celles dues à la position de montage du capteur. Le circuit IMTS développé possède une configuration qui permet de corriger les erreurs en temps réel grâce à un logiciel développé par l'utilisateur. De plus, l'IMTS effectue ce traitement de manière autonome, ce qui évite de solliciter le processeur. Les valeurs de signaux de capteurs corrigées sont utilisées pour la commande du moteur, ce qui permet un fonctionnement plus précis et une efficacité énergétique accrue lorsque le moteur est en marche.
Renesas teste un prototype de microcontrôleur 40 nm doté d'une mémoire flash intégrée et intégrant ces nouvelles technologies. Ce prototype est testé sur un système de motorisation réel afin de confirmer ses performances en conditions réelles. Renesas ambitionne de contribuer au développement de systèmes de gestion moteur plus économes en énergie pour les véhicules électriques, hybrides et hybrides rechargeables grâce à cette technologie de circuit de commande moteur dédiée.
Note 1 : Les opérations de commande vectorielle sont un type de traitement de base largement utilisé dans la commande de moteurs. Elles utilisent des calculs complexes, notamment des fonctions trigonométriques, pour la conversion de coordonnées afin de générer des signaux continus qui se rapprochent davantage des valeurs de commande souhaitées.
Note 2 : Données du 7 février 2017, d'après une étude de Renesas.
Note 3 : PWM signifie modulation de largeur d'impulsion ; il s'agit du type de signaux impulsionnels utilisés pour piloter un dispositif d'alimentation externe à l'aide d'un microcontrôleur.
Note 4 : Les systèmes de nouvelle génération devraient nécessiter une période de commande du temporisateur moteur de 12,5 µs. La valeur calculée de la charge du processeur suppose que deux opérations de commande moteur (par exemple, pour les moteurs entraînant les roues avant et arrière) se produisent simultanément pendant chaque période de commande.
Note 5 : La valeur calculée de la charge du processeur suppose un cas d'utilisation dans lequel des défauts sont détectés pendant la durée d'une rotation complète lorsque le moteur tourne à une vitesse de 100 000 tr/min.








