Esamineremo inoltre alcuni dei controller per motori (in formato IC) disponibili presso i principali fornitori, nonché le risorse idonee per lo sviluppo e la prototipazione.
Applicazioni dei motori brushless:
Nell'ultimo decennio, i motori brushless a corrente continua sono diventati incredibilmente popolari. Si potrebbe dire che sono persino più onnipresenti del Wi-Fi; potremmo rimanere sorpresi nello scoprire quanti di questi motori troviamo nelle nostre case, auto o uffici. Secondo Allied Market Research, il mercato globale dei motori brushless a corrente continua raggiungerà i 72,2 miliardi di dollari entro il 2030, con un aumento di 33,2 miliardi di dollari rispetto al 2020 (Figura 1). Secondo il loro studio, "Brushless DC Motors Market Research, 2030", il CAGR aumenterà del 10,3% per tutti i motori, con i motori da 750-3000 W che registreranno un aumento particolarmente marcato.
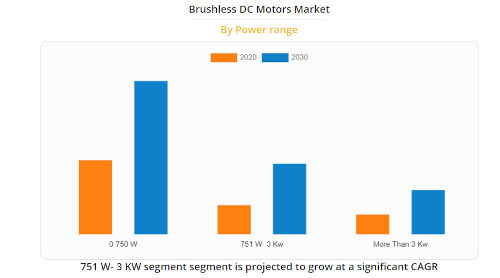
Figura 1: Crescita dei motori brushless DC 2020-2030 secondo il rapporto di Allied Market Research (fonte: AMR - https://www.alliedmarketresearch.com/brushless-dc-motors-market - autorizzazione richiesta).
I motori brushless DC possono essere utilizzati in diverse applicazioni: utensili a batteria, aspirapolvere domestici, droni radiocomandati, veicoli elettrici, ecc. Nel settore industriale, il loro utilizzo è diffuso in ambienti come nastri trasportatori e robot di produzione.
I motori brushless DC sono così popolari perché richiedono una manutenzione minima. Hanno un elevato livello di efficienza energetica: tipicamente fino al 92%, 10-15 punti percentuali in più rispetto a un motore a spazzole di dimensioni simili. Inoltre, questi motori possono funzionare ad alte velocità grazie all'assenza di attrito causato dalle spazzole. L'assenza di spazzole consente anche di realizzare motori più piccoli, più silenziosi e di generare meno interferenze elettromagnetiche (EMI). Tutto ciò li rende il componente ideale per le trasmissioni dei veicoli elettrici, dove coppia e velocità elevate sono essenziali.
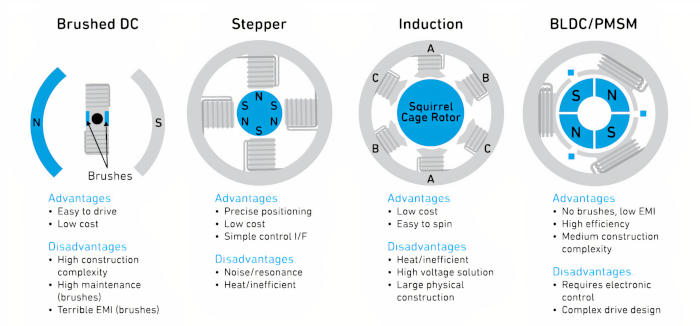
D'altro canto, questi motori sono più costosi e richiedono un controllo più complesso, quindi è necessario trovare un equilibrio tra questo e i vantaggi di cui abbiamo parlato. La Figura 2 mostra un confronto tra le configurazioni di motori più comuni, evidenziandone vantaggi e svantaggi. I motori brushless a corrente continua sono simili ai motori sincroni a magneti permanenti (PMS), sebbene presentino lievi differenze nel loro funzionamento e nella costruzione interna degli avvolgimenti dello statore.

Immagine 2: Le tipologie più comuni di motori a corrente continua, con i relativi vantaggi e svantaggi (fonte: Qorvo)
Come funziona un motore CC senza spazzole?
Prima di addentrarci nel funzionamento di un motore CC senza spazzole, o di un
motore indipendente dal motore senza spazzole (MSIP), ripassiamo alcuni termini di base relativi ai motori. Avvolgimenti: Si tratta di bobine di rame posizionate sul rotore o sullo statore. Funzionano come elettromagneti e generano un campo magnetico in base alla direzione del flusso di corrente. I tre avvolgimenti del motore CC senza spazzole nella Figura 2 possono essere collegati in serie per creare un motore monofase o singolarmente per creare un motore trifase.
Rotore: Questa è la parte rotante del motore. In un motore a spazzole, gli avvolgimenti attorno al rotore ricevono energia attraverso le spazzole. In un motore senza spazzole, gli avvolgimenti si trovano sullo statore e i magneti permanenti sono posizionati attorno al rotore. C'è un piccolo traferro (noto come air gap) tra il rotore e lo statore.
Statore: Questa è la parte fissa della struttura del motore. Nella Figura 2, sono visibili i poli magnetici dello statore in un motore a spazzole; In un modello brushless, lo statore contiene gli avvolgimenti non rotanti.
Commutazione: il metodo utilizzato per cambiare la direzione della corrente in un avvolgimento per ottenere la rotazione.
Forza controelettromotrice (FCE): l'energia elettrica creata in un avvolgimento quando attraversa un campo magnetico. Nei motori brushless a corrente continua, questa forza proviene dai magneti permanenti nel rotore. La FCE può essere utilizzata per rilevare la posizione del rotore rispetto agli avvolgimenti dello statore al fine di controllare il processo di commutazione.
La principale differenza tra un motore brushless a corrente continua e un MSI è la forma degli avvolgimenti dello statore e, di conseguenza, le caratteristiche della forma d'onda della FCE (Figura 3).

Immagine 3: Confronto tra le forme d'onda della forza controelettromotrice generate da un motore brushless a corrente continua e da un MSIP (fonte: Qorvo)
Sensori e algoritmi per il controllo dei motori
Per ottenere la rotazione in un motore brushless CC o in un MSIP, è necessario generare la commutazione utilizzando segnali di controllo applicati agli avvolgimenti dello statore. I controllori (o driver) per motori a semiconduttore creano forme d'onda, il cui numero e la cui forma dipendono dal tipo di motore e dal numero di fasi. La Figura 3 mostra un motore brushless CC controllato con una forma d'onda trapezoidale, in contrasto con il metodo sinusoidale con controllo orientato al campo (FOC) in un MSIP. In un MSIP trifase, la commutazione utilizza tre forme d'onda sinusoidali con uno sfasamento di 120° tra di esse. Anche un motore brushless CC può essere controllato con una forma d'onda sinusoidale.
Per controllare correttamente il rotore, sia con il controllo FOC che con quello trapezoidale, è necessario conoscerne l'esatta posizione relativa rispetto agli avvolgimenti dello statore. Il controllore del motore riceve queste informazioni essenziali, che gli consentono di controllare la velocità e la coppia del motore. I dati di posizione determinano la frequenza, i periodi, la sequenza e i segnali di controllo.
Esistono due metodi per determinare la posizione del rotore: con e senza sensore.
Con sensore: i sensori a effetto Hall vengono posizionati accanto a ciascuno degli avvolgimenti dello statore (i piccoli riquadri blu nella Figura 2) per rilevare le variazioni di polarità del campo magnetico (da N a S e da S a N) durante la rotazione del rotore. Un motore trifase richiede tre sensori.
Senza sensore: invece di utilizzare sensori, la posizione del rotore viene determinata dalla forza controelettromotrice (FEM).
Entrambi i metodi presentano vantaggi e svantaggi. L'utilizzo di sensori a effetto Hall richiede componenti aggiuntivi (aumentando i costi) e rallenta la costruzione. Tuttavia, i motori azionati da sensori (sia brushless DC che MSIP) offrono coppia ed efficienza eccellenti, nonché una rotazione molto fluida. Il controller per un MSIP è in genere più complesso e, se si utilizza il controllo FOC, i sensori sono necessari. Il metodo
senza sensori è il più comune per i motori brushless DC. Il vantaggio è che il prezzo è molto interessante, ma per determinare la posizione del rotore utilizzando la forza controelettromotrice (FEM) indotta negli avvolgimenti dello statore, sono necessari algoritmi. Uno dei problemi legati all'utilizzo di un metodo senza sensori nei motori brushless a corrente continua si manifesta durante l'avviamento. In assenza di movimento, non vi è forza controelettromotrice, pertanto la posizione del rotore deve essere determinata con un altro metodo. In genere, vengono applicati segnali di controllo ad alta frequenza a ciascun avvolgimento di fase e un algoritmo calcola la posizione corrispondente.
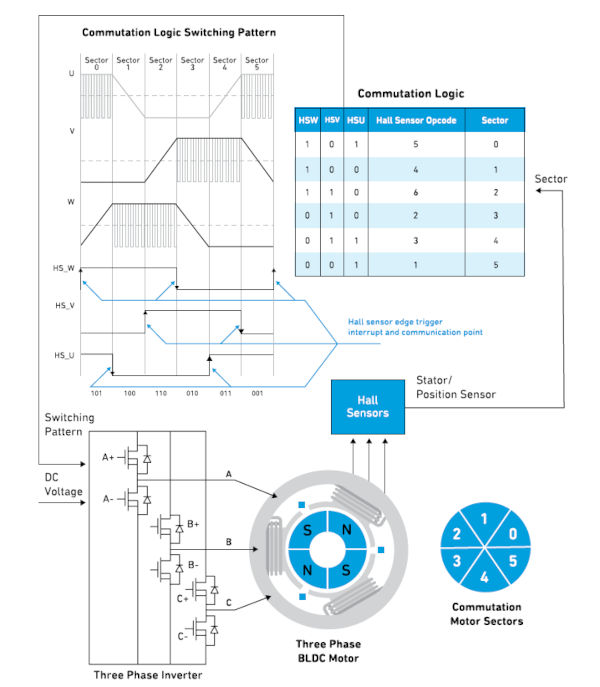
Immagine 4: Schema semplificato di un motore CC brushless trifase con sensori ad effetto Hall per la commutazione e la sequenza di funzionamento dell'inverter (fonte: Qorvo)
La Figura 4 mostra una semplice configurazione di un motore brushless CC trifase con sensori ad effetto Hall (HSW, HSV e HSU). I sensori sono essenzialmente interruttori digitali e indicano la polarità del campo magnetico rilevato (nord è 1 e sud è 0). Le uscite dei tre sensori vengono combinate per generare un codice logico digitale a tre bit che indica la posizione e la direzione di rotazione del rotore. Queste informazioni costituiscono la base dei segnali di controllo per lo stadio inverter del transistor di potenza trifase. Nelle applicazioni con motori brushless CC di bassa potenza, l'interfaccia del sensore, il driver del motore e i transistor di controllo sono tipicamente integrati in un singolo circuito integrato driver. I motori più potenti utilizzano in genere l'uscita gate del circuito integrato driver e un MOSFET di potenza con dissipatore di calore per ottenere la corrente di controllo desiderata.
Per variare la velocità del motore, la modulazione a larghezza di impulso (PWM) modifica il duty cycle: la frequenza di commutazione on/off. Questo metodo è utile anche durante l'avviamento del motore per limitare la corrente di avviamento.
Driver per motori CC brushless e risorse di sviluppo
La Figura 5 mostra il diagramma a blocchi funzionale del driver per motori CC brushless trifase a bassa potenza e senza sensori TI DRV10963. Include tre MOSFET di potenza e può essere utilizzato con motori fino a 5 V/0,5 A per il controllo delle ventole di raffreddamento in laptop e processori ad alte prestazioni. Il DRV10963 protegge da sovracorrente e cortocircuiti monitorando la corrente e la tensione di ciascun MOSFET con un convertitore analogico-digitale (ADC) multiplexato. Un ingresso PWM consente di controllare la velocità del motore per raggiungere la velocità desiderata. L'ingresso FR permette di invertire la direzione del motore all'avvio, mentre l'uscita FG fornisce informazioni sulla velocità del motore.

Figura 5: Diagramma a blocchi funzionale del TI DRV10963 per un driver per motore CC brushless trifase a 5 V senza sensori (fonte: TI)
Microchip offre una gamma completa di circuiti integrati (IC) per driver di motori brushless DC e gate driver. Un esempio è l'MCP8063, un driver per motori sinusoidali brushless trifase senza sensori, progettato per ventole e pompe di raffreddamento in ambito automobilistico.
controller di potenza Qorvo PAC5532 è una scelta eccellente per un'ampia gamma di applicazioni di controllo di motori ad alta velocità nei settori automobilistico, industriale e dei beni di consumo, come utensili a batteria, e-bike e veicoli elettrici leggeri ibridi. Il PAC5532 può essere utilizzato con sistemi a 48-120 VDC e contiene un core Arm Cortex-M4F a 32 bit e 150 MHz con funzioni di gestione e controllo dell'alimentazione complete e configurabili (Figura 6).

Figura 6: Diagramma a blocchi semplificato del Qorvo PAC5532 in applicazioni di controllo di motori alimentati a batteria (fonte: Qorvo)
kit di valutazione PAC5532EVK1.

La Figura 7 (fonte: Qorvo) mostra i componenti principali del kit di valutazione, tra cui il PAC5532 e i componenti dell'inverter a mezzo ponte H. Un kit di sviluppo software con interfaccia grafica (GUI) è disponibile per il download dal sito web di Qorvo.
Un altro circuito integrato per il controllo dei motori è la Renesas RA6T2. Questo circuito integrato è dotato di un core microcontrollore Arm Cortex-M33 a 240 MHz e include un acceleratore hardware per velocizzare algoritmi complessi di controllo dei motori ed eseguire funzioni crittografiche sicure. Vanta inoltre un set completo di funzioni analogiche, tra cui un convertitore analogico-digitale (ADC) a 12 bit, un convertitore digitale-analogico (DAC) a 12 bit, amplificatori a guadagno programmabile e comparatori ad alta velocità (Figura 8).

Immagine 8: Diagramma a blocchi funzionale del circuito integrato di controllo del motore con microcontrollore RA6T2 (fonte: Renesas)
kit di valutazione Renesas MCK-RA6T2 offre un metodo pratico per la prototipazione di controller per motori brushless. È composto da tre breadboard (inverter, microcontrollore e comunicazione), un piccolo motore brushless a corrente continua e tutti i cavi necessari. L'architettura funzionale dell'MCK-RA6T2 è mostrata nella Figura 9.

Immagine 9: Diagramma a blocchi funzionale del kit di valutazione del motore brushless Renesas MCK-RA6T2 (fonte: Renesas)
Iprimi passi nel controllo dei motori brushless a corrente continua
In questo breve articolo, abbiamo visto come funzionano i motori brushless a corrente continua, ne abbiamo esplorato la popolarità e discusso alcuni casi d'uso. Le principali soluzioni a semiconduttore descritte in questa sezione forniscono uno strumento pratico, affidabile e ben documentato per iniziare a progettare motori brushless a corrente continua (BDC) o motori brushless iMP (BIM).
Autore: Mark Patrick, Mouser Electronics