Ora, i ricercatori del MIT e i loro colleghi, tra cui un membro del team originale di RoboTuna, hanno ideato un nuovo approccio per costruire robot sottomarini deformabili, utilizzando semplici sottostrutture ripetitive anziché componenti unici. Il team ha dimostrato il nuovo sistema in due diverse configurazioni di esempio: una a forma di anguilla e l'altra a forma di idroplano alato. Il principio stesso, tuttavia, consente variazioni praticamente illimitate di forma e scala, affermano i ricercatori.
Il lavoro è stato pubblicato sulla rivista Soft Robotics, in un articolo a firma di Alfonso Parra Rubio, assistente di ricerca al MIT, dei professori Michael Triantafyllou e Neil Gershenfeld e di altre sei persone.
Gli attuali approcci di robotica morbida per applicazioni marine sono generalmente su piccola scala, mentre molte utili applicazioni nel mondo reale richiedono dispositivi di dimensioni metriche. Il nuovo sistema modulare proposto dai ricercatori potrebbe essere facilmente scalato fino a queste dimensioni e anche superiori, senza richiedere il tipo di modifiche e riprogettazioni che sarebbero necessarie per ingrandire i sistemi attuali.
"La scalabilità è un nostro punto di forza", afferma Parra Rubio. Data la bassa densità e l'elevata rigidità dei componenti reticolari, chiamati voxel, che costituiscono il loro sistema, "abbiamo più margine per continuare ad espanderci", mentre la maggior parte delle tecnologie attualmente utilizzate "si basa su materiali ad alta densità che presentano problemi drastici" quando si passa a una scala maggiore.
I singoli voxel nei dispositivi sperimentali di prova del team sono per lo più strutture cave formate da pezzi di plastica stampata con montanti stretti e dalla forma complessa. Le forme a scatola supportano carichi in una direzione ma sono flessibili in altre: una combinazione insolita ottenuta mescolando componenti rigidi e flessibili in proporzioni variabili.
"Considerare la robotica morbida in contrapposizione alla robotica rigida è una falsa dicotomia", afferma Parra Rubio. "Questa è una via di mezzo, un nuovo modo di costruire cose". Gershenfeld, direttore del MIT Center for Bits and Atoms, aggiunge che "questa è una terza via che combina i migliori elementi di entrambe".
"La flessibilità della superficie del corpo ci permette di applicare un controllo del flusso in grado di ridurre la resistenza e migliorare l'efficienza propulsiva, con conseguente notevole risparmio di carburante", afferma Triantafyllou, professore di scienze e ingegneria oceanica titolare della cattedra Henry L. e Grace Doherty, che ha fatto parte del team RoboTuna.
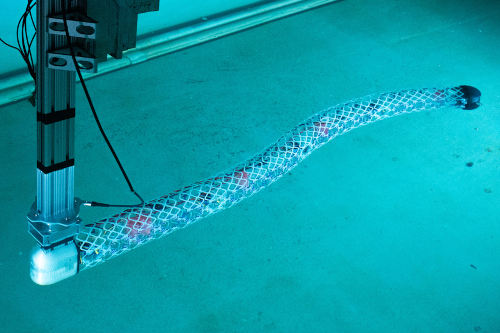
In uno dei dispositivi realizzati dal team, i voxel sono collegati uno all'altro in una lunga fila per formare una struttura a forma di serpente lunga un metro. Il corpo è composto da quattro segmenti, ciascuno formato da cinque voxel, con un attuatore al centro in grado di tirare un filo collegato a ciascuno dei due voxel adiacenti, contraendoli e provocando la flessione della struttura. L'intera struttura, composta da 20 unità, è ricoperta da una struttura di supporto a costole e poi da un rivestimento in neoprene impermeabile e aderente. I ricercatori hanno testato la struttura in una vasca di prova del MIT per dimostrarne l'efficacia in acqua, e hanno dimostrato che era effettivamente in grado di generare una spinta sufficiente per muoversi con movimenti ondulatori.
"Esistono già molti robot a forma di serpente", afferma Gershenfeld. "Ma di solito sono realizzati con componenti costruiti su misura, a differenza di questi semplici blocchi modulari che sono scalabili.".
Ad esempio, spiega Parra Rubio, un robot a forma di serpente costruito dalla NASA era composto da migliaia di parti uniche, mentre nel caso del serpente di questo gruppo, "abbiamo dimostrato che le parti sono circa 60". E rispetto ai due anni impiegati per progettare e costruire il RoboTuna del MIT, questo dispositivo è stato assemblato in circa due giorni, aggiunge.
L'altro dispositivo che hanno presentato è una forma simile a un'ala, o idrofoil, composta da una serie di voxel identici ma in grado di modificare la propria forma aerodinamica e quindi di controllare il rapporto portanza-resistenza e altre proprietà dell'ala. Queste forme alari potrebbero essere utilizzate per vari scopi, dalla generazione di energia dalle onde al miglioramento dell'efficienza degli scafi delle navi, un'esigenza impellente, dato che il trasporto marittimo è una delle principali fonti di emissioni di carbonio.
A differenza di un serpente, la forma dell'ala è ricoperta da una serie di tessere sovrapposte, simili a squame, progettate per comprimersi e mantenere una tenuta stagna anche quando l'ala cambia curvatura. Una possibile applicazione potrebbe essere l'integrazione di un qualche tipo di fissaggio nel profilo dello scafo di una nave per ridurre la formazione di vortici che generano resistenza e quindi migliorarne l'efficienza complessiva: una possibilità che il team sta esplorando con collaboratori del settore navale.
In definitiva, il concetto potrebbe essere applicato a un sommergibile simile a una balena, sfruttando la sua forma corporea mutevole per generare propulsione. Un'imbarcazione di questo tipo potrebbe evitare le intemperie rimanendo sott'acqua, ma senza il rumore e la turbolenza della propulsione convenzionale. Il concetto potrebbe essere applicato anche ad altre parti di imbarcazioni, come gli yacht da regata, dove avere una chiglia o un timone in grado di curvare dolcemente durante una virata anziché rimanere dritti potrebbe offrire un vantaggio aggiuntivo. "Invece di essere rigido o di avere semplicemente una pinna, se può curvare come fanno i pesci, si può affrontare la virata in modo molto più efficiente", afferma Gershenfeld.
Il team di ricerca era composto da Dixia Fan, della Westlake University (Cina); Benjamin Jenett SM '15, PhD '20, della Discrete Lattice Industries; José del Águila Ferrandis, Amira Abdel-Rahman e David Preiss, del MIT; e Filippos Tourlomousis, del Demokritos Research Center in Grecia. Il lavoro è stato finanziato dall'U.S. Army Research Laboratory, dal CBA Consortium e dal MIT Sea Grant Program.
David L. Chandler, Ufficio stampa del MIT



 Asparagus picking-1-w.jpg)