Inoltre, creare una nuova forma a partire da quella massa richiede molteplici passaggi e l'utilizzo di diversi strumenti. Per un robot, apprendere un compito di manipolazione con una lunga sequenza di passaggi, in cui esistono molte opzioni possibili, è particolarmente difficile, poiché l'apprendimento avviene in genere per tentativi ed errori.
Ricercatori del MIT, della Carnegie Mellon University e dell'Università della California, San Diego, hanno ideato un approccio migliore. Hanno creato un framework per un sistema di manipolazione robotica che utilizza un processo di apprendimento a due fasi, il quale potrebbe consentire a un robot di eseguire complesse attività di manipolazione di massa per periodi prolungati. Un algoritmo "master" calcola ogni passaggio che il robot deve compiere per completare l'attività. Successivamente, addestra un modello di apprendimento automatico "apprendista" che apprende concetti astratti su quando e come eseguire ogni abilità richiesta durante l'attività, come ad esempio l'utilizzo di un rullo. Con queste conoscenze, il sistema ragiona su come eseguire le abilità per completare l'attività.
I ricercatori dimostrano che questo metodo, che chiamano DiffSkill, è in grado di eseguire complesse attività di manipolazione nelle simulazioni, come tagliare e stendere l'impasto o raccogliere pezzi di impasto attorno a un tagliere, superando le prestazioni di altri metodi di apprendimento automatico.
Oltre alla preparazione della pizza, questo metodo potrebbe essere applicato in altri contesti in cui un robot deve manipolare oggetti deformabili, come ad esempio un robot assistenziale che nutre, lava o veste una persona anziana o con problemi di mobilità.
"Questo metodo si avvicina di più al modo in cui gli esseri umani pianificano le proprie azioni. Quando una persona svolge un compito a lungo termine, non ne annota ogni singolo dettaglio. Abbiamo un pianificatore di alto livello che ci indica a grandi linee quali sono le fasi e alcuni degli obiettivi intermedi da raggiungere lungo il percorso, e poi li mettiamo in atto", afferma Yunzhu Li, studente laureato presso il Computer Science and Artificial Intelligence Laboratory (CSAIL) e autore di un articolo introduttivo su DiffSkill.
Tra i coautori di Li figurano l'autore senior Xingyu Lin, studente laureato presso la Carnegie Mellon University (CMU); Zhiao Huang, studente laureato presso l'Università della California, San Diego; Joshua B. Tenenbaum, professore titolare della cattedra Paul E. Newton di Sviluppo Professionale e di Scienze Cognitive e Computazionali presso il Dipartimento di Scienze Cognitive e del Cervello del MIT, nonché membro del CSAIL; David Held, professore a contratto presso la CMU; e l'autore senior Chuang Gan, ricercatore presso il Laboratorio di Intelligenza Artificiale Watson del MIT-IBM. La ricerca sarà presentata alla Conferenza Internazionale sull'Apprendimento Rappresentazionale.
Studente e insegnante
Il "professore" nel framework DiffSkill è un algoritmo di ottimizzazione del percorso in grado di risolvere problemi a breve termine, in cui lo stato iniziale di un oggetto e la sua posizione finale sono vicini. L'ottimizzatore di percorso opera in un simulatore che modella la fisica del mondo reale (noto come simulatore di fisica differenziabile, da cui il "Diff" in "DiffSkill"). L'algoritmo "professore" utilizza le informazioni del simulatore per apprendere come la massa dovrebbe muoversi in ogni fase, una alla volta, e quindi restituisce i percorsi corrispondenti.
Successivamente, la rete neurale "studentessa" impara a imitare le azioni dell'insegnante. Utilizza come input due immagini riprese da una telecamera: una che mostra la massa nel suo stato attuale e un'altra che mostra la massa al termine dell'operazione. La rete neurale genera un piano di alto livello per determinare come collegare le diverse abilità al fine di raggiungere l'obiettivo. Quindi genera traiettorie specifiche a breve termine per ciascuna abilità e invia i comandi direttamente agli strumenti.
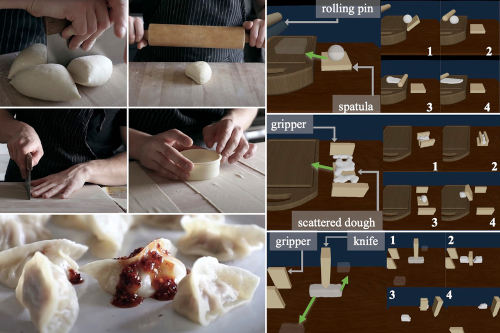
I ricercatori hanno utilizzato questa tecnica per sperimentare tre diverse simulazioni di manipolazione dell'impasto. In una, il robot usa una spatola per sollevare l'impasto e posizionarlo su un tagliere, quindi lo stende con un mattarello. In un'altra, il robot usa una pinza per raccogliere l'impasto dall'altra parte del bancone, lo posiziona su una spatola e lo trasferisce su un tagliere. Nella terza simulazione, il robot taglia a metà una pila di impasto con un coltello e poi usa una pinza per trasportare ciascun pezzo in posizioni diverse.
Una spanna sopra gli altri
DiffSkill è riuscito a superare le tecniche di apprendimento per rinforzo più diffuse, in cui un robot impara un compito attraverso tentativi ed errori. Infatti, DiffSkill è stato l'unico metodo in grado di completare con successo tutti e tre i compiti di manipolazione dell'impasto. È interessante notare che i ricercatori hanno scoperto che la rete neurale "studente" è stata persino in grado di superare l'algoritmo "insegnante", afferma Lin.
"Il nostro framework offre un modo innovativo per consentire ai robot di acquisire nuove competenze. Queste competenze possono essere combinate tra loro per risolvere compiti più complessi che superano le capacità dei precedenti sistemi robotici", afferma Lin.
Poiché il loro metodo si concentra sul controllo degli utensili (spatola, coltello, rullo, ecc.), potrebbe essere applicato a diversi robot, ma solo se utilizzano gli utensili specifici definiti dai ricercatori. In futuro, prevedono di integrare la forma di un utensile nel ragionamento della rete "studentessa" in modo che possa essere applicata ad altre macchine.
I ricercatori puntano a migliorare le prestazioni di DiffSkill utilizzando dati 3D come input, anziché immagini che possono essere difficili da trasferire dalla simulazione al mondo reale. Vogliono inoltre rendere più efficiente il processo di pianificazione della rete neurale e raccogliere dati di addestramento più diversificati per migliorare la capacità di DiffSkill di generalizzare a nuove situazioni. A lungo termine, sperano di applicare DiffSkill a compiti più diversificati, come la manipolazione dei tessuti.
Questo lavoro è finanziato, in parte, dalla National Science Foundation, da LG Electronics, dal MIT-IBM Watson AI Lab, dall'Office of Naval Research e dal programma Machine Common Sense della Defense Advanced Research Projects Agency.
###
Articolo di Adam Zewe, Ufficio Stampa del MIT



 Asparagus picking-1-w.jpg)