




Mas se puderem ser fabricados de forma mais rápida e ágil, os drones poderão ser utilizados em operações críticas em termos de tempo, além das pistas de corrida, por exemplo, para procurar sobreviventes num desastre natural.
Agora, os engenheiros aeroespaciais do MIT desenvolveram um algoritmo que ajuda os drones a encontrar a rota mais rápida em torno dos obstáculos sem colidir. O novo algoritmo combina simulações de um drone a voar por uma pista de obstáculos virtual com dados de experiências de um drone real a percorrer a mesma pista num espaço físico.
Os investigadores descobriram que um drone treinado com o seu algoritmo percorreu um percurso de obstáculos simples até 20% mais rápido do que um drone treinado com algoritmos de planeamento convencionais. Curiosamente, o novo algoritmo nem sempre manteve o drone à frente do concorrente durante todo o percurso. Em alguns casos, optou por reduzir a velocidade do drone para contornar uma curva difícil ou conservar energia para acelerar e, por fim, ultrapassar o rival.
"A altas velocidades, a aerodinâmica é complexa e difícil de simular, por isso usamos experiências no mundo real para preencher estas lacunas e descobrir, por exemplo, que pode ser melhor abrandar primeiro para acelerar depois", diz Ezra Tal, estudante de pós-graduação no Departamento de Aeronáutica e Astronáutica do MIT. "É esta abordagem holística que usamos para ver como podemos tornar uma trajetória geral o mais rápida possível.".
"Este tipo de algoritmos são um passo muito valioso para permitir que os drones do futuro naveguem em ambientes complexos com grande rapidez", acrescenta Sertac Karaman, professor associado de aeronáutica e astronáutica e diretor do Laboratório de Sistemas de Informação e Decisão do MIT. "Esperamos realmente alargar os limites para que possam viajar o mais rapidamente possível, dentro dos limites físicos permitidos".
Tal, Karaman e o estudante de pós-graduação do MIT, Gilhyun Ryou, publicaram os seus resultados no International Journal of Robotics Research.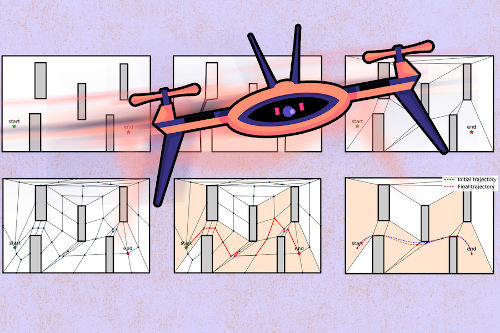
Efeitos rápidos
Treinar drones para voar em torno de obstáculos é relativamente simples se forem concebidos para voar lentamente. Isto porque os efeitos aerodinâmicos, como o arrasto, geralmente não são relevantes a baixas velocidades e podem ser ignorados em qualquer modelação do comportamento de um drone. Mas, a altas velocidades, estes efeitos são muito mais pronunciados e torna-se muito mais difícil prever como os veículos se vão comportar.
"Quando se está a voar rápido, é difícil estimar a sua posição", diz Ryou. "Pode haver atrasos no envio de um sinal para um motor ou uma queda repentina de tensão que pode causar outros problemas dinâmicos. Estes efeitos não podem ser modelados com as abordagens de planeamento tradicionais.".
Para compreender como a aerodinâmica de alta velocidade afeta os drones em voo, os investigadores têm de realizar muitas experiências em laboratório, colocando os drones a diferentes velocidades e trajetórias para ver quais voam rápido sem colidir — um processo de treino dispendioso que resulta frequentemente em acidentes.
Em contrapartida, a equipa do MIT desenvolveu um algoritmo de planeamento de voo de alta velocidade que combina simulações e experiências, minimizando o número de experiências necessárias para identificar trajetórias de voo rápidas e seguras.
Os investigadores começaram com um modelo de planeamento de voo baseado em princípios físicos, que desenvolveram para simular o comportamento provável de um drone ao voar através de uma pista de obstáculos virtual. Simularam milhares de cenários de corrida, cada um com uma trajetória de voo e um padrão de velocidade diferentes. De seguida, calcularam se cada cenário era viável (seguro) ou inviável (resultando numa colisão). A partir deste gráfico, conseguiram selecionar rapidamente alguns dos cenários mais promissores, ou trajetórias de corrida, para testar em laboratório.
"Podemos fazer esta simulação de baixa fidelidade de forma barata e rápida para identificar trajetórias interessantes que possam ser rápidas e viáveis. Depois, testámos essas trajetórias em experiências para verificar quais são realmente viáveis no mundo real", diz Tal. "Por fim, convergimos para a trajetória ideal que nos proporciona o menor tempo viável.".
De ir devagar para ir depressa
Para demonstrar a sua nova abordagem, os investigadores simularam um drone a voar por um percurso simples com cinco grandes obstáculos quadrados dispostos numa configuração escalonada. Reproduziram esta mesma configuração num espaço físico de treino e programaram um drone para percorrer o percurso às velocidades e trajetórias que tinham previamente selecionado nas suas simulações. Também executaram o mesmo percurso com um drone treinado utilizando um algoritmo mais convencional que não incorpora experiências no seu planeamento.
De um modo geral, o drone treinado com o novo algoritmo "venceu" todas as corridas, completando o percurso em menos tempo do que o drone treinado convencionalmente. Em alguns casos, o drone vencedor terminou o percurso 20% mais rápido do que o concorrente, mesmo tendo adotado uma trajetória mais lenta desde o início, por exemplo, demorando um pouco mais de tempo a contornar uma curva. O drone treinado convencionalmente não fez estes ajustes subtis, provavelmente porque as suas trajetórias, baseadas apenas em simulações, não conseguiam ter em conta completamente os efeitos aerodinâmicos revelados pelas experiências práticas da equipa.
Os investigadores planeiam realizar mais experiências, a velocidades mais elevadas e em ambientes mais complexos, para melhorar ainda mais o seu algoritmo. Podem também incorporar dados de voo de pilotos humanos que operam os drones remotamente, cujas decisões e manobras poderão ajudar a definir planos de voo ainda mais rápidos e exequíveis.
“Se um piloto humano reduzir ou aumentar a velocidade, isso pode influenciar o que o nosso algoritmo faz”, diz Tal. “Também podemos usar a trajetória do piloto humano como ponto de partida e melhorá-la, para ver o que os humanos não fazem que o nosso algoritmo consegue descobrir para voar mais rápido”. Estas são algumas das ideias futuras que estamos a considerar.
Esta investigação foi parcialmente financiada pelo Gabinete de Investigação Naval.
###
Escrito por Jennifer Chu, Assessoria de Imprensa do MIT













