Induktorauswahl:
Dieser Artikel behandelt Regler, die mit relativ hohen Ausgangsströmen im Pulsweitenmodulationsmodus (PWM) bei fester Frequenz arbeiten. Es wird davon ausgegangen, dass sie keine Schaltvorgänge mit 100 % Tastverhältnis zur Versorgung der Last benötigen. Details wie Eingangsstrombegrenzungen, Kurzschlussschutz am Ausgang und andere Designmerkmale zur Verlängerung der Produktlebensdauer, wie z. B. Überhitzungsschutz, werden nicht behandelt. Der Artikel beschreibt die Leiterbahnführung für Wechselstrom (AC) und Gleichstrom (DC) sowie deren Optimierung für maximale Effizienz. Nach Erläuterung der Führungstechniken und der Gründe für bevorzugte Montage- und Führungsweisen werden die Unterschiede zwischen den beiden Bauformen aufgezeigt. Dies soll Ingenieuren helfen, effizientere Regler zu entwickeln.
Ein typischer Schaltregler besitzt einen Eingangskondensator mit einer Kapazität von etwa 10 bis 22 mF, einen Ausgangskondensator, üblicherweise mit ähnlicher Kapazität, und eine Induktivität, deren Induktivität proportional zur Ausgangskapazität und zur Schaltfrequenz variiert. Höhere Schaltfrequenzen ermöglichen den Einsatz von Induktivitäten mit niedrigeren Induktivitätswerten, wodurch die Größe der Induktivität reduziert wird, gleichzeitig aber die Notwendigkeit kleiner Bauformen verstärkt wird. Bei der Auswahl einer Induktivität für den Regler sind Sättigungsstrom, thermisches Verhalten, Platzbeschränkungen und die empfohlene Induktivität bei Umgebungstemperatur zu berücksichtigen. Eine Induktivität mit einem Sättigungsstrom von 30 % ist typischerweise erforderlich, wenn die Gleichstromlast mehr als das Doppelte des Sollwerts beträgt. Eine Reduzierung des Fehlerprozentsatzes oder eine Erhöhung des Sättigungsstroms kann den Wirkungsgrad über das unbedingt Notwendige hinaus verbessern, geht aber in der Regel auf Kosten des verfügbaren Platzes.
Ein weiterer wichtiger Faktor bei der Auswahl einer Induktivität ist die Kenntnis ihrer Eigenresonanzfrequenz. Diese ist notwendig, um die erforderliche Ausgangskapazität bereitzustellen und die Resonanzfrequenz des Ausgangsfilters mindestens 10 Hz unterhalb der Eigenresonanzfrequenz der Induktivität zu halten. Die Eigenresonanzfrequenz ist ein Wert, der häufig in Datenblättern von Induktivitäten zu finden ist und im vom Hersteller bereitgestellten Modell enthalten ist. Die Induktivität variiert mit dem Strom und der Temperatur der Induktivität, und die Kapazität zwischen den Spulen – die Ursache der Eigenresonanz – variiert mit Spannung, Frequenz und der Temperatur der Induktivität. Dies mag wie ein endloser Kreislauf von Variationen erscheinen; daher geht dieser Artikel davon aus, dass sich das System stabilisiert hat und unter stabilen Bedingungen arbeitet. Die folgenden Formeln sind bei der Auswahl einer Induktivität hilfreich. Dieser Artikel setzt voraus, dass der Entwickler einen geeigneten Induktivitätswert gewählt hat, der zum Reglerdesign passt, und dass der Hersteller von Abwärts- oder Aufwärtsreglern diesen Wert in seinem Datenblatt angegeben hat.

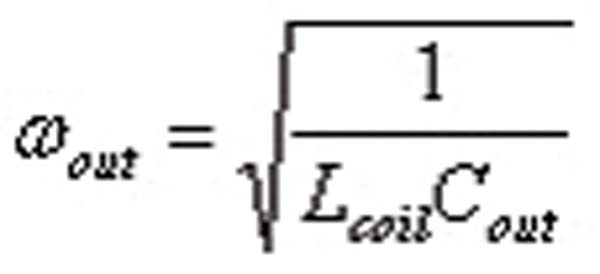 Kondensatorauswahl:
Der Kondensator sollte ein Dielektrikum mit einer Mindesttemperaturbeständigkeit aufweisen, die den für den integrierten Schaltkreis spezifizierten minimalen und maximalen Umgebungstemperaturen entspricht. Darüber hinaus sollte die Spannungsfestigkeit mindestens das 1,5-Fache der erwarteten Spannung am Knotenpunkt betragen. Höhere Temperaturen und Spannungen bieten den Vorteil einer stabileren Kapazität unter allen Betriebsbedingungen. Mit steigender Spannung sinkt die Kapazität; bei der spezifizierten Spannung ist die erwartete Kapazität minimal. Dieser Wert ist geeignet, um sicherzustellen, dass die Schleifenwinkelfrequenz nicht in die Nähe der Eigenresonanzfrequenz der Induktivität gelangt. Die Verwendung der vom Hersteller empfohlenen Werte führt voraussichtlich zu optimaler Leistung. Das bedeutet, dass Induktivitäten mit höherer Strombelastbarkeit und Kondensatoren mit höherer Spannungsfestigkeit eine einfache Möglichkeit darstellen, die Regler optimal zu nutzen. Der Hauptvorteil von Bauteilen mit höheren Temperaturspezifikationen liegt in der stabileren thermischen Kapazität, den engeren Toleranzen und den niedrigeren äquivalenten Serienwiderständen (ESR).
Ähnlichkeiten zwischen Aufwärts- und Abwärtsreglern:
Neben den Eingangs- und Ausgangskondensatoren und -induktivitäten weisen die beiden Arten von integrierten Reglern eine weitere (manchmal missverstandene) Gemeinsamkeit auf: die gängige Praxis, Bauteilabstände und Leiterbahnlängen zu minimieren. Was oft übersehen oder gar nicht explizit erwähnt wird, ist der Grund für die subtilen Unterschiede im optimalen Design der beiden Reglerarten. Diese Unterschiede können aufgrund der zugrunde liegenden physikalischen Eigenschaften und Betriebsunterschiede zu einer geringeren als erwarteten Leistung führen. Diese Unterschiede müssen beim Zusammenbau der Bauteile berücksichtigt werden.
 Strompfade des Abwärtsreglers:
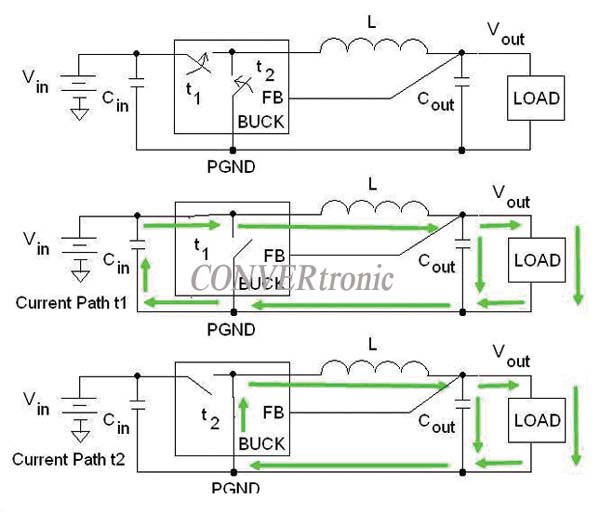
Wie in Abbildung 3 dargestellt, fließt im ersten Zeitschritt (t1) Strom von Cin zur Induktivität und durchläuft dabei den Eingangsschalter. In der Induktivität teilt sich der Strom zwischen Cout und der Last (LOAD) auf und fließt anschließend wieder zu Cin zurück. Im zweiten Zeitschritt (t2) fließt der Strom von Cout und der Last zurück zur Induktivität, durchläuft den Schalter des integrierten Schaltkreises und fließt schließlich wieder zu Cout und der Last zurück. Betrachtet man diese Strompfade und die Ähnlichkeiten zwischen t1 und t2, so ist der einzige Unterschied auf der linken Seite zu erkennen: der Stromfluss durch Cin und die Verwendung des Sekundärschalters. Daher konzentriert sich die optimale Auslegung des Abwärtsreglers hinsichtlich Montage und Verdrahtung darauf, die Länge der Verbindungen zwischen dem Eingangskondensator und der Eingangsspannung (Vin) des integrierten Schaltkreises sowie den PGND-Pins zu minimieren und deren Breite zu maximieren. Jeglicher Stromfluss durch den Pfad Cin im Fall von t2 ist verlorene Energie, die zur Quelle zurückfließt. Je länger die Leiterbahn, desto mehr Energie kann das Metall speichern; daher wirkt sich die zusätzliche Länge dieser Leiterbahn direkt auf den Gesamtwirkungsgrad aus.
Die nächste Optimierung besteht darin, die Masse (GND) von Cout so nah wie möglich an den Masseanschluss (PGND) heranzuführen. Die Induktivität sollte zuletzt platziert werden, da die beiden Durchkontaktierungen direkt in Reihe mit der Hauptinduktivität geschaltet sind. Die Induktivität der Induktivität eliminiert höchstwahrscheinlich jegliche parasitäre Induktivität der Leiterbahnen, vorausgesetzt, die Induktivität befindet sich in der Nähe des integrierten Schaltkreises. Der Ausgangsknoten sollte direkt von der Oberseite der Verbindung zwischen Cout und FB geführt werden, und die Rückleitung sollte direkt zur Unterseite des Cout-Kondensators zurückgeführt werden. Alle schnell schaltenden Wechselströme werden dann zum Prüfling (DUT) geleitet, und der Gleichstrom wird ordnungsgemäß zur und von der Last geführt. Schließlich sollte der PGND-Knoten mit dem GND-Symbol verbunden werden. Diese Verbindung sollte nicht zu lang sein, aber ausreichend, um den Sanftanlaufstrom zu führen. Ihr Hauptzweck ist es, die Masseanschlüsse auf dem gleichen Potenzial zu halten.

Strompfade von Aufwärtsreglern
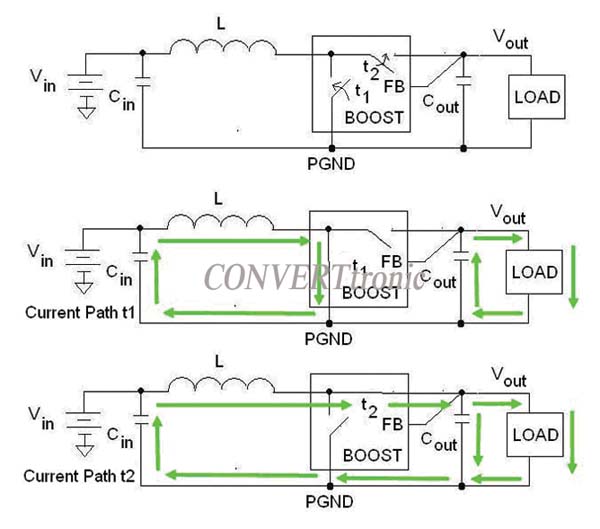
Abbildung 4 zeigt die Architektur der gebräuchlichsten Aufwärtsregler, wobei die Hochstrompfade für die beiden wichtigsten zeitbasierten Betriebszustände hervorgehoben und gekennzeichnet sind.
Betrachtet man Abbildung 4 und die Zeitpunkte t1 und t2, wird deutlich, dass erneut ein Abschnitt des Strompfads zwischen zwei Zeitabschnitten außer Betrieb genommen wurde. Die Schaltschleife umfasst nun den Ausgangskondensator und den integrierten Schaltkreis. Bei der Platzierung und dem Design sollte die Verbindung des Kondensators Cout mit dem integrierten Schaltkreis Priorität haben. Der PGND-Anschluss des Kondensators Cin sollte möglichst nahe am PGND-Pin des integrierten Schaltkreises liegen. Die Induktivität kann zuletzt montiert werden. Es empfiehlt sich, den Rückkopplungsanschluss in der Nähe der Last oder oberhalb des Ausgangskondensators zu platzieren und PGND mit Masse der Eingangsversorgung zu verbinden. Die letzte Optimierungstechnik besteht darin, die Fläche der Schaltschleifen so klein wie möglich zu halten, da die nach dem Umschalten zwischen alternierenden Pfaden verbleibenden Restströme Energieverluste darstellen. Die Reduzierung der Schleifenfläche ist oft ein dreidimensionales Problem. Daher ist es am besten, so viele Leiterbahnen wie möglich auf der obersten Lage der Leiterplatte zu belassen und alle Kreuzungen in der nächstgelegenen physikalischen Lage zur obersten Lage zu führen.
Unterschiede zwischen Aufwärts- und Abwärts-Schaltreglern
Abbildung 5 zeigt den integrierten Schaltkreis IDTP9020 für drahtloses Laden (dessen Markteinführung für 2012 geplant ist) mit einem Abwärts-Ausgangsregler mit einer Ausgangsleistung von 7,5 W.
Diese Schaltung enthält zwei Eingangs- und zwei Ausgangskondensatoren. Dadurch bleiben Gehäusegröße und Formfaktor klein, während die Kapazität erhöht wird. Der gesamte Schaltkreis befindet sich auf der obersten Lage, wobei die Cin-Kondensatoren sehr nahe am integrierten Schaltkreis und den breiten Metallverbindungen liegen. Die breiten Metallverbindungen tragen zur Wärmeableitung bei und weisen einen niedrigen Widerstand und eine geringe Induktivität auf. Die rot schattierten Bereiche (Abbildung 6) stellen die massiven Metallflächen auf der Oberfläche der fertigen Leiterplatte dar.
Die Schaltung wirkt beengt, weil sie es tatsächlich ist. Dieses Bauteil ist eine Komplettlösung für das Energiemanagement auf Systemebene (und weitere Funktionen). Dieser Artikel konzentriert sich auf einen einzelnen Block des integrierten Schaltkreises, den Boost5.
Es gibt mehrere Ausgangskondensatoren (vier sind abgebildet), da dieser Aufwärtsregler für den Betrieb eines 2,5-W-Class-D-Audioverstärkers ausgelegt ist. Diese Kondensatoren sind zunächst sehr nah am integrierten Schaltkreis montiert, gefolgt von der Induktivität und dem Eingangskondensator in unmittelbarer Nähe. Die Induktivität ist in diesem Fall näher positioniert, um zu verhindern, dass der LX-Schaltknoten mit der Masse des Eingangskondensators überlappt. Dadurch wird die Abschirmung zu und von anderen Reglern erhöht. Um das Design anderer, diesem direkt gegenüberliegender Schaltregler zu optimieren, wurden einige Kompromisse eingegangen.
Wie bereits erwähnt, empfiehlt es sich, die Länge des PGND-Rückleitungspfads des Eingangskondensators zu minimieren und die Induktivität anschließend nachgeschaltet zu platzieren. Wie hier gezeigt, sind jedoch kleine Abweichungen oft entscheidend für den Systembetrieb. Das bedeutet, dass die in diesem Artikel dargestellten Ideen zwar grundsätzlich richtig sind, es aber keine allgemeingültige Regel für alle Abwärts- und Aufwärtsregler gibt. Wenn Leiterplattenentwickler die physikalischen Pfade verstehen, die für den Betrieb notwendig sind, können sie jedoch die optimale Balance finden, um die Reglereffizienz zu steigern und Verluste zu reduzieren, die durch die Auswahl ungeeigneter Kondensatoren für den jeweiligen Schaltreglertyp entstehen.
Die optimale Balance zwischen Kosten, Größe und Leistung bei der Konstruktion und der Auswahl von Komponenten zu finden, ist immer eine Herausforderung. Doch durch die Anwendung solider technischer Richtlinien und ein tiefes Verständnis des Problems wird es einfacher, optimale Konstruktionen zu erstellen und ein Minimum an vertretbaren Nachteilen in Kauf zu nehmen.