La technologie récemment développée est un système intelligent de temporisation des moteurs (IMTS), un bloc de circuit dédié intégrable aux microcontrôleurs (MCU) des véhicules électriques (VE) et hybrides (VEH) de nouvelle génération. Ce système réalise les opérations de commande vectorielle (Note 1), essentielles au contrôle des moteurs de VE, en seulement 0,8 microseconde (µs), soit la vitesse la plus rapide au monde (Note 2). Ce temps de traitement est inférieur à un dixième de celui d'un logiciel d'exécution sur un processeur fonctionnant à la même fréquence. Cette technologie contribue à la réalisation de moteurs de VE de nouvelle génération à grande vitesse, offrant une excellente efficacité énergétique, et de systèmes d'onduleurs à commutation rapide pour leur alimentation.
De plus, ce circuit unique permet également d'assurer la sécurité fonctionnelle requise pour le domaine des transmissions automobiles.
Face aux exigences de plus en plus strictes en matière d'efficacité énergétique ces dernières années, les véhicules électriques (VE), les VE-8 et les véhicules hybrides rechargeables (VHR) représentent une part croissante du parc automobile total. Afin d'accroître l'autonomie de ces véhicules, il est nécessaire d'améliorer l'efficacité énergétique du système de gestion du moteur.
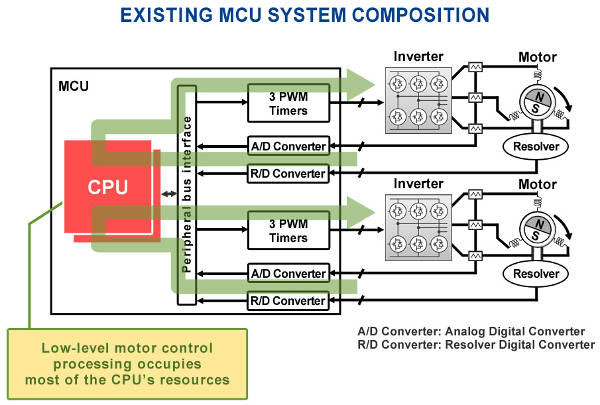 Pour ce faire, il est essentiel d'améliorer non seulement les performances mécaniques des moteurs, mais aussi celles des calculateurs électroniques (ECU) qui les pilotent. Les calculateurs compatibles avec les véhicules électriques (VE), hybrides (VEH) et hybrides rechargeables (PHEV) de nouvelle génération requièrent des fonctionnalités avancées et un logiciel de contrôle complexe, ce qui augmente considérablement la charge de traitement des microcontrôleurs (MCU) utilisés. Parallèlement, les MCU automobiles doivent minimiser la chaleur dégagée afin de garantir une fiabilité élevée dans des environnements à haute température. De ce fait, la fréquence de fonctionnement des circuits internes du MCU, notamment du ou des cœurs du processeur, doit rester relativement basse, ce qui limite les possibilités d'amélioration des performances.
Pour répondre à ces besoins, Renesas a implémenté l'IMTS, un bloc de circuit dédié aux processus statiques exigeant une grande réactivité, tels que l'acquisition de données de capteurs, le calcul des valeurs de commande à partir de ces données et leur transmission. L'IMTS est indépendant du processeur et capable de fonctionner de manière autonome, réduisant ainsi considérablement la charge du microcontrôleur de commande moteur. La capacité processeur libérée peut alors être allouée à des algorithmes de commande moteur avancés, conçus pour améliorer l'efficacité énergétique des véhicules électriques, hybrides et hybrides rechargeables de nouvelle génération.
Principales caractéristiques de la nouvelle technologie de circuit de commande moteur dédié :
1) Développement d'un bloc de circuit dédié à la commande de moteurs statiques et d'une technologie de circuit permettant un fonctionnement autonome.
La commande moteur nécessite une série d'étapes de traitement statiques impliquant des opérations de commande vectorielle. Durant chaque période de commande, les valeurs du courant et de l'angle du moteur sont acquises par le circuit de temporisation interne du microcontrôleur, et ces valeurs déterminent les paramètres de commande pour la période suivante. Le signal PWM résultant (Note 3) est ensuite généré à partir de ces paramètres. Lorsque plusieurs types de commandes moteur fonctionnent simultanément, la charge de traitement peut consommer jusqu'à environ 90 % de la capacité du processeur (Note 4) d'un microcontrôleur automobile Renesas 40 nm 320 MHz. Le nouveau circuit IMTS est un bloc dédié à ces opérations de commande vectorielle gourmandes en ressources. Il est étroitement intégré à un circuit de temporisation dédié à la commande moteur, ce qui permet au système de réaliser la séquence de traitement effectuée durant chaque période de commande, gérée par le circuit de temporisation, depuis l'acquisition des valeurs de courant et d'angle jusqu'à la génération du signal PWM, de manière autonome et indépendante du processeur.
Cela signifie que toute la charge du processeur auparavant requise pour le traitement ci-dessus est éliminée, et que la capacité du processeur ainsi libérée peut être allouée à un logiciel contenant des algorithmes de contrôle avancés conçus pour accroître l'efficacité énergétique.
En intégrant un circuit dédié au traitement des opérations de commande vectorielle, l'IMTS réduit le temps de traitement à 0,8 µs, soit moins d'un dixième du temps requis par une implémentation logicielle sur processeur. Les performances de cette nouvelle technologie sont suffisantes pour répondre aux exigences de la commande d'onduleurs à découpage haute vitesse (exemple : fréquence de commutation de 100 kHz, période de commande de 10 µs) utilisant des composants de puissance fabriqués à partir de matériaux innovants tels que le carbure de silicium (SiC), qui représentent une avancée majeure pour la prochaine génération de systèmes de commande de moteurs de véhicules électriques.
2) Développement d'une technologie de circuit assurant la sécurité fonctionnelle requise pour le contrôle de l'alimentation.
Le système de commande de transmission doit garantir la sécurité fonctionnelle afin que, en cas de défaillance d'un composant, le système la détecte et bascule automatiquement vers un état sûr. Généralement, cette sécurité est assurée par l'utilisation de deux microcontrôleurs pour garantir la redondance du système, ou par l'utilisation d'un seul microcontrôleur doté de circuits internes redondants, ce qui peut engendrer un coût relativement élevé.
La technologie développée utilise un microcontrôleur (MCU) doté de deux processeurs (CPU) fonctionnant en mode synchrone, qui surveillent en permanence le fonctionnement interne du circuit IMTS. Cette approche permet de réduire les coûts tout en garantissant une commande à haute vitesse et une sécurité fonctionnelle. La sécurité fonctionnelle sollicite le processeur, mais en pratique, on estime qu'elle ne représente que 2,4 % (Note 5) de sa capacité de traitement totale.
3) Développement d'une technologie de circuit pour la correction flexible des erreurs des signaux de capteurs externes.
Pour fabriquer un microcontrôleur de haute précision offrant un traitement opérationnel d'une grande exactitude, l'acquisition de valeurs de signaux de capteurs d'une grande précision est essentielle. Cependant, des erreurs provenant de diverses sources, telles que le positionnement des capteurs, sont inévitables. Le système IMTS développé possède une configuration permettant la correction d'erreurs en temps réel grâce à un logiciel développé par l'utilisateur. De plus, l'IMTS effectue ce traitement de manière autonome, ce qui évite de surcharger le processeur. Les valeurs de signaux de capteurs corrigées sont utilisées pour la commande du moteur, ce qui se traduit par un traitement opérationnel plus précis et une efficacité énergétique accrue lors du fonctionnement du moteur.
Renesas teste un prototype de microcontrôleur 40 nm avec mémoire flash intégrée et intégrant de nouvelles technologies. Ce prototype est testé sur un système de commande de moteur réel afin de confirmer son fonctionnement en conditions réelles. Renesas ambitionne de contribuer au développement de systèmes d'ECU plus économes en énergie pour véhicules électriques, hybrides et hybrides rechargeables grâce à cette technologie de circuit de commande moteur dédiée.
Note 1 : Les opérations de commande vectorielle sont un type de traitement de base largement utilisé dans la commande de moteurs. Elles utilisent des calculs complexes, notamment des fonctions trigonométriques, pour la conversion de coordonnées afin de générer des signaux continus qui se rapprochent davantage des valeurs de commande souhaitées.
Note 2 : Données du 7 février 2017, d'après une étude de Renesas.
Note 3 : PWM signifie modulation de largeur d'impulsion ; il s'agit du type de signaux impulsionnels utilisés pour piloter un dispositif d'alimentation externe à l'aide d'un microcontrôleur.
Note 4 : Les systèmes de nouvelle génération devraient nécessiter une période de commande du temporisateur moteur de 12,5 µs. La valeur calculée de la charge du processeur suppose que deux opérations de commande moteur (par exemple, pour les moteurs entraînant les roues avant et arrière) se produisent simultanément pendant chaque période de commande.
Note 5 : La valeur calculée de la charge du processeur suppose un cas d'utilisation dans lequel des défauts sont détectés pendant la durée d'une rotation complète lorsque le moteur tourne à une vitesse de 100 000 tr/min.