




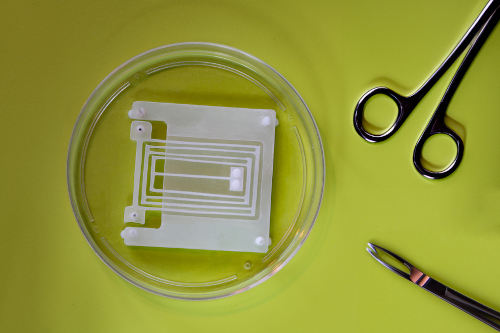
Des ingénieurs du MIT ont mis au point un dispositif en forme de ressort pouvant servir de module squelettique de base pour presque tous les robots musclés. Ce nouveau ressort, ou « fléchisseur », est conçu pour optimiser l'amplitude des mouvements des muscles auxquels il est rattaché. À l'instar d'une presse à cuisses avec une charge adaptée, ce dispositif maximise l'amplitude des mouvements naturels du muscle.
Les chercheurs ont découvert que lorsqu'ils fixaient un anneau de tissu musculaire au dispositif, semblable à un élastique tendu autour de deux pôles, le muscle tirait de manière fiable et répétée sur le ressort, l'étirant cinq fois plus que les modèles de dispositifs précédents.
L'équipe considère cette conception flexible comme un nouvel élément de base pouvant être combiné à d'autres structures flexibles pour construire n'importe quelle configuration de squelettes artificiels. Les ingénieurs peuvent ensuite doter ces squelettes de tissu musculaire pour assurer leurs mouvements.
« Ces pompes sont comme un squelette qui peut désormais servir à convertir la force musculaire en de multiples degrés de liberté de mouvement de façon très prévisible », explique Ritu Raman, professeure titulaire de la chaire Brit et Alex d'Arbeloff de développement professionnel en conception technique au MIT. « Nous offrons aux roboticiens de nouvelles règles pour construire des robots puissants, précis et actionnés par la force musculaire, capables de réaliser des choses intéressantes. ».
Raman et ses collègues présentent les détails de cette nouvelle conception de flexion dans un article paru dans la revue Advanced Intelligent Systems. Parmi les co-auteurs de l'étude au MIT figurent Naomi Lynch (12), SM (23), l'étudiante de premier cycle Tara Sheehan, les étudiants de deuxième cycle Nicolas Castro, Laura Rosado et Brandon Rios, ainsi que le professeur de génie mécanique Martin Culpepper.
Déchirure musculaire
Laissé seul dans une boîte de Petri dans des conditions favorables, le tissu musculaire se contracte de lui-même, mais dans des directions qui ne sont ni entièrement prévisibles ni très utiles.
« Si le muscle n'est soumis à rien, il bougera beaucoup, mais avec une énorme variabilité, il ne fera donc que s'agiter dans le liquide», explique Raman.
Pour qu'un muscle fonctionne comme un actionneur mécanique, les ingénieurs fixent généralement une bande de tissu musculaire entre deux petits supports flexibles. Lorsque la bande musculaire se contracte naturellement, elle peut courber les supports et les rapprocher, produisant un mouvement qui, idéalement, actionnerait une partie du squelette d'un robot. Cependant, dans ces conceptions, les muscles n'ont produit qu'un mouvement limité, principalement en raison de la grande variabilité du contact des tissus avec les supports. Selon leur position sur les supports et la partie de la surface musculaire en contact avec le support, les muscles peuvent réussir à rapprocher les supports, mais parfois ils peuvent osciller de manière incontrôlée.
L'équipe de Raman cherchait à concevoir un squelette qui concentrerait et maximiserait les contractions d'un muscle, indépendamment de son emplacement exact sur le squelette, afin de générer un mouvement maximal de manière prévisible et fiable.
« La question est la suivante : comment concevoir un squelette qui utilise le plus efficacement possible la force générée par les muscles ? », déclare Raman.
Les chercheurs ont d'abord examiné les multiples directions dans lesquelles un muscle peut se mouvoir naturellement. Ils ont supposé que si un muscle doit tirer deux poteaux dans une certaine direction, ces poteaux doivent être reliés à un ressort qui ne leur permet de se déplacer que dans cette direction lorsqu'ils sont tirés.
« Nous avons besoin d'un dispositif très souple et flexible dans une direction et très rigide dans toutes les autres, afin que, lorsqu'un muscle se contracte, toute cette force soit efficacement convertie en mouvement dans une seule direction », explique Raman.
flexion douce
Raman a découvert nombre de ces dispositifs dans le laboratoire du professeur Martin Culpepper. L'équipe de Culpepper au MIT est spécialisée dans la conception et la fabrication d'éléments mécaniques, tels que des actionneurs miniatures, des roulements et autres mécanismes, pouvant être intégrés à des machines et des systèmes pour permettre des mouvements, des mesures et des contrôles ultra-précis dans une grande variété d'applications. Parmi les éléments usinés avec précision par l'équipe figurent des flexions, des dispositifs semblables à des ressorts, souvent fabriqués à partir de poutres parallèles, capables de se plier et de s'étirer avec une précision nanométrique.
« La rigidité du ressort peut être modifiée en fonction de l'épaisseur et de l'espacement des poutres», explique Raman.
Ella et Culpepper ont collaboré pour concevoir une barre de pompes sur mesure, dont la configuration et la rigidité permettent une contraction musculaire naturelle et un étirement complet du ressort. L'équipe a conçu la configuration et les dimensions de l'appareil à partir de nombreux calculs visant à établir un lien entre les forces naturelles d'un muscle et la rigidité et l'amplitude de mouvement d'une barre de pompes.
Le dispositif qu'ils ont finalement conçu présente une rigidité 100 fois inférieure à celle du tissu musculaire. Il ressemble à une structure miniature en accordéon, dont les coins sont fixés à une base par un petit pilier, lequel est placé près d'un pilier voisin emboîté dans la base. Raman a ensuite enroulé une bande musculaire autour des deux piliers d'angle (l'équipe a fabriqué ces bandes à partir de fibres musculaires vivantes cultivées à partir de cellules de souris) et a mesuré le déplacement des piliers lors de la contraction de la bande musculaire.
L'équipe a découvert que la configuration flexible permettait à la bande musculaire de se contracter principalement dans la direction située entre les deux piliers. Cette contraction concentrée permettait au muscle de rapprocher considérablement les piliers — cinq fois plus — que les conceptions d'actionneurs musculaires précédentes.
« Le squelette des fléchisseurs est conçu pour être très souple dans une direction et très rigide dans les autres », explique Raman. « Lorsque le muscle se contracte, toute la force est convertie en mouvement dans cette direction. C'est un gain considérable. ».
L'équipe a découvert qu'elle pouvait utiliser le dispositif pour mesurer avec précision les performances et l'endurance musculaires. En faisant varier la fréquence des contractions musculaires (par exemple, en stimulant les bandes pour qu'elles se contractent une fois par seconde ou quatre fois par seconde), elle a observé que les muscles « fatiguaient » aux fréquences plus élevées et ne produisaient pas autant de traction.
« Cette plateforme nous permet d’observer la rapidité avec laquelle nos muscles se fatiguent et comment nous pouvons les entraîner à produire des réponses de haute résistance », explique Raman.
Les chercheurs adaptent et combinent différentes flexions pour construire des robots précis, articulés et fiables, alimentés par des muscles naturels.
« Parmi les robots que nous cherchons à concevoir, il y a par exemple un robot chirurgical capable de réaliser des interventions mini-invasives à l'intérieur du corps », explique Raman. « Techniquement, les muscles peuvent propulser des robots de toutes tailles, mais nous sommes particulièrement enthousiastes à l'idée de construire de petits robots, car c'est là que les actionneurs biologiques excellent en termes de force, d'efficacité et d'adaptabilité. »
###
Écrit par Jennifer Chu, MIT News













