Un composant fondamental des robots humanoïdes est l'actionneur, responsable de leurs mouvements physiques. Il leur permet de marcher, de soulever des objets, de manipuler des outils et d'interagir avec leur environnement. Avec un taux de croissance annuel composé (TCAC) projeté de 47 % pour les ventes d'unités humanoïdes au cours de la prochaine décennie, de nouvelles opportunités s'offrent aux fabricants de matériaux et aux fournisseurs de composants pour intégrer la chaîne d'approvisionnement de ce marché en pleine expansion.
État actuel des actionneurs pour humanoïdes :
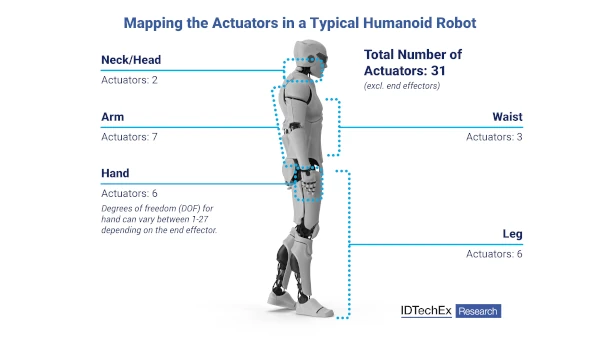
les actionneurs peuvent être linéaires ou rotatifs et utiliser une énergie pneumatique, électrique ou hydraulique pour générer le mouvement. Les actionneurs électriques sont les plus répandus parmi les robots humanoïdes actuels. Selon l'analyse d'IDTechEx portant sur plus de 50 robots et prototypes humanoïdes, un robot humanoïde possède généralement 31 actionneurs (sans compter les effecteurs terminaux tels que les pinces ou les mains articulées), ce qui détermine les degrés de liberté (DDL) autour des articulations du squelette humanoïde. Les actionneurs varient également en fonction des exigences de chaque articulation. Par exemple, les poignets et les chevilles utilisent généralement des actionneurs plus petits, tandis que les articulations portantes, comme les hanches et les genoux, nécessitent des actionneurs plus grands et plus robustes.
Selon une analyse d'IDTechEx, environ 56 % du poids d'un humanoïde provient uniquement de ses actionneurs. Ces systèmes utilisent des matériaux rigides et très résistants, tels que des alliages métalliques (acier, aluminium, etc.), pour leurs principaux composants structurels. De plus, les aimants permanents à base de terres rares (REPM), comme le NdFeB, sont essentiels pour les moteurs d'actionneurs des robots humanoïdes, car ils offrent une densité de couple et une densité de puissance élevées, ainsi que des courbes de couple plus régulières. Le rapport d'IDTechEx, « Matériaux pour robots humanoïdes : technologies, acteurs et prévisions », fournit des informations détaillées sur les exigences en matière de matériaux et décrit les défis auxquels sont confrontés les actionneurs, avec des prévisions de la demande sur 10 ans pour les matériaux clés, notamment les métaux et les aimants permanents à base de terres rares.
Les actionneurs souples ont-ils un avenir ?
Les actionneurs rigides sont particulièrement adaptés aux mouvements et charges de forte intensité exigeant une grande précision, ce qui est souvent le cas pour les articulations des robots humanoïdes. Cependant, ils présentent des limitations, notamment une faible adaptabilité aux environnements non structurés, une absorption des chocs qui les rend vulnérables aux impacts, à l'usure mécanique et à la fatigue. De plus, ces systèmes utilisent des matériaux lourds tels que l'acier (principalement) et les alliages d'aluminium, ce qui augmente le poids et l'encombrement du robot humanoïde et réduit en fin de compte sa mobilité et l'autonomie de sa batterie.
Comparés aux actionneurs rigides, les actionneurs souples, à base de matériaux « souples » (et non de métaux), permettent aux actionneurs d'avoir des fonctions biomimétiques et de se comporter comme des muscles artificiels. Parmi les matériaux typiquement utilisés pour les actionneurs souples, on trouve les polymères électroactifs, les alliages à mémoire de forme et les matériaux piézoélectriques. Ces matériaux réagissent à une stimulation externe (par exemple, courant, tension, température, pression, champ magnétique, etc.) pour générer un mouvement.
Cependant, ces technologies sont encore en développement et présentent plusieurs défis à relever.
Bien que la grande majorité des humanoïdes actuels utilisent des actionneurs rigides — et IDTechEx estime que ces derniers resteront prédominants —, les actionneurs souples pourraient jouer un rôle à l'avenir (par exemple, dans des conceptions hybrides), notamment dans les domaines où la fluidité des mouvements est primordiale, tandis que les actionneurs rigides seraient réservés aux zones soumises à de fortes contraintes.
Perspectives :
Actuellement, l'industrie des humanoïdes se concentre sur la standardisation des composants, l'optimisation des conceptions pour faciliter la fabrication et la mise en place de chaînes d'approvisionnement. Cette tendance favorise également l'émergence de collaborations entre les fabricants d'équipements d'origine (OEM) pour humanoïdes et les fournisseurs d'actionneurs traditionnellement issus du secteur automobile, afin de tirer parti de l'expertise et des chaînes d'approvisionnement existantes. La réduction du poids sans compromettre l'intégrité structurelle constitue également un défi majeur pour les actionneurs humanoïdes. À long terme, les innovations en matière de matériaux seront essentielles au développement de la prochaine génération de matériel humanoïde, capable de relever les défis posés par les technologies de pointe actuelles.
À ce stade crucial du marché de la robotique humanoïde, le rapport d'IDTechEx, « Matériaux pour robots humanoïdes : technologies, acteurs et prévisions », apporte un éclairage essentiel sur le marché et ses tendances, en mettant en lumière les principales opportunités émergentes pour les fournisseurs de matériaux et de composants. Ce rapport propose une analyse approfondie des besoins en matériaux et des feuilles de route, des défis et des points de blocage, ainsi qu'une vue d'ensemble des chaînes d'approvisionnement et des acteurs du secteur pour les principaux composants des robots humanoïdes, notamment les actionneurs, les éléments structurels (châssis, boîtiers, panneaux et revêtements), la gestion thermique et les capteurs tactiles. Il fournit également des prévisions de la demande sur 10 ans, segmentées par type de matériau, incluant les alliages métalliques (acier, aluminium et magnésium), les aimants permanents aux terres rares, les plastiques techniques (PEEK, PC-ABS, etc.) et bien d'autres.





- Détails
- Catégorie : Technologie
Actionneurs pour robots humanoïdes : tendances et perspectives jusqu'en 2036
Le secteur de la robotique humanoïde passe du développement de prototypes et des démonstrations à des projets pilotes structurés et à une commercialisation précoce. Le nouveau rapport d'IDTechEx, « Matériaux pour la robotique humanoïde 2026-2036 : Technologies, acteurs et prévisions », prévoit que 2026 et 2027 seront des années charnières dans cette transition, avec le passage progressif des acteurs des essais pilotes à la production et aux lancements à petite échelle.






Magazine imprimé

Prix de l'abonnement annuel :
Papier : 150,00 € (TVA incluse)
Vous recevrez les 10 éditions publiées chaque année.
réseaux sociaux
Actualités populaires en électronique







📱 Pour installer l'application :
appuyez sur Partager → Ajouter à l'écran d'accueil
appuyez sur Partager → Ajouter à l'écran d'accueil
Magazine espagnol d'électronique. Publié depuis plus de 25 ans.
Espagne - Madrid - Tous droits réservés © Convertronic Professional Spanish Electronics Magazine.