




Mais si l'on parvient à les rendre plus rapides et plus agiles, les drones pourraient être utilisés dans des opérations urgentes en dehors des circuits automobiles, par exemple pour rechercher des survivants lors d'une catastrophe naturelle.
Des ingénieurs aérospatiaux du MIT ont mis au point un algorithme permettant aux drones de trouver le chemin le plus rapide pour contourner les obstacles sans s'écraser. Ce nouvel algorithme combine des simulations d'un drone parcourant un circuit d'obstacles virtuel avec des données issues d'expériences réalisées avec un drone réel effectuant le même parcours dans l'espace physique.
Les chercheurs ont découvert qu'un drone entraîné avec leur algorithme parcourait un parcours d'obstacles simple jusqu'à 20 % plus rapidement qu'un drone entraîné avec des algorithmes de planification classiques. Fait intéressant, le nouvel algorithme ne maintenait pas systématiquement le drone en tête tout au long du parcours. Dans certains cas, il choisissait de ralentir le drone pour aborder un virage délicat, ou d'économiser son énergie pour accélérer et finalement dépasser son rival.
« À haute vitesse, l'aérodynamique complexe est difficile à simuler. Nous avons donc recours à des expériences en conditions réelles pour combler ces lacunes et découvrir, par exemple, qu'il peut être préférable de ralentir d'abord pour accélérer ensuite », explique Ezra Tal, doctorant au département d'aéronautique et d'astronautique du MIT. « C'est cette approche globale qui nous permet d'optimiser la trajectoire globale. ».
« Ces algorithmes constituent une avancée majeure pour permettre aux futurs drones de naviguer très rapidement dans des environnements complexes », ajoute Sertac Karaman, professeur associé d'aéronautique et d'astronautique et directeur du Laboratoire des systèmes d'information et de décision du MIT. « Nous espérons repousser les limites de leurs capacités afin qu'ils puissent se déplacer aussi vite que leurs limites physiques le permettent. ».
Tal, Karaman et Gilhyun Ryou, étudiant diplômé du MIT, ont publié leurs résultats dans l'International Journal of Robotics Research.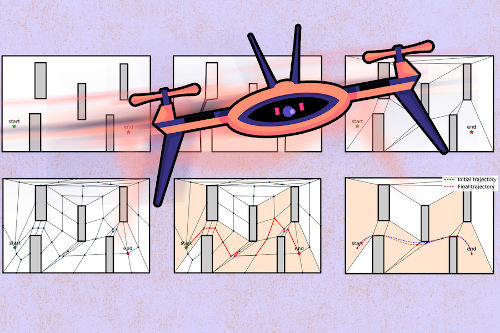
Effets rapides
Entraîner des drones à contourner des obstacles est relativement simple s'ils volent lentement. En effet, les effets aérodynamiques, comme la traînée, sont généralement négligeables à basse vitesse et peuvent être ignorés dans toute modélisation du comportement d'un drone. En revanche, à haute vitesse, ces effets sont beaucoup plus marqués et il devient bien plus difficile de prédire le comportement des appareils.
« En vol rapide, il est difficile d’estimer sa position », explique Ryou. « Il peut y avoir des retards dans l’envoi d’un signal à un moteur, ou une chute de tension soudaine susceptible d’entraîner d’autres problèmes dynamiques. Ces effets ne peuvent être modélisés par les méthodes de planification traditionnelles. ».
Pour comprendre comment l'aérodynamique à grande vitesse affecte les drones en vol, les chercheurs doivent mener de nombreuses expériences en laboratoire, en plaçant les drones à différentes vitesses et trajectoires pour voir lesquels volent vite sans s'écraser – un processus d'entraînement coûteux qui se solde souvent par des accidents.
À l'inverse, l'équipe du MIT a développé un algorithme de planification de vol à grande vitesse qui combine simulations et expériences, minimisant ainsi le nombre d'expériences nécessaires pour identifier des trajectoires de vol rapides et sûres.
Les chercheurs ont commencé par élaborer un modèle de planification de vol basé sur la physique, afin de simuler le comportement probable d'un drone survolant un parcours d'obstacles virtuel. Ils ont simulé des milliers de scénarios de course, chacun avec une trajectoire et une vitesse différentes. Ils ont ensuite déterminé la faisabilité (sécurité) ou l'impossibilité (risque de crash) de chaque scénario. À partir de ce graphique, ils ont pu rapidement sélectionner les scénarios, ou trajectoires, les plus prometteurs pour les tester en laboratoire.
« Nous pouvons réaliser cette simulation à faible fidélité rapidement et à moindre coût afin d'identifier des trajectoires intéressantes, potentiellement rapides et réalisables. Nous testons ensuite ces trajectoires lors d'expériences pour déterminer lesquelles sont réellement réalisables », explique Tal. « Au final, nous convergeons vers la trajectoire optimale qui nous offre le temps de vol le plus court possible. ».
Passer lentement à aller vite
Pour illustrer leur nouvelle approche, les chercheurs ont simulé le vol d'un drone sur un parcours simple comportant cinq grands obstacles carrés disposés en quinconce. Ils ont reproduit cette configuration dans un espace d'entraînement physique et programmé un drone pour qu'il effectue le parcours aux vitesses et trajectoires préalablement définies dans leurs simulations. Ils ont également exécuté le même parcours avec un drone entraîné à l'aide d'un algorithme plus classique, ne faisant pas appel à des expériences dans sa planification.
Globalement, le drone entraîné avec le nouvel algorithme a remporté toutes les courses, bouclant le parcours plus rapidement que le drone entraîné de manière conventionnelle. Dans certains cas, le drone vainqueur a terminé le parcours 20 % plus vite que son concurrent, malgré une trajectoire initiale plus lente, par exemple en prenant un peu plus de temps pour négocier un virage. Le drone entraîné de manière conventionnelle n'a pas effectué ces ajustements subtils, probablement parce que ses trajectoires, basées uniquement sur des simulations, ne pouvaient pas pleinement prendre en compte les effets aérodynamiques mis en évidence par les expériences menées par l'équipe sur le terrain.
Les chercheurs prévoient de mener davantage d'expériences, à des vitesses plus élevées et dans des environnements plus complexes, afin d'améliorer encore leur algorithme. Ils pourraient également intégrer des données de vol provenant de pilotes humains qui pilotent les drones à distance ; leurs décisions et manœuvres pourraient contribuer à définir des plans de vol encore plus rapides et plus réalisables.
« Si un pilote humain ralentit ou accélère, cela pourrait influencer le comportement de notre algorithme », explique Tal. « Nous pouvons aussi utiliser la trajectoire du pilote comme point de départ et l'améliorer, afin d'identifier les erreurs humaines que notre algorithme peut corriger pour voler plus vite. » Ce sont là quelques-unes des pistes que nous explorons pour l'avenir.
Cette enquête a été financée en partie par l'Office of Naval Research.
###
Article rédigé par Jennifer Chu, du service de presse du MIT













