





Cette technologie a été implémentée avec succès dans un prototype fonctionnel. Ce prototype innovant intègre plusieurs pixels magnétométriques 3D, utilisant la technologie Triaxis® de Melexis, éprouvée dans l'industrie. Le capteur est associé à un aimant noyé dans un matériau élastomère. Ceci crée une interface de contact souple, imitant les propriétés de la peau humaine. Ce dispositif offre une haute sensibilité, permettant de détecter même de faibles forces.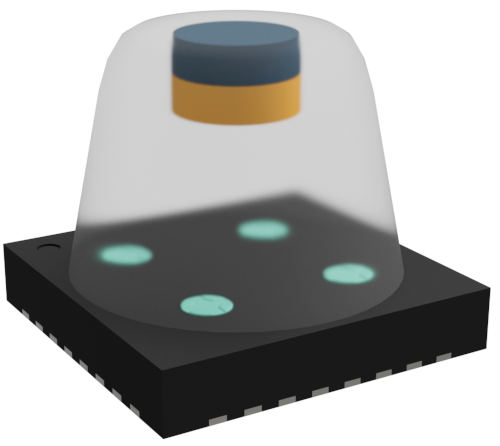
La résolution de force atteinte est de 2,7 mN, suffisante pour détecter une variation de poids d'une fraction de gramme (environ 0,3 gramme). Le prototype Tactaxis est très compact (5 mm x 5 mm x 5 mm) et donc adapté aux espaces restreints. L'approche gradiométrique rend le capteur insensible aux champs magnétiques parasites, évitant ainsi les erreurs de mesure potentielles. De plus, il est suffisamment robuste pour résister aux conditions difficiles (variations de température, etc.). Contrairement aux capteurs tactiles optiques concurrents, Tactaxis est entièrement intégré, permettant la production en grande série de capteurs étalonnés en usine. Ce procédé de fabrication de semi-conducteurs offre des avantages significatifs en termes de coût et de fiabilité.
« Les robots ont besoin du toucher pour manipuler des objets fragiles. Pour ce type d'applications, nous avons développé un capteur magnétique innovant qui permet une mesure précise de la force de contact tout en restant robuste face aux perturbations », explique Gaël Close, directeur mondial de l'innovation chez Melexis. « En exploitant les capacités de notre technologie de capteur magnétique Triaxis®, nous avons franchi une étape importante dans le domaine des capteurs tactiles pour robots, en proposant une solution de détection multiaxes robuste et compétitive. ».
Nous utiliserons désormais le prototype Tactaxis comme base pour nos futurs développements. L'IEEE (Institute of Electrical and Electronics Engineers) a publié un livre blanc détaillant le prototype de capteur de force magnétique 3D Melexis : T. Le Signor, N. Dupré et G. Close, « A gradiometric magnetic force sensor immune to stray magnetic fields for robotic hands and pincers », IEEE Robotics and Automation Letters, janvier 2022. https://dx.doi.org/10.1109/LRA.2022.3146507








