Selezione dell'induttore:
questo articolo tratta dei regolatori che operano con correnti di uscita piuttosto elevate in modalità di modulazione a larghezza di impulso (PWM) a frequenza fissa. Si presume che non richiedano alcuna commutazione con cicli di lavoro del 100% per alimentare il carico. L'articolo non approfondisce dettagli quali limiti di corrente in ingresso, protezione da cortocircuito in uscita e altre caratteristiche di progettazione che prolungano la durata del prodotto, come la protezione termica. L'articolo descrive i percorsi di instradamento per corrente alternata (CA) e corrente continua (CC), nonché l'ottimizzazione dell'instradamento per la massima efficienza. Dopo aver spiegato le tecniche di instradamento e le ragioni delle diverse configurazioni di montaggio e instradamento, l'articolo discute le differenze tra le due configurazioni. Questo dovrebbe aiutare i progettisti a realizzare regolatori più efficienti.
Un tipico regolatore switching è costituito da un condensatore di ingresso con una capacità compresa tra circa 10 e 22 mF; un condensatore di uscita, solitamente con un intervallo di capacità simile; e un induttore la cui induttanza varia proporzionalmente alla capacità di uscita e alla frequenza di commutazione. Frequenze di commutazione più elevate consentono l'utilizzo di induttori con valori di induttanza inferiori, riducendo le dimensioni dell'induttore ma aumentando la necessità di mantenere dimensioni compatte. I fattori da considerare nella scelta di un induttore per il regolatore includono la corrente di saturazione, la risposta termica, i vincoli di spazio e l'induttanza raccomandata a temperatura ambiente. Un induttore con una corrente di saturazione del 30% è in genere richiesto quando si opera con un carico CC superiore al doppio del valore previsto. Ridurre la percentuale di errore o aumentare la corrente di saturazione può migliorare l'efficienza oltre quanto strettamente necessario, ma ciò tende ad avvenire a scapito dello spazio disponibile.
Un altro fattore chiave nella scelta di un induttore è la conoscenza della sua frequenza di auto-risonanza, necessaria per fornire la capacità di uscita indispensabile a mantenere la frequenza di risonanza del filtro di uscita almeno 10 Hz al di sotto della frequenza di auto-risonanza dell'induttore. La frequenza di auto-risonanza dell'induttore è un valore che si trova spesso nelle schede tecniche degli induttori ed è inclusa nel modello fornito dal produttore. L'induttanza varia con la corrente e la temperatura dell'induttore, mentre la capacità tra le bobine – causa dell'auto-risonanza – varia con la tensione, la frequenza e la temperatura dell'induttore. Tutto ciò può sembrare un ciclo infinito di variazioni; pertanto, questo articolo presuppone che il sistema si sia stabilizzato e funzioni in condizioni stabili. Le seguenti formule sono utili da considerare nella scelta di un induttore. Questo articolo presuppone che il progettista abbia selezionato un valore di induttore adeguato al progetto del regolatore e che il produttore dei regolatori step-down o step-up abbia indicato tale valore nella propria scheda tecnica.

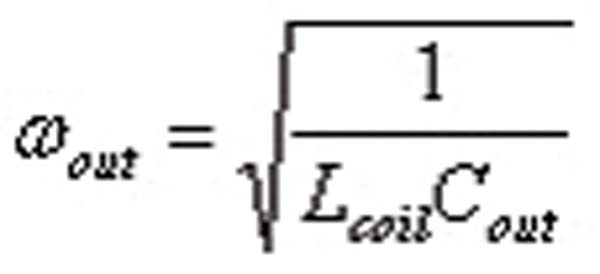 Selezione del condensatore:
Il condensatore deve avere un tipo dielettrico con una temperatura nominale minima pari alla temperatura ambiente minima e massima di esercizio specificata per il circuito integrato. Inoltre, la tensione nominale deve essere 1,5 volte (o superiore) alla tensione prevista al nodo. Il vantaggio di temperature e tensioni più elevate è una capacità più stabile in tutte le condizioni operative. All'aumentare della tensione, la capacità diminuisce; alla tensione specificata, la capacità prevista è al suo minimo. Questo è un buon valore da utilizzare per garantire che la frequenza dell'angolo di loop non si avvicini alla frequenza di auto-risonanza dell'induttore. L'utilizzo dei valori raccomandati dal produttore dovrebbe fornire le migliori prestazioni, il che significa che induttori con correnti nominali più elevate e condensatori con tensioni nominali più elevate sono un modo semplice per ottenere il massimo dai regolatori. Il principale vantaggio della selezione di componenti con specifiche di temperatura più elevate è che forniscono una capacità termica più stabile, tolleranze più strette e resistenze serie equivalenti (ESR) inferiori.
Somiglianze tra regolatori switching Boost e Buck:
Oltre ai condensatori e agli induttori di ingresso e uscita, i due tipi di regolatori integrati condividono un'altra somiglianza (a volte fraintesa): la pratica standard di minimizzare la spaziatura dei componenti e la lunghezza delle tracce. Ciò che spesso viene trascurato, se non esplicitamente dichiarato, è il motivo della sottile differenza nella progettazione ottimale tra i due tipi di regolatori. Questa differenza può comportare prestazioni inferiori alle aspettative a causa delle caratteristiche fisiche e operative sottostanti. Queste differenze devono essere prese in considerazione durante l'assemblaggio dei componenti.
 Percorsi di corrente del regolatore Buck
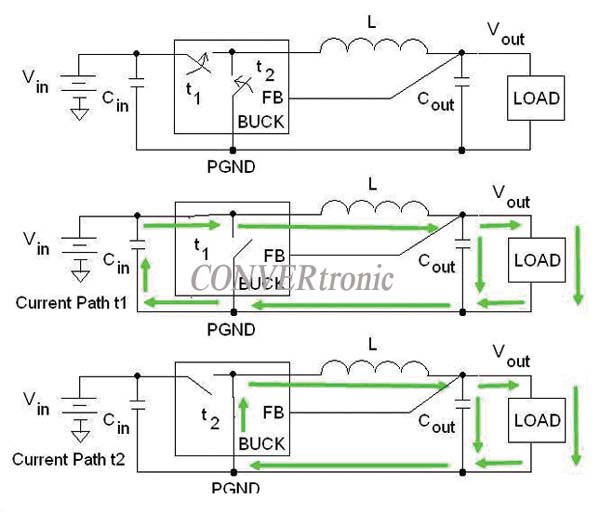
Come mostrato nello schema in Figura 3, nel primo intervallo di tempo (t1), la corrente fluisce da Cin all'induttore, passando attraverso l'interruttore di ingresso. Nell'induttore, la corrente si divide tra Cout e il carico (LOAD) per poi ricongiungersi e tornare a Cin. Quindi, nel secondo intervallo di tempo (t2), la corrente proveniente da Cout e dal carico ritorna all'induttore, passando attraverso l'interruttore del circuito integrato, e infine ritorna a Cout e al carico. Considerando questi percorsi e analizzando le similitudini tra t1 e t2, l'unica differenza si osserva a sinistra: la corrente che passa attraverso Cin e l'utilizzo dell'interruttore secondario. Pertanto, la progettazione ottimale del regolatore buck si concentrerà, in termini di assemblaggio e instradamento, sulla minimizzazione della lunghezza e sulla massimizzazione della larghezza delle connessioni tra il condensatore di ingresso e la tensione di ingresso (Vin) del circuito integrato e i pin PGND. Qualsiasi corrente che fluisce attraverso il percorso Cin, nel caso di t2, sarà energia persa e restituita alla sorgente. Più lunga è la traccia, maggiore sarà l'energia contenuta nel metallo; pertanto, la lunghezza aggiuntiva di questa traccia influirà direttamente sull'efficienza complessiva.
La successiva ottimizzazione dovrebbe prevedere di avvicinare il più possibile il lato di massa (GND) di Cout alla connessione di massa dell'alimentazione (PGND). L'induttore dovrebbe ora essere posizionato per ultimo, poiché i due via sono collegati direttamente in serie con l'induttore principale. L'induttanza dell'induttore eliminerà con ogni probabilità qualsiasi induttanza parassita aggiunta dalle tracce, supponendo che l'induttore sia posizionato vicino al circuito integrato. Il nodo di uscita dovrebbe essere instradato direttamente dalla parte superiore della connessione Cout e FB, e il ritorno dovrebbe andare direttamente alla parte inferiore del condensatore Cout. Tutte le correnti CA a commutazione rapida vengono quindi dirette al DUT e la corrente CC viene correttamente instradata da e verso il carico. Infine, il nodo PGND dovrebbe essere collegato al simbolo GND. Questa connessione non dovrebbe essere eccessivamente lunga, ma dovrebbe essere sufficiente a trasportare la corrente di soft-start. Il suo scopo principale è quello di mantenere le connessioni di massa allo stesso potenziale.

Percorsi di corrente del regolatore boost
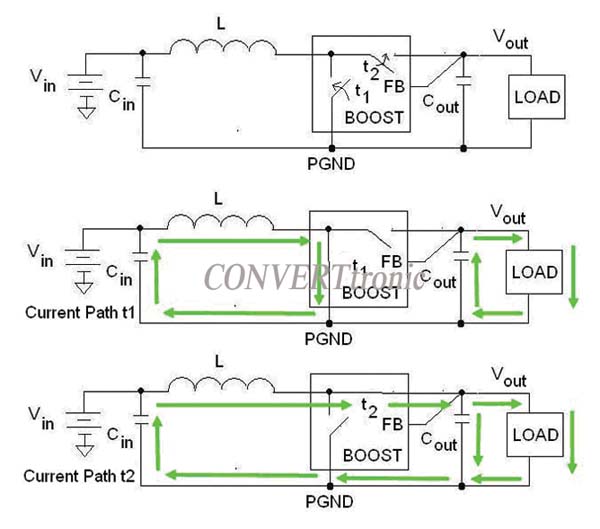
La Figura 4 mostra l'architettura dei regolatori boost più comuni, con i percorsi di corrente elevata evidenziati e segnalati per le due principali condizioni operative basate sul tempo.
Osservando la Figura 4, se consideriamo i tempi t1 e t2, dovrebbe essere chiaro che, ancora una volta, una sezione del percorso della corrente è stata sottratta all'uso da un intervallo di tempo all'altro. L'area dell'anello di commutazione ora coinvolge il condensatore di uscita e il circuito integrato. In questo caso, il posizionamento e la progettazione dovrebbero dare priorità ai collegamenti del condensatore Cout al circuito integrato, e quindi il nodo PGND del condensatore Cin dovrebbe essere il più vicino possibile al pin PGND del circuito integrato. Anche in questo caso, l'induttore può essere montato per ultimo. Successivamente, sarebbe consigliabile collegare il nodo di feedback vicino al carico o sopra il condensatore di uscita e riferire il PGND alla massa dell'alimentazione in ingresso. La tecnica finale per ottimizzare i progetti è quella di mantenere l'area degli anelli di commutazione la più piccola possibile, perché le correnti residue che rimangono dopo la commutazione tra percorsi alternativi saranno energia sprecata. Ridurre l'area dell'anello diventa spesso un problema tridimensionale. Pertanto, è preferibile mantenere il maggior numero possibile di tracce sullo strato superiore del circuito stampato e indirizzare eventuali incroci nello strato fisico più vicino allo strato superiore.
Differenze tra regolatori di commutazione boost e buck
La Figura 5 rappresenta il circuito integrato di ricarica wireless IDTP9020 (il cui lancio è previsto per il 2012) con un regolatore di uscita buck con una capacità di 7,5 W di potenza in uscita.
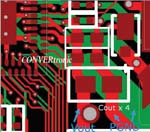
Questo progetto contiene effettivamente due condensatori di ingresso e due di uscita. Ciò consente di mantenere ridotte le dimensioni e il fattore di forma del package, aumentando al contempo la capacità. L'intera area del circuito di commutazione rimane sullo strato superiore, con i condensatori Cin molto vicini al circuito integrato e ampie interconnessioni metalliche. L'ampio spazio metallico contribuisce alla dissipazione del calore e presenta bassa resistenza e induttanza. Le aree ombreggiate in rosso (Figura 6) rappresentano il metallo solido sulla superficie del circuito stampato finito.
Questo progetto appare compatto perché lo è. Questo dispositivo rappresenta una soluzione completa per la gestione dell'alimentazione a livello di sistema (tra le altre funzioni). Questo articolo si concentra su un singolo blocco del circuito integrato, il Boost5.
Sono presenti più condensatori di uscita (quattro sono mostrati) perché questo regolatore boost è progettato per pilotare un amplificatore audio integrato in Classe D da 2,5 W. Questi condensatori sono montati per primi molto vicino al circuito integrato, seguiti dall'induttore e dal condensatore di ingresso in prossimità. In questo caso, l'induttore è posizionato più vicino per evitare che il nodo di commutazione LX si sovrapponga al ritorno GND del condensatore di ingresso, aumentando così la schermatura da e verso gli altri regolatori. Sono stati accettati alcuni compromessi per ottimizzare la progettazione di altri regolatori switching direttamente opposti a questo.
Come discusso in precedenza, è consigliabile ridurre al minimo la lunghezza del percorso di ritorno PGND del condensatore di ingresso e quindi posizionare l'induttore a valle. Tuttavia, come mostrato in questo articolo, piccole variazioni sono spesso essenziali per il funzionamento di un sistema. Ciò significa che, sebbene le idee espresse in questo articolo siano fondamentalmente corrette, non esiste una regola univoca applicabile a tutti i progetti di regolatori buck e boost. Ciononostante, se i progettisti di PCB comprendono i percorsi fisici utilizzati per il funzionamento, possono trovare il giusto equilibrio per aumentare l'efficienza del regolatore e ridurre le perdite associate alla priorità data ai condensatori sbagliati per il tipo di regolatore switching.
Trovare il giusto equilibrio tra costi, dimensioni e prestazioni nella progettazione e nella selezione dei componenti è sempre una sfida, ma affidandosi a solide linee guida tecniche e a una profonda comprensione del problema, è più facile creare progetti ottimali e accettare un minimo di compromessi ragionevoli.