La piattaforma per batterie di backup è un elemento fondamentale dei sistemi di gestione dell'alimentazione in un'architettura OCP ORV3 e nelle applicazioni per data center, soprattutto nel campo dei gruppi di continuità (UPS). Queste piattaforme, grazie alla loro progettazione precisa incentrata sull'alloggiamento e l'organizzazione delle batterie di backup, fungono da sentinelle chiave, garantendo il corretto funzionamento delle apparecchiature critiche durante interruzioni di corrente e fluttuazioni di tensione.
Nell'era moderna, caratterizzata da una sofisticazione tecnologica, l'importanza cruciale di sistemi di alimentazione di backup affidabili è innegabile. La stabilità dei data center, dei nodi di telecomunicazione e delle sale server è essenziale per le attività aziendali, rendendo indispensabile un sistema di alimentazione di backup robusto. In questo contesto, le piattaforme per batterie di backup svolgono un ruolo chiave come fondamento di questi sistemi. Agendo da hub centrale per un efficiente stoccaggio delle BBU (Battery Battery Unit), queste piattaforme creano un collegamento che migliora la disponibilità di riserve di energia critiche. Il loro scopo principale è quello di ospitare e gestire fino a sei moduli BBU, ciascuno allineato con precisione per alloggiare batterie agli ioni di litio abbinate a convertitori di potenza. L'architettura di queste piattaforme è stata meticolosamente ottimizzata, combinando perfettamente efficienza dello spazio e accessibilità, semplificando la manutenzione e le operazioni di sostituzione.
Uno dei principali vantaggi di queste piattaforme per batterie di backup è l'inventario centralizzato e organizzato dei moduli BBU. La disponibilità di un sistema di stoccaggio definito consente un facile tracciamento, etichettatura e manutenzione dei moduli BBU, riducendo il rischio di smarrimento o confusione, soprattutto in situazioni critiche. Inoltre, questo sistema centralizzato si è dimostrato un reale vantaggio per il monitoraggio dello stato di salute delle batterie. Questa struttura facilita le ispezioni, i test e le sostituzioni di routine.
L'ampia gamma di dimensioni e configurazioni delle piattaforme BBU è stata studiata per soddisfare le esigenze specifiche di diversi settori e istituzioni. Il design modulare di alcune piattaforme offre flessibilità, consentendo futuri sviluppi per rispondere all'evoluzione delle esigenze energetiche. Inoltre, queste piattaforme integrano sistemi di monitoraggio che forniscono informazioni in tempo reale sullo stato di salute della batteria. Dettagli come i livelli di tensione, la temperatura, l'attività dei moduli e la capacità residua vengono visualizzati a colpo d'occhio, consentendo la manutenzione preventiva e garantendo che le batterie siano sempre pronte a fornire energia nei momenti critici.
Panoramica della piattaforma BBU:
Come definito da OCP per la sua nuova architettura per ORV3, l'architettura di alimentazione open rack è composta da un rack di alimentazione centralizzato e scalabile e da un rack BBU che distribuisce l'alimentazione tramite una barra bus comune ai dispositivi di carico utile (apparecchiature IT). Questa specifica definirà le piattaforme BBU che si adattano all'interno dell'open rack. La piattaforma BBU conterrà sei moduli BBU con ridondanza 5+1 per fornire alimentazione CC a tutti i dispositivi di carico utile all'interno del rack. In caso di interruzione dell'alimentazione CA, la piattaforma BBU può fornire alimentazione di backup fino alla potenza nominale massima della piattaforma per un tempo di backup specificato. Il tempo di backup della piattaforma BBU consente di spostare il rack tra le fonti di alimentazione senza interrompere le operazioni IT e permette di svuotare o spostare le applicazioni prima che si verifichi un'interruzione di corrente.
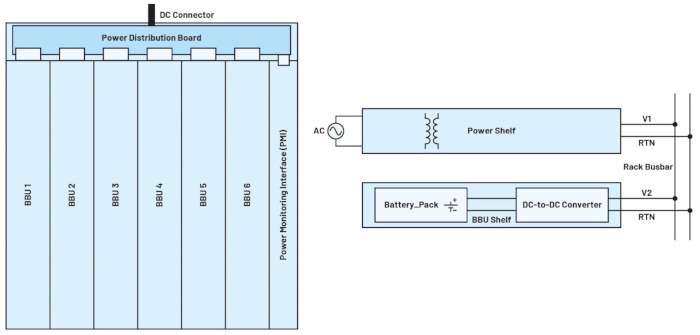
Figura 1. Configurazione della piattaforma BBU in un'architettura OCP ORV3.1
Firmware del microcontrollore della piattaforma
Il microcontrollore della piattaforma utilizzato nell'applicazione BBU è il MAX32625, un microcontrollore Arm® Cortex®-M4 a bassissimo consumo. Il microcontrollore è responsabile di molteplici processi:
1. Comunicazione con il computer host tramite protocollo Modbus
2. Comunicazione con i moduli tramite protocollo Modbus
3. Gestione della ricarica periodica dei moduli
4. Modalità di controllo del sistema
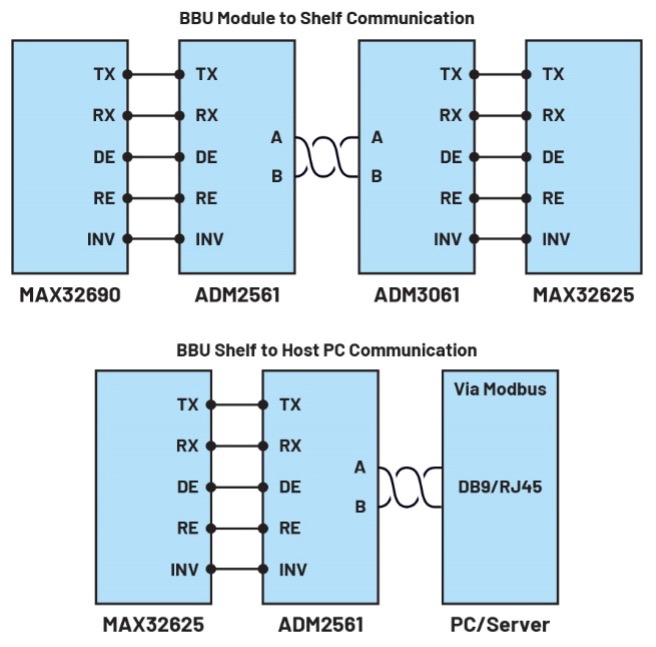
Figura 2. (a) Diagramma di comunicazione tra modulo e piattaforma e (b) diagramma a blocchi di comunicazione tra piattaforma e PC.
Comunicazione con il computer host tramite protocollo Modbus.
Nella Figura 2, il microcontrollore della piattaforma svolge un ruolo fondamentale nello stabilire una comunicazione fluida con il computer host attraverso la robusta interfaccia RS-485, fungendo da server Modbus esperto. La sua funzione principale è quella di raccogliere dati da numerosi moduli in tempo reale, cosa che fa instancabilmente. Questi dati accumulati vengono inviati al computer host, dove vengono utilizzati per popolare un'applicazione GUI dinamica, fornendo una rappresentazione visiva migliorata. Quando riceve comunicazioni dal computer host, il microcontrollore della piattaforma funge da filtro, autenticando metodicamente la validità e l'integrità di ogni messaggio. Una volta che il microcontrollore è convinto dell'autenticità del messaggio, formula rapidamente la sua risposta, in base alla quantità di informazioni memorizzate nei registri di hold. Questa risposta accuratamente elaborata contiene le informazioni di cui il computer host ha bisogno, presentate in modo strutturato.
Tuttavia, il microcontrollore della piattaforma non si blocca quando il messaggio in arrivo è contaminato da anomalie. Assume rapidamente il ruolo di un efficace comunicatore, rispondendo con un messaggio di errore basato sul protocollo Modbus. Questa notifica di errore avvisa il computer host dell'anomalia, consentendogli di intraprendere le opportune azioni correttive.
In sostanza, l'importanza del microcontrollore della piattaforma risiede nel suo ruolo multifunzionale di canale dati, garante dell'integrità dei dati e informatore reattivo. Tutto ciò contribuisce a orchestrare un framework di comunicazione robusto e affidabile all'interno delle interazioni basate su Modbus.
Comunicazione con i moduli tramite protocollo Modbus.
Nella Figura 2, emerge chiaramente il ruolo chiave del microcontrollore della piattaforma, che commuta senza soluzione di continuità tra le funzioni di client e server Modbus, coordinando un ecosistema di comunicazione complesso ed efficiente. Quando interagisce con più moduli BBU, il microcontrollore della piattaforma funge da client Modbus, avviando e mantenendo la comunicazione con ciascun modulo. Questi moduli BBU fungono da server Modbus, aggiornando continuamente i propri registri con le informazioni più recenti. Il microcontrollore della piattaforma compie un percorso ciclico operando in sincronia. Attraversa l'ambiente dei moduli BBU, acquisendo dati di telemetria da ciascun modulo con cadenza ciclica. Questi dati, che forniscono informazioni utili, vengono accuratamente memorizzati nella memoria del microcontrollore, pronti a rispondere qualora si presentasse una richiesta da parte del computer host.
Tuttavia, lo scopo del microcontrollore della piattaforma non si limita alle interazioni client-server all'interno del sistema BBU. Si trasforma in un server Modbus, fornendo i dati raccolti al computer host su richiesta, creando un ponte cruciale tra il computer host e i numerosi moduli BBU. Contemporaneamente, continua a svolgere la sua funzione di client Modbus, organizzando le interazioni con i moduli BBU e garantendo che le informazioni siano aggiornate e accurate.
In sostanza, il microcontrollore della piattaforma incarna versatilità e adattabilità, operando abilmente sia come client che come server, favorendo l'interazione tra il computer host e i moduli BBU. Questa interconnessione dimostra la sua capacità di mantenere una struttura di comunicazione robusta, aumentando l'efficienza e l'affidabilità complessive del sistema.
Gestione della ricarica periodica dei moduli:
In conformità con i requisiti OCP, un modulo BBU deve essere ricaricato periodicamente poiché il pacco batterie perde corrente in modalità standby. Poiché un modulo BBU può essere ricaricato solo una volta ogni 10 giorni, il microcontrollore della piattaforma deve monitorare e gestire quali moduli BBU devono essere ricaricati. Di conseguenza, la ricarica periodica viene avviata dal microcontrollore della piattaforma, che utilizza un comando specifico del protocollo Modbus per determinare quali moduli BBU necessitano di ricarica periodica. Un requisito fondamentale per i moduli BBU all'interno dell'architettura di sistema deriva dagli standard OCP, sviluppati con precisione. Questi moduli, che sono componenti chiave della configurazione, devono essere ricaricati periodicamente. Tale requisito deriva dalla dispersione di corrente che si verifica nel pacco batterie durante i periodi di standby. Di conseguenza, la ricarica periodica è necessaria per mantenere prestazioni ottimali e affidabilità operativa.
Modalità di controllo del sistema
Infine, l'OCP suggerisce di aggiungere un controllo utente per sovrascrivere le operazioni del modulo BBU. Tramite Modbus, l'utente può configurare il funzionamento di una singola BBU per determinare se necessita di carica o scarica.
Interfaccia utente grafica per scaffalature BBU
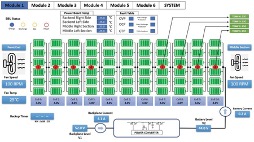
Figura 3. Un modulo BBU. Un modulo BBU.
L'interfaccia utente grafica del modulo BBU è suddivisa in diverse sezioni che forniscono informazioni importanti all'utente. Questi componenti e funzioni sono descritti in dettaglio di seguito. Vedere la Figura 3.
1. Indicatore dello stato operativo del modulo
2. Letture della temperatura interna del modulo
3. Tabella degli indicatori di guasto del modulo
4. Indicatore della velocità della ventola (in giri/min)
5. Informazioni metriche del convertitore di potenza
6. Informazioni sulle celle (tensione e temperatura)
Indicatore dello stato operativo del modulo.
Nell'interfaccia utente grafica sono presenti almeno quattro indicatori LED:
► Il LED blu indica che il modulo BBU è in modalità di carica.
► Il primo LED ambra indica che il modulo BBU è in modalità di scarica e fornisce alimentazione di backup al backplane del data center.
► Il secondo LED ambra indica che il modulo BBU deve essere sostituito e ha raggiunto la fine del suo ciclo di vita utile (EOL).
► Il LED rosso informa l'utente che il modulo BBU sta riscontrando un guasto.
Letture della temperatura interna del modulo
Oltre allo stato operativo della BBU, la temperatura interna del modulo viene visualizzata anche sull'interfaccia utente grafica. Almeno nove sensori di temperatura sono posizionati sul pacco batterie e sulla scheda di alimentazione. L'LTC2991 fornisce letture digitali della temperatura alla MCU principale, mentre l'ADBMS6948 fornisce letture analogiche della temperatura del pacco batterie.
Tabella degli indicatori di guasto del modulo
L'interfaccia grafica utente (GUI) include una tabella dei guasti che indica i diversi tipi di guasti che si verificano durante il funzionamento del modulo. I guasti del modulo sono i seguenti:
► Protezione da sovratensione (OVP)
► Protezione da sovracorrente (OCP)
► Protezione da sovratemperatura (OTP)
► Protezione da sovraccarico e scarica
► Arresto della ventola
Parametri del convertitore di potenza:
Durante il funzionamento del modulo, l'interfaccia grafica utente (GUI) rappresenta una risorsa fondamentale, fornendo parametri vitali sia per il pacco batterie che per il backplane. Questi parametri sono completi e includono dati cruciali come tensioni di ingresso e di uscita, nonché correnti. Questa interazione dinamica tra il funzionamento del modulo e la GUI offre agli utenti una visione completa e in tempo reale delle prestazioni e delle dinamiche di potenza del sistema.
Informazioni sulle celle:
L'interfaccia utente grafica visualizza il livello di tensione e temperatura delle celle del pacco batterie. Questi dati sono fondamentali per determinare lo stato di salute (SOH) e lo stato di carica (SOC) del pacco batterie.
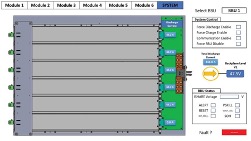
Figura 4. GUI di riepilogo del modulo BBU.
L'interfaccia utente grafica del modulo BBU include una finestra con una breve panoramica e i controlli utente. Questa specifica scheda dell'interfaccia utente grafica consente il monitoraggio di tutti e sei i moduli BBU, fornendo al contempo il controllo individuale su una specifica BBU, inclusa la possibilità di implementare decisioni operative.
Vedere la Figura 4 per una rappresentazione visiva.
► Selettore di direzione
► Controllo del sistema della piattaforma
Parametri del sistema della piattaforma
► Condivisione dei guasti e della corrente della piattaforma
Selettore di indirizzo:
gli utenti possono accedere senza problemi a moduli BBU specifici selezionando strategicamente l'indirizzo preciso dello slot BBU. Questa assegnazione strategica non è casuale; si tratta di una misura precauzionale progettata per evitare conflitti di comunicazione Modbus, ottenuta predefinendo un indirizzo fisso per lo slot della piattaforma BBU.
Controllo del sistema della piattaforma:
consente agli utenti di modificare le operazioni della BBU. Possono richiedere che uno specifico modulo BBU si carichi o si scarichi durante il suo periodo di funzionamento. Se viene selezionata la modalità di scarica forzata, la tensione di boost viene aumentata da 48 V a 51 V, facilitando l'alimentazione del backplane e mantenendo al contempo il funzionamento ininterrotto dell'unità di alimentazione (PSU) all'interno del data center. Questo controllo preciso garantisce un equilibrio ottimale tra la funzionalità della BBU e il funzionamento ininterrotto dell'intera infrastruttura.
Guasti alla piattaforma e alla condivisione dell'alimentazione:
la tabella riepilogativa visualizza tutti i guasti rilevati nei sei moduli BBU e notifica l'utente. Questo è il modo più rapido per individuare eventuali guasti nella piattaforma BBU. Inoltre, durante il funzionamento in parallelo o ridondante dei moduli BBU, l'indicatore del bus di condivisione dell'alimentazione mostra una tensione del bus di 7 V quando il carico della scheda madre è al massimo e di 10,5 V quando opera sotto carico massimo.
Riepilogo:
La piattaforma BBU rappresenta un componente cruciale in un sistema di gestione dell'alimentazione affidabile. Queste piattaforme sono interconnesse in modo sicuro per creare un ambiente stabile per un sistema di backup a batteria, fungendo da hub centrale per una gestione efficiente. Il risultato è un funzionamento ininterrotto, in cui i sistemi critici rimangono alimentati e protetti da interruzioni di corrente e fluttuazioni di tensione. La piattaforma BBU offre una protezione significativa nei data center, nelle reti di telecomunicazione o in qualsiasi ambiente in cui un UPS sia essenziale. La sua missione principale è garantire la continuità operativa, migliorare l'affidabilità e mantenere una solida infrastruttura elettrica. Un successivo articolo di questa serie spiegherà come selezionare i componenti per i circuiti ausiliari della BBU. Questo servirà da criterio e vantaggio nella selezione dei componenti per alimentare i dispositivi critici e ridurre le incongruenze di progettazione.
Riferimento:
David Sun. "Open Compute Project Open Rack V3 BBU Shelf Rev 1.1". Open Compute Project, settembre 2022.
Informazioni sull'autore:
Christian Cruz è un ingegnere di sviluppo applicazioni presso Analog Devices, Inc. nelle Filippine. Ha conseguito una laurea in ingegneria elettronica presso l'Università dell'Est di Manila, nelle Filippine. Vanta oltre 12 anni di esperienza ingegneristica nella progettazione analogica e digitale, nella progettazione di firmware e nell'elettronica di potenza, inclusi lo sviluppo di circuiti integrati per la gestione dell'alimentazione, nonché la conversione di potenza da CA a CC e da CC a CC. È entrato a far parte di ADI nel 2020 e attualmente si occupa dei requisiti di gestione dell'alimentazione per applicazioni di cloud computing e comunicazioni di sistema.
Informazioni sull'autore:
Marvin Neil Solis Cabueñas ha conseguito una laurea in Ingegneria Elettronica presso la De La Salle University di Manila, nelle Filippine. Prima di entrare in Analog Devices nel 2021, Marvin ha lavorato come Ingegnere di Sistemi per Azeus Systems Philippines, Inc., come Ingegnere di Rete per Technistock, Philippines, Inc. dal 2014 al 2017 e come Ingegnere di Ricerca e Sviluppo per Nokia Technology Center Philippines dal 2017 al 2020. Ha oltre 10 anni di esperienza lavorativa in settori quali la programmazione di sistemi embedded, l'elaborazione del segnale digitale e la modellazione di simulazione, tra gli altri. Attualmente lavora come Ingegnere Senior di Sistemi Software su vari progetti tecnologici nel settore energetico. Sta conseguendo un Master in Ingegneria Elettrica presso l'Università delle Filippine.