
I dati relativi al consumo energetico degli impianti vengono generalmente ottenuti tramite calcoli teorici basati su inventari, bollette elettriche o registrazioni provenienti da un sistema di gestione remota. Tuttavia, ciò che spesso non è altrettanto facile da determinare sono le caratteristiche prestazionali dell'illuminazione degli impianti. Sebbene ogni progetto di installazione includa calcoli per i livelli e altri parametri, questi vengono verificati solo al termine dell'installazione tramite test iniziali, e non esiste un monitoraggio continuo di tali parametri nel tempo o sull'intero impianto.
L'ottenimento di misurazioni come l'illuminamento e l'uniformità richiede in genere processi relativamente complessi, difficili da eseguire regolarmente o frequentemente, e la loro estensione a tutti gli impianti risulta complessa. In altre parole, mentre il consumo energetico è solitamente noto, lo stesso non si può dire delle prestazioni di illuminazione degli impianti.
Dettagli delle misurazioni effettuate con veicoli:
Una soluzione a questo problema è l'utilizzo di un veicolo per effettuare le misurazioni dell'illuminamento. Ciò velocizza la raccolta dei dati, rendendo la misurazione di un'intera strada semplice e rapida come percorrerla in auto, consentendo lo studio di ampie aree in tempi relativamente brevi. Un altro vantaggio è che non è necessario interrompere il traffico per effettuare le misurazioni sulla carreggiata, poiché il veicolo può muoversi liberamente all'interno del flusso veicolare.
Tuttavia, esistono delle limitazioni che influenzano significativamente il confronto tra la metodologia standard e quella che utilizza un veicolo. Sebbene esempi pratici e analisi di questo problema dimostrino che i valori di illuminamento e uniformità ottenuti con i metodi tradizionali, come quelli previsti dal Regolamento sull'efficienza energetica, non siano direttamente confrontabili, i valori medi di illuminamento sono accettabilmente simili e i valori di uniformità ottenuti forniscono un limite inferiore per i valori effettivi.
Il fatto che le misurazioni non siano direttamente confrontabili con i metodi standard non ne diminuisce l'utilità, poiché consentono di osservare le variazioni di illuminamento e del flusso luminoso utile fornito dagli apparecchi di illuminazione. In altre parole, lo studio dell'andamento delle misurazioni nel tempo (tra diverse sessioni di misurazione in giorni diversi) e lungo il percorso (all'interno della stessa sessione di misurazione a seconda della distanza) permette di trarre conclusioni sull'andamento e sull'evoluzione dell'illuminamento medio e dell'uniformità, analogamente a quanto si otterrebbe con metodi manuali.
Inoltre, il fattore di errore per l'illuminamento medio, tra le misurazioni sul tetto del veicolo e quelle a terra, sarà molto simile nel tempo. Pertanto, nel calcolo del fattore di manutenzione, ovvero il rapporto tra l'illuminamento medio iniziale e l'illuminamento medio attuale, tale errore si annullerà e il fattore di manutenzione risultante sarà praticamente identico a quello ottenuto effettuando le misurazioni a terra.
 In sintesi, sebbene la misurazione dell'illuminamento tramite veicoli non possa fornire valori assoluti direttamente confrontabili con quelli specificati nella progettazione dell'impianto, può essere utile per monitorare e tracciare le prestazioni dell'impianto, l'efficacia delle misure implementate, l'evoluzione dell'efficienza energetica e il fattore di manutenzione, il tutto in modo molto più agile, semplice e completo.
Un altro aspetto da considerare è che, secondo le normative e gli standard nazionali e internazionali, la maggior parte dei metodi per misurare l'illuminamento medio di un'area di illuminazione esterna si basa su una griglia di tre punti di misurazione trasversali, distanziati non più di 1 metro, per ogni N punti lungo l'asse longitudinale.
Integrazione di elementi diversi:
i sistemi o le soluzioni attuali si basano in genere sull'integrazione di vari componenti disponibili sul mercato in un dato momento, a partire dai quali viene sviluppato un software personalizzato per quella specifica soluzione.
Ciò richiede l'integrazione e la sincronizzazione di più apparecchiature di diversi produttori, con le limitazioni che questo comporta. Inoltre, se uno dei produttori modifica o interrompe la produzione dell'apparecchiatura, è necessario trovarne e integrarne una sostitutiva. Lo stesso accade se il computer utilizzato deve essere sostituito e ha una versione diversa del sistema operativo. Pertanto, questi sistemi diventano spesso soluzioni uniche, difficili da mantenere nel tempo come prodotti standard di mercato.
Inoltre, le limitazioni nella sincronizzazione tra le misurazioni di posizione e di illuminamento, insieme ai tempi di aggiornamento della posizione, implicavano che, per ridurre gli errori e ottenere misurazioni a distanze uniformi, la velocità di lettura del veicolo dovesse essere limitata.
Pertanto, sulla base di tutte queste premesse, si è stabilito che i sensori luxmetrici disponibili sul mercato non soddisfacevano le esigenze a un costo adeguato e che la soluzione migliore era sviluppare un sensore luxmetrico proprietario con un sensore di posizione GPS integrato, nonché il relativo software di gestione dei dati.
 LX-GPS
richiede specifiche caratteristiche prestazionali, in particolare la capacità di riprodurre fedelmente l'occhio umano. Per raggiungere questo obiettivo, in collaborazione con l'UPC (Politecnico della Catalogna), sono stati definiti i filtri e il diffusore necessari per il sensore di lux scelto. È stato quindi sviluppato un diffusore unico con filtri integrati per regolare sia la curva V-lambda che il coseno alfa.
Un'altra caratteristica importante è stata la portata e la precisione di misurazione, che ne garantiscono l'utilizzo sia di giorno che di notte e consentono l'analisi dell'interazione tra illuminazione artificiale e condizioni meteorologiche, come ad esempio nell'illuminazione delle gallerie. L'LX-GPS ha quindi una portata media da 0 a 50.000 lux e una precisione autoregolante.
Durante lo sviluppo del sensore di lux, si è deciso che l'approccio più adatto sarebbe stato la trasmissione diretta dei dati al computer senza la necessità di adattatori o convertitori. Pertanto, il sensore integra il convertitore di segnale e fornisce i dati elaborati. Inoltre, è stata scelta una connessione USB per la trasmissione diretta dei dati di illuminamento a qualsiasi tipo di computer Windows (laptop, netbook, tablet, ecc.). Questa connessione, oltre ad essere veloce, permette di alimentare la sonda a 5V, eliminando la necessità di cavi aggiuntivi.
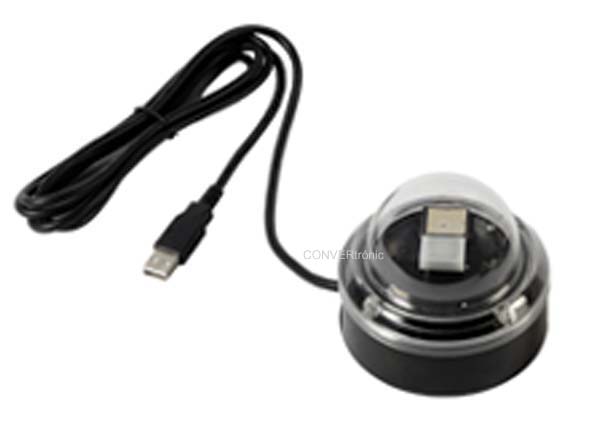
Per risolvere il problema di sincronizzazione tra il luxmetro e il GPS, entrambi sono stati integrati nel sensore LX-GPS (Figura 1), in modo che il luxmetro e il lettore GPS siano controllati dallo stesso microprocessore, utilizzando un'unica connessione USB e un unico protocollo per comunicare con il computer.
Grazie agli aggiornamenti sincroni e a frequenza regolabile dei dati di illuminamento e posizione, il sistema offre una minore incertezza di posizionamento rispetto ai sistemi a frequenza fissa, con conseguente maggiore uniformità nella distribuzione delle misurazioni. Ciò consente l'acquisizione dei dati alle massime velocità consentite. Inoltre
, è stata soddisfatta l'esigenza di un sistema di misurazione dell'illuminamento medio a tre punti in parallelo con un hub USB, e il software è stato sviluppato per registrare le misurazioni da uno a tre sensori LX-GPS. Questo aumenta la precisione complessiva del sistema, sia nella valutazione dell'illuminamento che nella stima della posizione. Vedere Figura 2.
Software LX-GPS:
La funzione principale del modulo di acquisizione delle misurazioni è quella di leggere l'illuminamento istantaneo e la corrispondente posizione GPS. Le misurazioni vengono registrate a intervalli regolari in base alla velocità del veicolo. Ciò garantisce che gli intervalli tra le misurazioni siano approssimativamente gli stessi e che nessuna area di misurazione presenti una concentrazione di misurazioni superiore alle altre, il che falserebbe il valore medio.
Per facilitare l'acquisizione dei dati, una schermata visualizza il valore istantaneo, in lux, per ciascuno dei fino a tre sensori LX-GPS che possono essere registrati simultaneamente, nonché il valore medio dei tre (Figura 3). Vengono visualizzate anche informazioni aggiuntive, come la copertura GPS, la posizione corrente, il numero di satelliti disponibili, la velocità del veicolo, la distanza percorsa, ecc.
 Per quanto riguarda le letture della posizione GPS, è importante notare che se la posizione GPS viene momentaneamente persa per qualsiasi motivo (sottopassaggi, gallerie, ecc.), il sistema può continuare a registrarla fino al suo recupero. In tal caso, interpola le posizioni a partire dalle misurazioni effettuate.
Quando si visualizza un'attività, viene mostrata una rappresentazione grafica dell'illuminamento misurato in lux e della distanza percorsa in metri. Inoltre, è presente un riepilogo dell'intera attività, inclusi l'illuminamento medio e l'uniformità. È anche possibile selezionare un'area del grafico e il sistema calcolerà i valori di illuminamento e uniformità per quella sezione, confrontando questi valori parziali con i valori relativi all'intera
attività.
Non solo possiamo analizzare le singole attività, ma anche confrontarne due visualizzandone la rappresentazione grafica (Figura 4). Oltre a ottenere un riepilogo dell'illuminazione e dell'uniformità di ciascuna attività, viene calcolata la percentuale di variazione tra le attività.
In breve, il sensore LX-GPS è un dispositivo specificamente progettato per questa applicazione e destinato alla produzione di massa, garantendone la disponibilità e l'economicità.
La filosofia del sistema LX-GPS è quella di essere uno strumento standard, non una soluzione unica, e pertanto continuerà ad evolversi e a migliorare le proprie funzionalità. Ciò vale in particolare per il software di analisi dei dati, che integrerà nuove funzionalità come la visualizzazione e la mappatura delle attività.
Autore:
Carlos Sierra Garriga, ETSEIB-UPC; Rubén Sanz Ciria, ETSEIB-UPC;
Carlos J. Vives Nebot; AFEISA