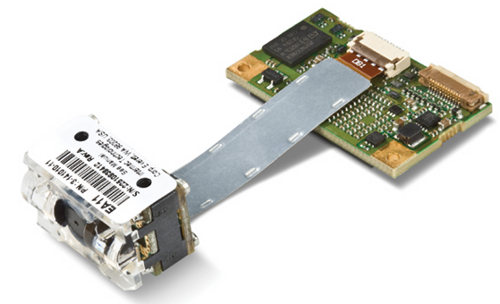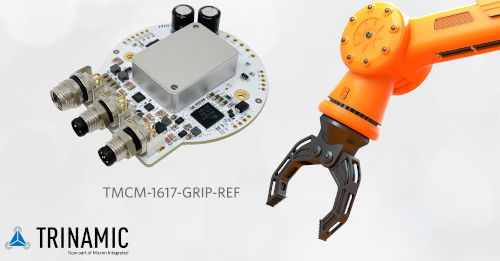
Il progetto di riferimento incorpora l'ingresso/uscita analogico configurabile ad alta precisione MAX22000 di Maxim Integrated e l'ingresso/uscita digitale a quattro canali MAX14906 per regolare le molteplici modalità del controllore servo a singolo asse Trinamic TMCM-1617.
Il progetto di riferimento TMCM-1617-GRIP-REF, progettato per adattarsi al fattore di forma standard utilizzato per le pinze EoAT, supporta la comunicazione industriale EtherCAT, IO-Link o RS-485, fornisce ingressi/uscite analogici e digitali programmabili via software e può essere configurato utilizzando l' Trinamic Motion Control Language (TMCL-IDE). Questa combinazione di progetto di riferimento e piattaforma software offre ai progettisti un modo semplice per realizzare rapidamente una soluzione EoAT completa.
Vantaggi principali
- Tempi di commercializzazione accelerati: il design di riferimento open-source della pinza EoAT è una piattaforma hardware intelligente e completamente integrata che fornisce algoritmi di controllo del motore e stack di protocolli per dimezzare i tempi di sviluppo degli utensili di estremità del braccio.
- Dimensioni ridotte: il design di riferimento integra FOC basato su hardware, I/O configurabili via software e tre stack di protocolli di comunicazione in una soluzione compatta di 4.197 mm².
- Maggiore produttività: la regolazione in tempo reale delle varie modalità di azionamento servo del TMCM-1617, tra cui la posizione della pinza e la forza di presa, migliora la flessibilità per una maggiore produttività in fabbrica.