




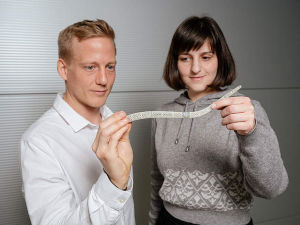
Les robots industriels actuels sont puissants, rapides et d'une grande précision, mais aussi lourds et potentiellement dangereux. Toute personne travaillant avec ces machines doit être extrêmement prudente, car un choc avec le bras d'un robot industriel peut avoir des conséquences douloureuses. Si l'on souhaite une collaboration étroite entre humains et robots, ces derniers devront être, littéralement, plus souples. L'équipe de recherche dirigée par le professeur Stefan Seelecke, spécialiste des systèmes de matériaux intelligents à l'Université de la Sarre, développe un bras robotique sans pièces métalliques lourdes.
Les chercheurs de Sarrebruck se sont inspirés de la nature, et plus précisément de la trompe de l'éléphant. « La trompe de l'éléphant est un exemple de réussite évolutive : elle a eu des millions d'années pour s'adapter et prouver son efficacité », explique Stefan Seelecke. Le bras robotique fin, en forme de trompe, que développe l'équipe de recherche peut pivoter, osciller et se plier dans toutes les directions. Contrairement aux bras métalliques articulés et lourds utilisés dans les robots industriels actuels, ce nouveau bras robotique n'est pas fixé à une articulation encombrante qui limite les mouvements. Tout comme la trompe d'un éléphant est dépourvue d'os, la trompe robotique ne possède pas d'armature métallique rigide. Sa flexibilité et sa maniabilité proviennent de l'ingénieuse interaction de ses muscles artificiels.
« Grâce aux matériaux intelligents, nous pouvons créer des outils robotiques souples et flexibles, bien plus légers et maniables que les dispositifs actuels. Ils ne nécessitent ni moteurs, ni systèmes hydrauliques ou pneumatiques ; une faible consommation d'énergie électrique suffit. Notre technologie est ainsi durable, économique et silencieuse », explique Stefan Seelecke. Son équipe de recherche, rattachée à l'Université de la Sarre et au Centre de mécatronique et d'automatisation de Sarrebruck (ZeMA), développe différents types de muscles artificiels destinés aux troncs et tentacules robotiques intelligents. Pour concevoir ces systèmes, les ingénieurs utilisent des polymères intelligents et des alliages à mémoire de forme. L'équipe présente un nouveau prototype de tronc robotique au salon de Hanovre de cette année. Elle fera la démonstration des capacités d'une trompe de 30 centimètres de long dont les « muscles » et les « nerfs » sont constitués de faisceaux de fils de nickel-titane. « La technologie que nous développons est adaptable et peut être utilisée dans de grands bras robotiques pour des applications industrielles », précise Seelecke.
Les muscles artificiels en fils de nickel-titane peuvent se contracter comme ceux des organismes vivants. Sur commande, ils peuvent se raccourcir (contraction musculaire) puis s'allonger (relâchement musculaire). Cette capacité du nickel-titane est due à sa propriété remarquable de mémoire de forme : le matériau peut « se souvenir » de sa forme initiale et la retrouver après déformation. Si un fil de nickel-titane est chauffé, par exemple par un courant électrique, il se raccourcit. Lorsque le courant est coupé, le fil refroidit et reprend sa longueur initiale. Ce comportement s'explique par la structure cristalline de l'alliage. « Chauffer l'alliage induit des transitions de phase à l'état solide », explique le professeur Paul Motzki, qui travaille avec Stefan Seelecke et est professeur interinstitutionnel en systèmes de matériaux intelligents pour la production innovante à l'Université de la Sarre et au ZeMA. Contrairement à l'eau liquide, par exemple, qui change d'état et devient gazeuse lorsqu'elle est chauffée, le nickel-titane reste à l'état solide, mais sa structure cristalline subit une transformation.
Des ingénieurs construisent un tronc robotique à partir d'un grand nombre de filaments musculaires artificiels. Tout comme le tissu musculaire humain est constitué de faisceaux de fibres musculaires, ces filaments sont composés de faisceaux de fils ultrafins à mémoire de forme. Ces faisceaux offrent une grande surface de transfert thermique, ce qui leur permet de refroidir et de se détendre plus rapidement après la contraction. Ils sont également très résistants. Ces fils possèdent la plus haute densité énergétique de tous les mécanismes d'entraînement connus et peuvent générer une force de traction considérable. « Cela nous permet de concevoir des systèmes d'entraînement puissants dans des espaces très réduits, ce qui serait autrement impossible », explique Motzki. En faisant passer les faisceaux de fils à travers une série de disques en plastique fins et ronds, l'espacement entre les disques est maintenu, créant ainsi des segments de la structure du tronc. En assemblant plusieurs de ces segments, les chercheurs peuvent construire un tronc complet, les disques devenant progressivement plus petits vers l'extrémité effilée du tronc.
L'application de courants électriques permet à l'équipe de recherche de contracter les muscles du tronc. En raccourcissant les fibres musculaires artificielles d'un côté d'un segment musculaire, le tronc se courbe vers l'extérieur selon l'angle souhaité à cet endroit. En contrôlant l'activation de chaque faisceau de fils, les muscles artificiels peuvent se contracter et s'étendre pour créer des mouvements fluides et séquentiels. Sans capteurs supplémentaires, les chercheurs peuvent contrôler rapidement et précisément la position du tronc et lui faire exécuter presque n'importe quelle séquence de mouvements. L'absence de capteurs supplémentaires est due aux propriétés sensorielles intrinsèques des muscles artificiels, qui leur permettent de fonctionner comme un système nerveux interne. Chaque déformation des fils entraîne une variation de la résistance électrique, ce qui permet d'attribuer une valeur de résistance précise à chaque déformation. Grâce à ces valeurs de résistance, nous savons précisément comment un faisceau de fils se déforme, ce qui confère au système des propriétés sensorielles », explique Yannik Goergen, doctorant qui a développé le tronc artificiel dans le cadre de sa thèse. Pour entraîner le tronc bionique, les ingénieurs utilisent ces valeurs afin de modéliser et de programmer des séquences de mouvements, ce qui implique le développement d'algorithmes intelligents. Ils peuvent également doter l'extrémité du tronc de fonctions supplémentaires, comme une pince de préhension ou un système de caméra. Le tronc pourrait aussi être équipé d'un tuyau permettant de distribuer ou de pomper des fluides avec précision.







 Asparagus picking-1-w.jpg)






