




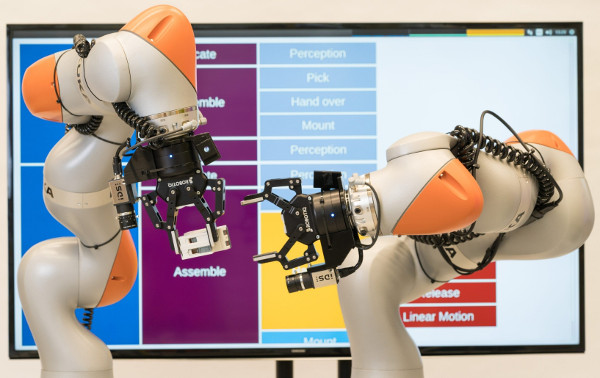
Dès sa mise en marche, un clic se fait entendre lorsqu'une main place une pièce à son emplacement correct dans l'assemblage. La main se retire ensuite, saisit une autre pièce et la transmet à l'autre bras pour une précision maximale, de sorte que les deux membres coordonnent leurs mouvements pour assembler une section du poste de commande.
L'activité collaborative des mains d'un robot à deux bras a été testée chez Siemens Corporate Technology à Munich, le centre de recherche mondial de l'entreprise. Il a été confirmé que ce système robotique est un élément crucial pour l'avenir de l'industrie manufacturière, un avenir où les usines seront autorégulées.
La capacité à effectuer des tâches de manière autonome, et non automatiquement, est essentielle pour les petits producteurs et ceux qui fabriquent différentes versions d'un même produit afin de répondre à la demande croissante de produits personnalisés. L'automatisation conventionnelle n'est pas encore rentable à ce niveau de production, appelé « lot de taille 1 ».
Une équipe de Siemens Corporate Technology, dirigée par Kai Wurm et Georg von Wichert et chargée de la recherche sur les systèmes autonomes au sein de l'entreprise, a résolu ce problème. « Notre prototype intelligent à deux bras démontre qu'une production rentable pour les petites séries est possible », explique Wurm. « À l'avenir, les robots n'auront plus besoin d'être programmés de manière aussi coûteuse et fastidieuse, avec des pages de code décrivant une procédure personnalisée d'assemblage des pièces. Il suffira de décrire la tâche, et le système traduira ces spécifications en un programme. »
Transition vers l'information sémantique
: « On demande simplement au robot d'insérer un article précis dans la chaîne de montage », explique Wurm. « Et c'est exactement ce qu'il fait. » À petite échelle, cette tâche correspond à la production d'un lot de 1. Il s'agit de fabriquer ou d'assembler un produit composé de différentes pièces en plusieurs versions, pour lequel le robot obtient les informations de fabrication à partir d'un modèle logiciel associé. Alors que ce modèle CAO/FAO (Conception et Fabrication Assistées par Ordinateur) est incompréhensible pour les robots conventionnels, le nouveau prototype peut le comprendre. En quelque sorte, c'est comme si le robot comprenait différents langages, ce qui élimine la nécessité de programmer ses mouvements et ses processus.
Pour ce faire, le prototype décompose les tâches du plan de construction du logiciel, telles que la commande générale « assembler », en actions comme « saisir » et « livrer », jusqu'à ce qu'un bras soit déplacé ou que les pinces soient ouvertes. Le robot détermine également la tâche que chaque bras doit effectuer. Afin de rendre cela possible, les développeurs ont permis au prototype d'enrichir les informations du logiciel de développement produit au niveau sémantique.
« Les composants du produit et les informations relatives au processus sont transformés sémantiquement en ontologies et en graphes de connaissances », explique Wurm. « Cela rend explicites les informations implicites. Jusqu'à présent, certains processus que les humains effectuent intuitivement grâce à l'expérience devaient être enseignés aux robots par le biais de code. Or, notre prototype analyse le problème de manière autonome et trouve la solution correspondante. ».
Dans le cas du prototype Siemens, ce processus est facilement observable sur un écran situé à droite des bras du robot. Cet écran affiche deux rangées de vignettes colorées, chacune contenant des mots tels que « assembler » (colonne de gauche) et « sélectionner » (colonne de droite). Ces vignettes défilent progressivement vers le haut, à la manière d'une page web. Elles représentent chacune une étape du processus d'assemblage. Sur l'écran de gauche, le démonstrateur affiche les informations reçues par les bras du robot au début d'un processus de production. Ces informations consistent en une représentation 3D de la zone environnante et des objets qui s'y trouvent. Au-dessus du démonstrateur se trouvent deux autres écrans qui montrent ce que les bras du robot observent actuellement grâce à leurs caméras intégrées.
Vers des systèmes auto-correcteurs
: le système prototype de Siemens Corporate Technology peut corriger les erreurs sans détection préalable. Par exemple, si une pièce est mal positionnée, l’un des bras la localise tant qu’elle reste dans le champ de vision de la caméra. Le bras saisit la pièce et ajuste ses mouvements pour la remettre en place correctement. Si la pièce doit être positionnée de l’autre côté de l’assemblage, le bras la transfère à l’autre bras. Ces innovations s’inscrivent dans le cadre du programme « Future of Automation » de Siemens, basé sur ses technologies de base (CCT). CCT permet à Siemens de se concentrer sur des domaines d’innovation essentiels tels que les jumeaux numériques, l’intelligence artificielle et la fabrication additive.







 Asparagus picking-1-w.jpg)






