« Cela signifie que, depuis cette interface, nous pouvons gérer, configurer et programmer toute application nécessaire à l'axe Festo », explique Maxi Megías, responsable R&D chez Nutai.
Le contrôleur multi-axes permet à un seul robot de déplacer des pièces d'un point à un autre sur une distance de deux à dix mètres, par exemple, sans avoir besoin d'un second robot. Ainsi, un robot plus compact peut être utilisé, ce qui améliore la mobilité pour travailler sur différents sites et permet un contrôle depuis une interface unique. Tous ces progrès permettent de gagner de la place, d'accroître la flexibilité et de réduire les coûts. 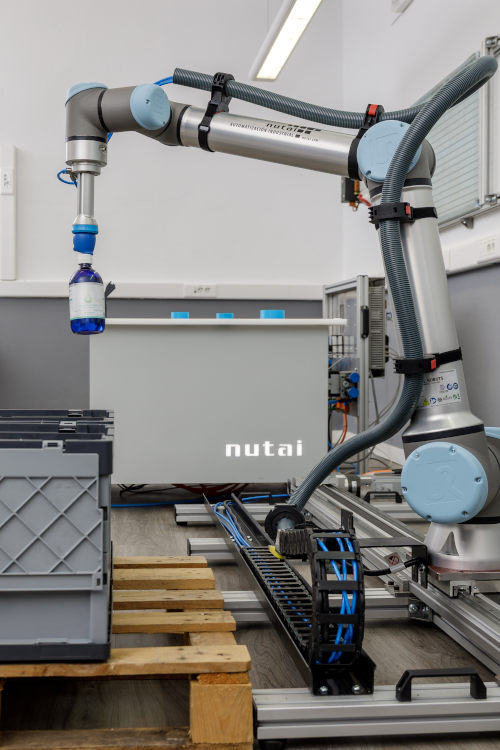
L'idée est née d'un besoin identifié par Nutai sur le marché, où des solutions similaires existent déjà, mais se limitaient jusqu'à présent à un seul axe avec moteurs pas à pas. Ici, avec une préconfiguration minimale, il est possible de contrôler quatre axes externes depuis un seul robot, augmentant considérablement sa portée. Cette simplicité profite également à l'utilisateur final. De plus, sa taille compacte et le nombre réduit de composants diminuent les risques de pannes et facilitent la maintenance.
Ses applications potentielles incluent la palettisation, le prélèvement et le placement, ainsi que les applications logistiques dans de nombreux secteurs d'activité.
Cette solution a obtenu la certification UR+ de Universal Robots, élargissant ainsi son écosystème et les applications potentielles de ses cobots. Elle fait également partie d'URCap, une plateforme ouverte où distributeurs, intégrateurs et fournisseurs présentent aux utilisateurs finaux des accessoires utilisés avec succès dans les applications de cobots de l'entreprise. Dans cette solution, URCap facilite la mise en service et le contrôle d'un septième axe depuis la console d'apprentissage du cobot.





- Détails
- Catégorie : Robotique
Solution de mobilité robotique collaborative avec contrôleur d'entraînement multi-axes
Nutai, Universal Robots et Festo ont développé le contrôleur de commande multi-axes, certifié comme composant Universal Robots UR+. Grâce à l'interface Nutai, ce contrôleur permet de piloter jusqu'à quatre axes externes Festo depuis le contrôleur de robot Universal Robots.


Magazine imprimé

Prix de l'abonnement annuel :
Papier : 150,00 € (TVA incluse)
Vous recevrez les 10 éditions publiées chaque année.
réseaux sociaux
Actualités populaires en électronique
 Asparagus picking-1-w.jpg)
📱 Pour installer l'application :
appuyez sur Partager → Ajouter à l'écran d'accueil
appuyez sur Partager → Ajouter à l'écran d'accueil
Magazine espagnol d'électronique. Publié depuis plus de 25 ans.
Espagne - Madrid - Tous droits réservés © Convertronic Professional Spanish Electronics Magazine.