




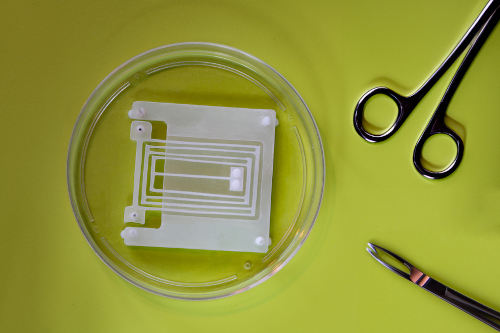
Ora, gli ingegneri del MIT hanno sviluppato un dispositivo a forma di molla che potrebbe essere utilizzato come modulo scheletrico di base per quasi tutti i robot dotati di muscoli. La nuova molla, o "flessore", è progettata per sfruttare al massimo qualsiasi tessuto muscolare ad essa collegato. Come una pressa per gambe con il giusto peso, il dispositivo massimizza la quantità di movimento che un muscolo può produrre naturalmente.
I ricercatori hanno scoperto che, quando hanno attaccato un anello di tessuto muscolare al dispositivo, simile a un elastico teso attorno a due pali, il muscolo ha tirato la molla in modo affidabile e ripetuto, allungandola cinque volte di più rispetto ad altri modelli di dispositivi precedenti.
Il team considera il design flessibile come un nuovo elemento costitutivo che può essere combinato con altri elementi flessibili per costruire qualsiasi configurazione di scheletri artificiali. Gli ingegneri possono quindi dotare questi scheletri di tessuto muscolare per azionarne i movimenti.
"Questi piegamenti sulle braccia sono come uno scheletro che ora può essere utilizzato per convertire la forza muscolare in molteplici gradi di libertà di movimento in modo molto prevedibile", afferma Ritu Raman, professoressa di Ingegneria del Design presso il MIT, titolare della cattedra Brit e Alex d'Arbeloff. "Stiamo fornendo ai robotici una nuova serie di regole per costruire robot potenti, precisi e azionati dalla forza muscolare, capaci di svolgere compiti interessanti.".
Raman e i suoi colleghi riportano i dettagli del nuovo design di flessione in un articolo apparso sulla rivista Advanced Intelligent Systems. Tra i coautori dello studio al MIT figurano Naomi Lynch (12), SM (23), la studentessa universitaria Tara Sheehan, gli studenti laureati Nicolas Castro, Laura Rosado e Brandon Rios e il professore di ingegneria meccanica Martin Culpepper.
Stiramento muscolare
Se lasciato indisturbato in una capsula di Petri in condizioni favorevoli, il tessuto muscolare si contrae spontaneamente, ma in direzioni che non sono né del tutto prevedibili né particolarmente utili.
"Se il muscolo non è soggetto a nulla, si muoverà molto, ma con enorme variabilità, quindi si agiterà soltanto nel liquido", spiega Raman.
Per far sì che un muscolo funzioni come attuatore meccanico, gli ingegneri solitamente fissano una fascia di tessuto muscolare tra due piccoli poli flessibili. Quando la fascia muscolare si contrae naturalmente, può flettere i poli e avvicinarli, producendo un movimento che idealmente alimenterebbe parte di uno scheletro robotico. Tuttavia, in questi progetti, i muscoli hanno prodotto un movimento limitato, principalmente perché il contatto dei tessuti con i poli varia notevolmente. A seconda di dove i muscoli sono posizionati sui poli e di quale parte della superficie muscolare tocca il poli, i muscoli possono riuscire ad avvicinare i poli, ma altre volte possono oscillare in modo incontrollato.
Il gruppo di Raman si propose di progettare uno scheletro in grado di concentrare e massimizzare le contrazioni muscolari, indipendentemente dalla posizione e dalla modalità di collocazione del muscolo sullo scheletro, al fine di generare il massimo movimento in modo prevedibile e affidabile.
"La domanda è: come possiamo progettare uno scheletro che sfrutti nel modo più efficiente possibile la forza generata dai muscoli?", afferma Raman.
I ricercatori hanno innanzitutto considerato le molteplici direzioni in cui un muscolo può muoversi naturalmente. Hanno dedotto che, se un muscolo deve tirare due perni in una determinata direzione, i perni devono essere collegati a una molla che permetta loro di muoversi solo in quella direzione quando vengono tirati.
"Abbiamo bisogno di un dispositivo che sia molto morbido e flessibile in una direzione e molto rigido in tutte le altre, in modo che quando un muscolo si contrae, tutta quella forza venga convertita in modo efficiente in movimento in una direzione", spiega Raman.
Flessione delicata
Raman ha trovato molti di questi dispositivi nel laboratorio del professor Martin Culpepper. Il gruppo di Culpepper al MIT è specializzato nella progettazione e fabbricazione di elementi meccanici, come attuatori miniaturizzati, cuscinetti e altri meccanismi, che possono essere integrati in macchine e sistemi per consentire movimenti, misurazioni e controlli ultra-precisi in un'ampia varietà di applicazioni. Tra gli elementi lavorati con precisione dal gruppo ci sono le flexure, dispositivi simili a molle, spesso realizzati con travi parallele, in grado di flettersi ed estendersi con precisione nanometrica.
"A seconda di quanto sottili e distanziate siano le travi, la rigidità della molla può variare", spiega Raman.
Ella e Culpepper hanno collaborato per progettare una barra per flessioni su misura, con una configurazione e una rigidità tali da consentire al tessuto muscolare di contrarsi in modo naturale e di estendere completamente la molla. Il team ha progettato la configurazione e le dimensioni del dispositivo basandosi su numerosi calcoli effettuati per correlare le forze naturali di un muscolo alla rigidità e all'ampiezza di movimento di una barra per flessioni.
Il dispositivo flessibile che hanno infine progettato ha una rigidità pari a 1/100 di quella del tessuto muscolare stesso. Il dispositivo assomiglia a una struttura in miniatura simile a una fisarmonica, i cui angoli sono fissati a una base sottostante tramite un piccolo perno, che si trova vicino a un perno adiacente che si inserisce direttamente nella base. Raman ha quindi avvolto una fascia muscolare attorno ai due perni angolari (il team ha realizzato le fasce con fibre muscolari vive coltivate da cellule di topo) e ha misurato quanto si avvicinavano i perni quando la fascia muscolare si contraeva.
Il team ha scoperto che la configurazione flessibile permetteva alla banda muscolare di contrarsi principalmente nella direzione tra i due pilastri. Questa contrazione concentrata consentiva al muscolo di avvicinare i pilastri molto di più – cinque volte di più – rispetto ai precedenti modelli di attuatori muscolari.
"Lo scheletro flessore è progettato per essere molto morbido e flessibile in una direzione e molto rigido nelle altre", spiega Raman. "Quando il muscolo si contrae, tutta la forza viene convertita in movimento in quella direzione. È un enorme vantaggio.".
Il team ha scoperto di poter utilizzare il dispositivo per misurare con precisione le prestazioni e la resistenza muscolare. Variando la frequenza delle contrazioni muscolari (ad esempio, stimolando le bande a contrarsi una volta al secondo anziché quattro volte al secondo), hanno osservato che i muscoli si "affaticavano" a frequenze più elevate e non generavano la stessa trazione.
"Osservare con quanta rapidità i nostri muscoli si affaticano e come possiamo allenarli per ottenere risposte ad alta resistenza è ciò che possiamo scoprire con questa piattaforma", afferma Raman.
I ricercatori stanno adattando e combinando i muscoli per costruire robot precisi, articolati e affidabili, alimentati da muscoli naturali.
"Un esempio di robot che stiamo cercando di costruire in futuro è un robot chirurgico in grado di eseguire procedure minimamente invasive all'interno del corpo", afferma Raman. "Tecnicamente, i muscoli possono azionare robot di qualsiasi dimensione, ma siamo particolarmente entusiasti di costruire robot di piccole dimensioni, poiché è in questo ambito che gli attuatori biologici eccellono in termini di forza, efficienza e adattabilità."
###
Scritto da Jennifer Chu, Notizie del MIT













