




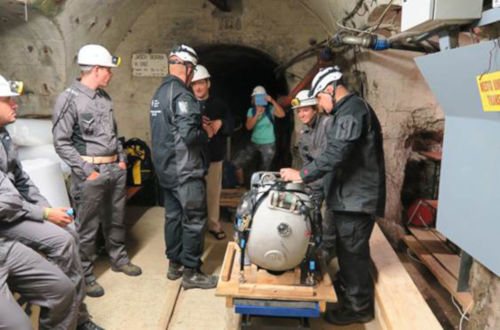
Nella sola Europa, si contano circa 30.000 miniere chiuse, molte delle quali potrebbero ancora contenere notevoli quantità di preziose materie prime. È importante sottolineare che l'Europa dipende quasi interamente dalle importazioni di materie prime minerali, pertanto vi è un forte interesse a riaprire alcune di queste miniere. Queste miniere sono ora allagate e le ultime informazioni sul loro stato e sulla loro struttura risalgono a decenni fa, se non addirittura a più di un secolo fa. La chiusura di queste miniere è solitamente motivata dagli elevati costi di estrazione con le tecnologie dell'epoca, piuttosto che dall'effettivo esaurimento delle risorse minerarie. Il problema è che la documentazione dettagliata sulle miniere (struttura, ubicazione dei giacimenti, ecc.) è spesso introvabile, in quanto persa o mai conservata. La complessa struttura delle miniere e la loro intricata geometria rendono impossibile qualsiasi tipo di esplorazione con attrezzature convenzionali. Inoltre, per motivi di sicurezza, è quasi sempre sconsigliabile, se non impossibile, effettuare questo tipo di lavoro con sommozzatori.
“Nel film Prometheus (2012) di Ridley Scott, quando gli esploratori arrivano sul pianeta LV-233 e si avventurano in strane strutture aliene, impiegano droni sferici per ricostruire una mappa della struttura e individuarne la composizione e i potenziali pericoli. Una volta ottenuta la mappa, possono muoversi più in sicurezza all'interno della struttura sconosciuta. L'obiettivo del progetto UNEXMIN è progettare e costruire questi droni, nella loro versione subacquea”, spiega Claudio Rossi, ricercatore del CAR-UPM-CSIC che partecipa al progetto.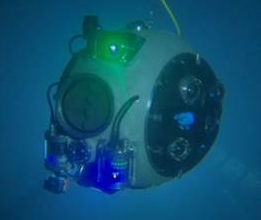
Le strane e sconosciute strutture che i droni UNEXMIN dovranno esplorare sono miniere sotterranee allagate. Il primo robot subacqueo sviluppato nell'ambito del progetto, chiamato “Robotic Explorer” (UX-1a), è in grado di navigare autonomamente attraverso i complessi tunnel di queste miniere, ricostruendo una mappa delle loro strutture e, allo stesso tempo, analizzandone la composizione per individuare l'eventuale presenza di materie prime. Il robot ha forma sferica, che gli consente di muoversi con maggiore agilità e minori rischi nelle gallerie (che, nelle miniere più vecchie, possono essere larghe solo un metro), e ha un diametro di 60 centimetri. Per la navigazione è dotato di un profilatore del fondale, una telecamera acustica, cinque telecamere digitali e un sistema LIDAR, mentre la sua strumentazione scientifica comprende una telecamera multispettrale, un'unità di misurazione dei raggi gamma e un sistema di campionamento dell'acqua.
“Dal punto di vista tecnologico, il progetto si trova ad affrontare tre sfide principali: in primo luogo, la costruzione di un robot adatto a operare in ambienti reali e a profondità fino a 500 metri – è già stato testato in tre miniere in Finlandia, Slovenia e Portogallo. In secondo luogo, la navigazione autonoma in un ambiente sconosciuto, poiché le condizioni operative precludono qualsiasi comunicazione con il mondo esterno. Infine, lo sviluppo di una strumentazione scientifica ad hoc per l'analisi dei dati geofisici”, spiega Rossi.
UNEXMIN svilupperà un innovativo sistema robotico per l'esplorazione e la mappatura autonoma di miniere allagate in Europa. Inoltre, UX-1 utilizzerà metodi non invasivi per la mappatura 3D delle miniere al fine di raccogliere preziose informazioni geologiche e mineralogiche. Ciò aprirà nuove possibilità di esplorazione, consentendo di supportare le decisioni strategiche relative alla riapertura delle miniere abbandonate in Europa con dati aggiornati che non possono essere ottenuti in altro modo.
Suarez Fernandez, Ramon A.; Grande, Davide; Martins, Alfredo; Bascetta, Luca; Dominguez, Sergio; Rossi, Claudio. Modellazione e controllo del robot esploratore di mine sottomarine UX-1. (2019). IEEE ACCESS 7:39432-39447. DOI: 10.1109/ACCESS.2019.2907193













