




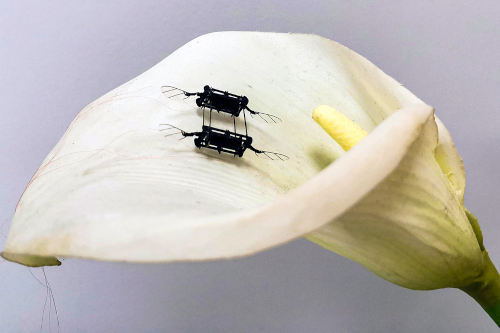
Ora, questi ricercatori hanno messo a punto una tecnica di produzione innovativa che permette di realizzare attuatori flessibili in grado di funzionare con una tensione inferiore del 75% rispetto alle versioni attuali, pur trasportando un carico utile superiore dell'80%. Questi attuatori flessibili sono come muscoli artificiali che muovono rapidamente le ali del robot.
Questa nuova tecnica di produzione realizza muscoli artificiali con un numero inferiore di difetti, il che prolunga significativamente la durata dei componenti e aumenta le prestazioni e la capacità di carico del robot.
"Questo ci apre molte opportunità per il futuro, permettendoci di integrare l'elettronica di potenza nei microrobot. Si tende a pensare che i robot morbidi non siano capaci quanto i robot rigidi. Abbiamo dimostrato che questo robot, che pesa meno di un grammo, è quello che vola più a lungo con il minor margine di errore durante il volo stazionario. Il messaggio chiave è che i robot morbidi possono superare le prestazioni dei robot rigidi", afferma Kevin Chen, professore assistente titolare della cattedra D. Reid Weedon, Jr. '41 presso il Dipartimento di Ingegneria Elettrica e Informatica, responsabile del Soft and Micro Robotics Lab presso il Research Electronics Laboratory (RLE) e autore senior dell'articolo.
I coautori di Chen sono Zhijian Ren e Suhan Kim, coautori senior e studenti di dottorato presso l'EECS; Xiang Ji, ricercatore scientifico presso l'EECS; Weikun Zhu, studente di dottorato in ingegneria chimica; Farnaz Niroui, professoressa assistente presso l'EECS; e Jing Kong, professore presso l'EECS e ricercatore principale presso l'RLE. La ricerca è stata accettata per la pubblicazione su Advanced Materials ed è inclusa nella serie Rising Stars della rivista, che premia i lavori eccezionali dei ricercatori all'inizio della carriera.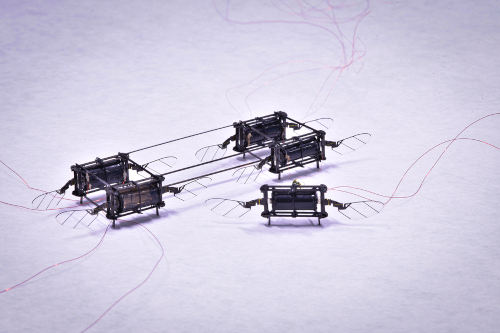
Sviluppare i muscoli
Il microrobot rettangolare, che pesa meno di un quarto di centesimo, ha quattro paia di ali, ciascuna azionata da un attuatore morbido. Questi attuatori, simili a muscoli, sono costituiti da strati di elastomero interposti tra due elettrodi molto sottili e poi arrotolati a formare un cilindro morbido. Quando viene applicata una tensione all'attuatore, gli elettrodi comprimono l'elastomero e questa tensione meccanica viene utilizzata per far battere l'ala.
Maggiore è la superficie dell'attuatore, minore è la tensione necessaria. Pertanto, Chen e il suo team costruiscono questi muscoli artificiali alternando il maggior numero possibile di strati ultrasottili di elastomero ed elettrodi. Man mano che gli strati di elastomero si assottigliano, diventano più instabili.
Per la prima volta, i ricercatori hanno creato un attuatore con 20 strati, ciascuno spesso 10 micrometri (all'incirca il diametro di un globulo rosso). Ma per raggiungere questo risultato hanno dovuto reinventare parte del processo di produzione.
Uno dei principali ostacoli era rappresentato dal processo di spin coating. Durante lo spin coating, un elastomero viene versato su una superficie piana e fatto ruotare rapidamente; la forza centrifuga spinge la pellicola verso l'esterno, rendendola più sottile.
"In questo processo, l'aria rientra nell'elastomero e crea numerose bolle d'aria microscopiche. Il diametro di queste bolle d'aria è di circa un micrometro, quindi in passato le ignoravamo. Ma man mano che gli strati si assottigliano, l'effetto delle bolle d'aria diventa più marcato. Ecco perché tradizionalmente non è stato possibile realizzare strati così sottili", spiega Chen.
Lui e i suoi colleghi hanno scoperto che, eseguendo un processo di aspirazione immediatamente dopo la spalmatura rotazionale, mentre l'elastomero è ancora umido, le bolle d'aria vengono eliminate. Successivamente, cuociono l'elastomero per asciugarlo.
Eliminando questi difetti, la potenza dell'attuatore aumenta di oltre il 300% e la sua durata si allunga notevolmente, afferma Chen.
I ricercatori hanno anche ottimizzato i sottili elettrodi, realizzati con nanotubi di carbonio: spirali di carbonio estremamente resistenti, con un diametro pari a circa 1/50.000 di quello di un capello umano. Una maggiore concentrazione di nanotubi di carbonio aumenta la potenza dell'attuatore e riduce la tensione, ma strati più densi contengono anche un maggior numero di difetti.
Ad esempio, i nanotubi di carbonio hanno estremità appuntite e possono perforare l'elastomero, causando un cortocircuito nel dispositivo, spiega Chen. Dopo molti tentativi ed errori, i ricercatori hanno trovato la concentrazione ottimale.
Un altro problema si presenta durante la fase di polimerizzazione: con l'aggiunta di ulteriori strati, l'attuatore impiega sempre più tempo ad asciugarsi.
"La prima volta che ho chiesto a un mio studente di realizzare un attuatore multistrato, una volta arrivati a 12 strati, ha dovuto aspettare due giorni perché si indurisse. Questo è assolutamente insostenibile, soprattutto se si vuole aumentare il numero di strati", afferma Chen.
Hanno scoperto che cuocere ogni strato per alcuni minuti subito dopo aver trasferito i nanotubi di carbonio sull'elastomero riduce il tempo di polimerizzazione man mano che vengono aggiunti altri strati.
Prestazioni di prim'ordine
Dopo aver utilizzato questa tecnica per creare un muscolo artificiale a 20 strati, l'hanno confrontata con la loro precedente versione a sei strati e con l'ultima generazione di attuatori rigidi.
Durante gli esperimenti di decollo, l'attuatore a 20 strati, che richiede meno di 500 volt per funzionare, ha esercitato una potenza sufficiente a far sì che il robot avesse un rapporto portanza-peso di 3,7 a 1, riuscendo così a trasportare oggetti pari a quasi tre volte il suo peso.
Hanno inoltre dimostrato una permanenza in volo stazionario di 20 secondi, che, secondo Chen, è la più lunga mai registrata da un robot di un sottogruppo. Il loro robot in volo stazionario ha mantenuto la posizione in modo più stabile di qualsiasi altro. L'attuatore a 20 strati ha continuato a funzionare in modo impeccabile dopo essere stato azionato per oltre 2 milioni di cicli, superando di gran lunga la durata di altri attuatori.
"Due anni fa, abbiamo creato l'attuatore con la più alta densità di potenza, ma riusciva a malapena a volare. Abbiamo iniziato a chiederci se i robot morbidi potessero mai competere con quelli rigidi. Abbiamo riscontrato un difetto dopo l'altro, quindi abbiamo continuato a lavorare e a risolvere un problema di produzione dopo l'altro, e ora le prestazioni degli attuatori morbidi si stanno avvicinando. Sono persino leggermente migliori dell'ultima generazione di attuatori rigidi. E ci sono ancora diversi processi di produzione nella scienza dei materiali che non comprendiamo. Quindi sono molto entusiasta di continuare a ridurre lo stress di attuazione", afferma.
Chen spera di collaborare con Niroui per costruire attuatori in una camera bianca presso MIT.nano e sfruttare le tecniche di nanofabbricazione. Attualmente, il suo team è limitato dallo spessore degli strati a causa della polvere presente nell'aria e dalla velocità massima di rivestimento. Lavorare in una camera bianca elimina questo problema e consentirebbe loro di utilizzare metodi, come il doctor blading, che sono più precisi dello spin coating.
Sebbene Chen sia entusiasta di aver prodotto strati attuatori di 10 micrometri, la sua speranza è di ridurre lo spessore a solo 1 micrometro, il che aprirebbe la strada a numerose applicazioni per questi robot di dimensioni simili a quelle di un insetto.
Questo lavoro è parzialmente finanziato dal MIT Electronics Research Laboratory e da una borsa di studio per laureati di Mathworks.
###
Articolo a cura di Adam Zewe, Ufficio Stampa del MIT













