




 La tecnologia di recente sviluppo è un Intelligent Motor Timer System (IMTS), un blocco circuitale dedicato che può essere integrato nei microcontrollori (MCU) per veicoli elettrici (EV) e veicoli ibridi (HEV) di nuova generazione. Esegue operazioni di controllo orientate al campo (Nota 1), essenziali per il controllo del motore degli EV, in soli 0,8 microsecondi (µs), la velocità più elevata al mondo (Nota 2). Questo è meno di un decimo del tempo di elaborazione dell'operazione software di implementazione su una CPU che opera alla stessa frequenza. Ciò contribuisce alla realizzazione di motori EV ad alta velocità di nuova generazione con un'eccellente efficienza energetica e di sistemi inverter con prestazioni di commutazione ad alta velocità per alimentarli.
Inoltre, l'esclusivo circuito consente anche il supporto di sicurezza funzionale richiesto per il settore della propulsione automobilistica.
 Con i requisiti di efficienza dei consumi sempre più stringenti negli ultimi anni, gli EV, i veicoli ibridi plug-in (PHEV) sono arrivati a rappresentare una quota crescente del numero totale di veicoli prodotti. Per ampliare l'autonomia di questi veicoli a motore, è necessario migliorare l'efficienza energetica del controllo del motore.
A tal fine, è importante non solo apportare miglioramenti meccanici ai motori stessi, ma anche potenziare le funzioni e le prestazioni delle centraline elettroniche (ECU) che li gestiscono. Le ECU in grado di supportare i veicoli elettrici (EV), i veicoli elettrici ibridi plug-in (PHEV) di nuova generazione richiedono funzionalità avanzate e software di controllo complessi, con conseguente aumento sostanziale del carico di elaborazione sui microcontrollori (MCU) utilizzati in queste centraline. Allo stesso tempo, i microcontrollori per il settore automobilistico devono ridurre al minimo la quantità di calore generata per mantenere un elevato livello di affidabilità in ambienti ad alta temperatura. Pertanto, la frequenza operativa dei circuiti interni del microcontrollore, inclusi i core della CPU, deve essere mantenuta relativamente bassa, rendendo difficile l'aumento delle prestazioni.
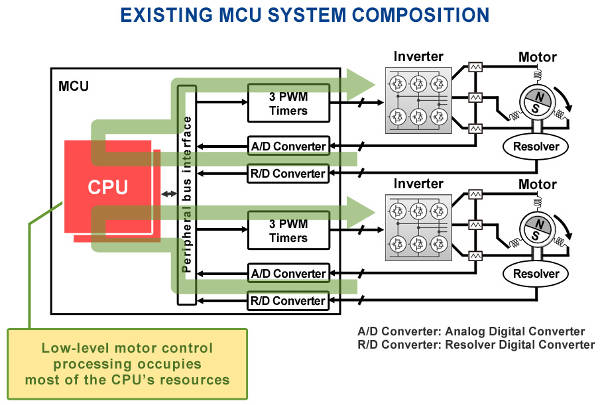
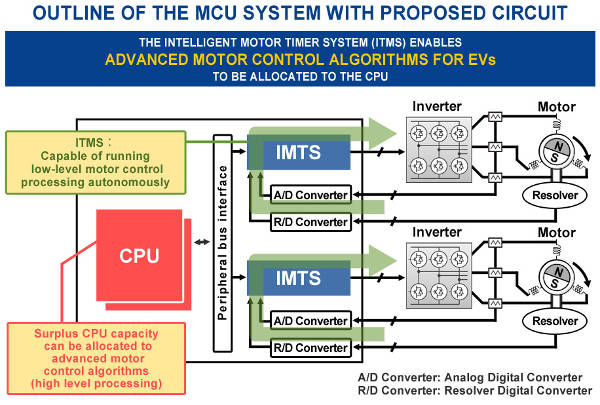
In risposta a queste esigenze, Renesas ha implementato l'IMTS come blocco circuitale dedicato ai processi statici che richiedono un'elevata reattività, come l'acquisizione dei dati dei sensori, il calcolo dei valori di controllo basati su tali dati e la loro uscita. L'IMTS è indipendente dalla CPU e in grado di operare autonomamente, riducendo così sostanzialmente il carico della CPU sulla MCU di controllo del motore. La capacità della CPU in eccesso può essere allocata ad algoritmi avanzati di controllo del motore progettati per aumentare l'efficienza energetica dei veicoli elettrici, ibridi e ibridi plug-in di prossima generazione.
Caratteristiche principali della tecnologia del circuito di controllo motore dedicato di nuova concezione:
1) Sviluppo di un blocco circuitale dedicato per il controllo statico del motore e di una tecnologia circuitale che consente il funzionamento autonomo.
Il controllo del motore richiede una serie di fasi di elaborazione statica che coinvolgono operazioni di controllo orientate al campo. Durante ogni periodo di controllo, i valori di corrente e angolo del motore vengono acquisiti dal circuito timer interno della MCU e questi valori determinano i valori di controllo per il periodo di controllo successivo. L'uscita PWM risultante (Nota 3) viene quindi generata in base a questi valori di controllo. Quando più tipi di controllo del motore operano simultaneamente, il carico di elaborazione risultante può consumare fino al 90% circa della capacità della CPU (Nota 4) in una MCU automotive Renesas a 40 nanometri (nm) e 320 MHz. Il nuovo IMTS è un blocco circuitale dedicato a queste operazioni di controllo orientate al campo, che richiedono un'elevata potenza di calcolo. È inoltre configurato in stretta collaborazione con un circuito temporizzatore dedicato per il controllo del motore, dando vita a un sistema in cui la sequenza di elaborazione eseguita durante ogni periodo di controllo gestito dal circuito temporizzatore – dall'acquisizione dei valori di corrente e angolo all'emissione del segnale PWM – viene svolta in modo autonomo, indipendentemente dalla CPU.
Ciò significa che viene eliminato tutto il carico della CPU precedentemente richiesto per l'elaborazione precedente, e la capacità della CPU così liberata può essere allocata a software contenenti algoritmi di controllo avanzati progettati per aumentare l'efficienza energetica.
Fornendo un circuito dedicato per l'elaborazione delle operazioni di controllo orientate al campo, IMTS riduce il tempo di elaborazione a 0,8 μs, ovvero meno di 1/10 dell'implementazione software basata su CPU. Le prestazioni di elaborazione di questa nuova tecnologia sono sufficienti a soddisfare le esigenze del controllo degli inverter a commutazione ad alta velocità (esempio di prestazione: frequenza di commutazione di 100 kilohertz (kHz), periodo di controllo di 10 μs) utilizzando dispositivi di potenza realizzati con materiali innovativi come il carburo di silicio (SiC), che rappresentano la prossima generazione di controllo dei motori per veicoli elettrici.
2) Sviluppo di una tecnologia circuitale che garantisca la sicurezza funzionale richiesta per il controllo della potenza.
Il controllo della trasmissione deve garantire la sicurezza funzionale in modo che, in caso di guasto di un componente, il sistema lo rilevi e passi automaticamente a uno stato sicuro. Questo è stato generalmente ottenuto utilizzando due MCU per fornire ridondanza al sistema, oppure utilizzando una MCU con circuiti interni ridondanti, il che potrebbe comportare un costo relativamente elevato.
La tecnologia sviluppata utilizza una MCU con due CPU in una configurazione dual-core lockstep che monitora regolarmente il funzionamento interno del circuito IMTS. Questo approccio mantiene bassi i costi, garantendo al contempo un controllo ad alta velocità e la sicurezza funzionale. La sicurezza funzionale grava sulla CPU, ma nei casi d'uso pratici si stima che rappresenti solo il 2,4% (Nota 5) della capacità di elaborazione totale della CPU.
3) Sviluppo di una tecnologia circuitale per la correzione flessibile degli errori dei segnali dei sensori esterni.
Per realizzare una MCU ad alta precisione con un'elaborazione operativa estremamente accurata, è essenziale acquisire valori di segnale dei sensori altrettanto accurati. Tuttavia, è impossibile evitare errori provenienti da diverse fonti, come ad esempio gli errori causati dalla posizione di montaggio del sensore. L'IMTS sviluppato ha una configurazione che consente di correggere gli errori in tempo reale utilizzando un software sviluppato dall'utente. Inoltre, l'IMTS esegue questa elaborazione in modo autonomo, pertanto la correzione non grava sulla CPU. I valori di segnale dei sensori corretti vengono utilizzati per le operazioni di controllo del motore, con conseguente maggiore precisione operativa e miglioramento dell'efficienza energetica durante il funzionamento del motore.
Renesas sta testando un prototipo di MCU a 40 nm con memoria flash integrata che incorpora queste nuove tecnologie. Il sistema utilizza un sistema di azionamento del motore reale per confermare le prestazioni in un contesto reale. Renesas mira a contribuire allo sviluppo di sistemi ECU più efficienti dal punto di vista energetico per veicoli elettrici, ibridi e ibridi plug-in, sfruttando questa tecnologia di circuiti di controllo del motore dedicata.
Nota 1: Le operazioni di controllo orientate al campo sono un tipo di elaborazione di base ampiamente utilizzato nel controllo dei motori, in cui calcoli complessi, comprese le funzioni trigonometriche, vengono utilizzati per la conversione delle coordinate al fine di generare segnali CC che approssimano più fedelmente i valori di controllo designati.
Nota 2: Al 7 febbraio 2017, sulla base di una ricerca di Renesas.
Nota 3: PWM sta per modulazione di larghezza di impulso, il tipo di segnali a impulsi utilizzati per pilotare un dispositivo di alimentazione esterno tramite una MCU.
Nota 4: Si prevede che i sistemi di prossima generazione richiederanno un periodo di controllo del timer del motore di 12,5 μs. Il valore calcolato per il carico della CPU presuppone che due operazioni di controllo del motore (ad esempio, per i motori che azionano le ruote anteriori e posteriori) si verifichino simultaneamente durante ogni periodo di controllo.
Nota 5: Il valore calcolato per il carico della CPU presuppone un caso d'uso in cui i guasti vengono rilevati entro la durata di una singola rotazione quando il motore funziona a una velocità di 100.000 giri/min.








