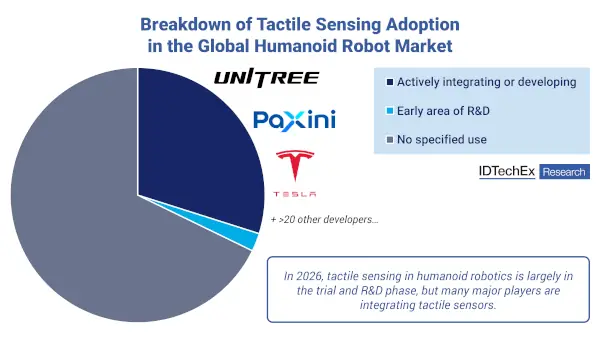
Entre las tendencias identificadas por la consultora destaca el desarrollo de sensores táctiles, que permiten dotar a los robots de capacidades de percepción del contacto y obtener información sobre las características de los objetos que manipulan. Según el análisis de IDTechEx, aproximadamente un tercio de los desarrolladores activos de robots humanoides está integrando o desarrollando tecnologías de detección táctil en 2026. Estos datos forman parte del informe Sensors for Humanoid Robots 2027-2037: Technologies, Players, Forecasts, dedicado a las tecnologías, los fabricantes y las perspectivas comerciales de este mercado.
Los sensores impulsan el desarrollo comercial de los robots humanoides
Los robots humanoides están avanzando desde las fases de diseño conceptual hacia sus primeras implantaciones comerciales. Esta transición está relacionada, entre otros factores, con la evolución de los sistemas de detección y su capacidad para proporcionar información sobre el estado del robot y su entorno. Los modelos actuales pueden incorporar diferentes tecnologías, como sensores de percepción, sensores de fuerza y par, encoders y unidades de medición inercial (IMU). Cada una de estas tecnologías proporciona información necesaria para controlar movimientos, interpretar las condiciones del entorno o supervisar el funcionamiento de los componentes.
Los datos procedentes de los distintos dispositivos se combinan mediante técnicas de fusión de sensores.
Este procesamiento permite que el robot utilice información de múltiples fuentes para determinar sus siguientes acciones y operar con diferentes mecanismos de seguridad. No obstante, la configuración concreta depende del fabricante y del modelo, por lo que no todos los robots humanoides incorporan los mismos tipos de sensores.
Un tercio de los fabricantes desarrolla o integra sensores táctiles
La detección táctil constituye una de las áreas de desarrollo destacadas por IDTechEx. Según su análisis de mercado, alrededor de un tercio de las empresas activas en el desarrollo de robots humanoides trabaja en la integración o creación de sensores de este tipo. Entre los fabricantes mencionados se encuentran Tesla y Unitree, junto con diferentes empresas emergentes especializadas en robótica. La mayoría de estas compañías concentra actualmente la incorporación de sensores táctiles en las manos y los sistemas de agarre. Su función consiste en proporcionar información sobre el contacto con los objetos, permitiendo ajustar las acciones de manipulación. En determinadas configuraciones, estos sensores también pueden ayudar a identificar características de los materiales a partir de su textura superficial.
La consultora considera que estas capacidades pueden facilitar la ejecución de tareas delicadas y contribuir a mejorar la seguridad de las operaciones.
Sensores táctiles y manos robóticas con más grados de libertad
La evolución de los sensores táctiles está relacionada con otra tendencia tecnológica: el aumento de los grados de libertad de las manos robóticas. Los sistemas de manipulación más avanzados incorporan mecanismos que permiten realizar movimientos cada vez más complejos. Sin embargo, disponer de más articulaciones o posibilidades de movimiento no garantiza por sí solo una manipulación precisa. Para controlar estas acciones, el robot necesita recibir información sobre lo que ocurre durante el contacto con los objetos. La combinación de mayores grados de libertad y retroalimentación táctil en tiempo real permite desarrollar manos robóticas capaces de abordar operaciones de manipulación más sofisticadas.
Por ello, IDTechEx identifica una relación directa entre la evolución de las manos diestras y la demanda de tecnologías de detección táctil.
Sensores capacitivos, MEMS, ópticos y magnéticos para detectar el contacto
Uno de los aspectos que destaca el informe es la diversidad de tecnologías utilizadas para desarrollar sensores táctiles. Actualmente no existe un único enfoque tecnológico dominante para todas las aplicaciones de robótica humanoide. Entre las soluciones utilizadas se encuentran los sensores capacitivos y los sensores de presión MEMS, tecnologías conocidas por su aplicación en diferentes sistemas industriales. También están surgiendo alternativas basadas en detección óptica y magnética. En el caso de los sensores táctiles ópticos, una de las técnicas consiste en utilizar un gel o una membrana deformable. Cuando el sensor entra en contacto con un objeto, la superficie experimenta una deformación que puede registrarse mediante una fuente de iluminación y una cámara situadas detrás del material. A partir de estas imágenes, el sistema genera un mapa detallado del desplazamiento provocado por el contacto.
Este procedimiento permite obtener información sobre la interacción entre la superficie del sensor y el objeto manipulado.
IDTechEx señala que la variedad de soluciones existentes abre oportunidades para diferentes fabricantes de tecnologías de detección, aunque todavía está por determinar cuáles se consolidarán a largo plazo.
Piel electrónica para ampliar la detección táctil al cuerpo del robot
Actualmente, muchos de los sensores táctiles empleados en robots humanoides se concentran en las yemas de los dedos y en las manos.
Esta distribución limita el número de sensores que pueden incorporarse a cada robot. Sin embargo, la consultora considera que su utilización podría ampliarse a otras partes del cuerpo a medida que las tecnologías táctiles sean más accesibles y económicas. Una de las líneas de desarrollo es la piel electrónica o e-skin, formada por superficies sensibles capaces de cubrir áreas más extensas de un robot humanoide. Algunos desarrolladores ya están explorando estas soluciones para incorporar capacidades de detección del contacto en diferentes zonas del cuerpo. Entre sus posibles aplicaciones se encuentra la mejora de la seguridad en entornos donde personas y robots comparten espacios de trabajo.
La detección de contactos en superficies corporales más amplias podría proporcionar información adicional para supervisar las interacciones físicas. No obstante, IDTechEx presenta esta expansión como una oportunidad tecnológica en desarrollo, no como una característica generalizada de los robots humanoides comerciales.
Una cadena de suministro clave para la expansión de la robótica humanoide
El despliegue comercial de los robots humanoides también dependerá de la disponibilidad de fabricantes e integradores capaces de suministrar sensores en cantidades adecuadas. Además de las tecnologías táctiles, los robots pueden necesitar cámaras, sistemas lidar, sensores de fuerza y par, encoders y unidades de medición inercial. La integración de estos componentes resulta necesaria para desarrollar sistemas de percepción y control adaptados a las aplicaciones previstas. En este contexto, los proveedores de sensores tendrán que responder a las necesidades de los fabricantes de robots humanoides, tanto en prestaciones técnicas como en disponibilidad de componentes.
La consultora señala que todavía existe incertidumbre sobre qué tecnologías de detección táctil se convertirán en las opciones de referencia del sector.
Previsiones del mercado de sensores para robots humanoides hasta 2037
El informe Sensors for Humanoid Robots 2027-2037: Technologies, Players, Forecasts de IDTechEx analiza las principales tecnologías utilizadas en robots humanoides y ofrece previsiones de mercado a diez años. El estudio incluye una evaluación de fabricantes, tendencias tecnológicas y comparativas entre diferentes soluciones de detección. Sus previsiones sitúan el mercado global de sensores para robots humanoides por encima de los 6.590 millones de dólares en 2037, con un crecimiento anual compuesto estimado del 21,4 %. Esta cifra corresponde al conjunto del mercado de sensores para robots humanoides, no exclusivamente al segmento de sensores táctiles.
Dentro de ese mercado, la detección táctil se perfila como una tecnología relevante para el desarrollo de manos robóticas más avanzadas y, potencialmente, de superficies corporales sensibles al contacto.
La evolución de estas soluciones, junto con la madurez de las cadenas de suministro y la integración de diferentes tecnologías de percepción, será uno de los factores que influirán en la expansión comercial de la robótica humanoide durante la próxima década