Wir müssen auch abgestrahltes und leitungsgebundenes Rauschen aus internen und externen Quellen berücksichtigen. Elektrostatische Entladungen und Blitzüberspannungen können Systeme stören oder sogar zerstören, und thermische und mechanische Belastungen sowie die Alterung von Bauteilen können zu Systemausfällen führen. In diesem Artikel betrachten wir einige dieser Probleme und die Maßnahmen, die wir in unseren Designs anwenden können, um sie zu beseitigen oder zumindest zu minimieren. Wir zeigen auch, wie einige der in unseren Mikrocontrollern implementierten Funktionen viele dieser Probleme abmildern können.
Vor 25 Jahren entwickelten wir mit Mikrocontrollern, die auf 1,0-µm- oder sogar 0,8-µm-CMOS-Technologie basierten. Heutige Geräte nutzen deutlich fortschrittlichere Prozesstechnologien mit um Größenordnungen kleineren Linienbreiten. Die neuesten Mikrocontroller der RA-Familie von Renesas werden in den neuesten 40-nm- und 22-nm-Prozessgeometrien implementiert.
Da die Größe der Transistoren in den neuesten Geräten immer kleiner und die Schaltfrequenz der Transistoren immer höher wird, gewinnt das Rauschen zunehmend an Bedeutung.

Diagramm 1: Signal vs. Rauschen
Diagramm 1 zeigt einen vereinfachten Vergleich zwischen einem 1,0 µm-Bauelement mit 8 MHz Taktfrequenz und einem modernen Bauelement mit 100 MHz Taktfrequenz, gefertigt in 40 nm. Die Schaltzeit des 40-nm-Bauelements ist deutlich kürzer, und die verwendeten Signale können schneller sein als das typische Rauschsignal. Mit der Verkleinerung der Strukturgrößen gewinnt Rauschen zunehmend an Bedeutung. Renesas hat seine Bauelemente durch sorgfältig ausgelegte Stromversorgungsschaltungen, optimierte I/O-Puffer und spezielle Schutzschaltungen, die den Betrieb in dieser Umgebung ermöglichen, deutlich verbessert. Dennoch ist es wichtig, jegliche Auswirkungen auf unsere Designs so gering wie möglich zu halten. Denn einmal in das Bauelement eingedrungenes Rauschen lässt sich nur schwer wieder entfernen.
Externe Rauschquellen stellen oft eine der größten Gefahren für einen zuverlässigen Betrieb dar. Beispielsweise Schaltgeräusche von Netzteilen, Funkenentladungen in Industriemaschinen, Motoren usw. Weitere Quellen sind Induktionsstörungen durch Relais, Transformatoren, Summer, Leuchtstofflampen usw. sowie statische Entladungen, üblicherweise vom Körper des Benutzers, aber auch von anderen Stellen, und natürlich Blitzeinschläge.
Internes Rauschen kann vielfältige Ursachen haben. Stromschleifen auf einer Leiterplatte können eine erhebliche Quelle abgestrahlten Rauschens sein. Fließt Strom in einer geschlossenen Schleife, die vom Mikrocontroller und seinen Ein-/Ausgangssignalen gebildet wird (siehe Abbildung 2), kann diese Stromschleife als Antenne wirken und erhebliches Rauschen abstrahlen, insbesondere bei hohen Strömen.

Diagramm 2: Stromschleifen auf der Leiterplatte
Bei einer mangelhaft ausgelegten Massefläche, bei der an verschiedenen Punkten der Leiterplatte eine Spannungsdifferenz zwischen Masse besteht, kann Strom zwischen diesen Punkten fließen und wie eine Antenne wirken. Auch schlecht ausgelegte Oszillatorschaltungen können Störungen abstrahlen. Wir raten Anwendern daher stets, die empfohlenen Schaltungsparameter und die Massefläche einzuhalten. Dies ist besonders wichtig, da ein schlecht ausgelegter Oszillator Störungen auf viele Teile der Schaltung projizieren und selbst ausfallen kann.
Ein weiterer wichtiger Bereich ist das I/O-System, insbesondere bei mehreren Hochgeschwindigkeitsgeräten an einem externen Bus. Ein mangelhaft ausgelegtes I/O-System, bei dem Überschwingen oder Unterschwingen auftreten, kann dazu führen, dass Geräte ihre elektrischen Spezifikationen überschreiten. Dies kann Geräte mit der Zeit beschädigen und zu Ausfällen sowie zu erhöhtem Stromverbrauch und verstärkter Störabstrahlung führen.
Störungen können jeden Pin eines Mikrocontrollers beeinflussen. Systempins von Mikrocontrollern sind jedoch besonders empfindlich gegenüber Störungen, da sie häufig die grundlegende Funktion des Geräts steuern. Ein durch Störungen verursachter Fehler kann zu einer Fehlfunktion des Geräts führen. Daher muss besonders darauf geachtet werden, dass die Möglichkeit, dass Störungen den normalen Betrieb der Systemanschlüsse beeinträchtigen, minimiert wird.
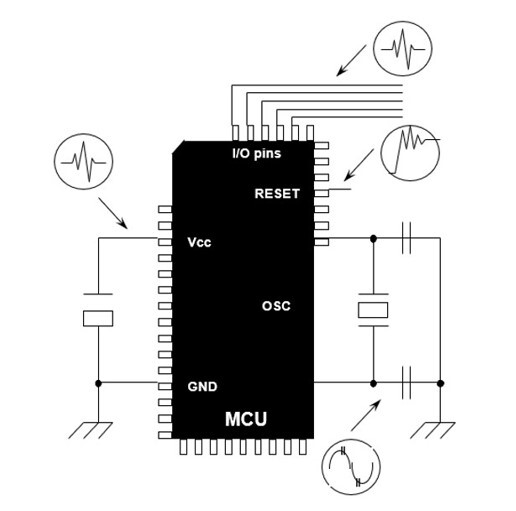
Diagramm 3: Systempins des Mikrocontrollers
Die Systemanschlüsse eines typischen Mikrocontrollers umfassen den Reset-Pin, die Stromversorgungsanschlüsse, die Oszillatoranschlüsse sowie spezielle Modus- oder Funktionsanschlüsse. Um Störungen dieser Anschlüsse zu minimieren, ist besondere Sorgfalt geboten. So muss sichergestellt werden, dass die Stromversorgungsanschlüsse über stabile Spannungspegel mit der erforderlichen Filterung verfügen und dass die Massefläche keine Stromschleifen aufweist. Außerdem muss gewährleistet sein, dass der Oszillator so nah wie möglich am Chip platziert wird, das Layout der Leiterplatte den Empfehlungen des Herstellers entspricht und der Reset-Pin vor schnellen transienten Signalen geschützt ist.
Es gibt einige nützliche Regeln, die wir in unseren Designs anwenden können, um die Auswirkungen von Rauschen zu minimieren:
– Schützen Sie Speicher-/Taktleitungen vor anderen Signalen.
– Erwägen Sie die Filterung und/oder Pufferung externer Verbindungen.
– Verwenden Sie stets hochfrequente Vcc/Vss-Bypass-Kondensatoren in der Nähe jedes Bauteils.
– Verwenden Sie Vcc/Vss stets parallel und so nah wie möglich beieinander, um Stromschleifen zu minimieren.
– Verwenden Sie parallele Signal-/Rückleitungsleitungen auf der Leiterplatte, insbesondere für schnelle Signale oder Leiterbahnen mit hohem Stromfluss.
– Erwägen Sie die Verwendung einer Multilayer-Leiterplatte mit dedizierten, ununterbrochenen Vss/Vcc-Ebenen.
– Verwenden Sie keine höhere Frequenz als nötig; dies minimiert nicht nur das Rauschen, sondern auch den Stromverbrauch.
Betrachten wir einige dieser Punkte genauer.

Diagramm 4: Beziehung zwischen dem Mikrocontroller und der Leiterplatte
Um die potenzielle Antennenfläche zu minimieren, sollte der Bereich zwischen den Zuleitungen so klein wie möglich gehalten werden. Auch der Stromfluss zu dieser Antenne sollte minimiert werden, um das abgestrahlte Rauschen zu reduzieren.
Die Stromversorgung des Systems ist oft eine der größten internen Rauschquellen. Daher sollte ein effektives Stromverteilungssystem mit Bypass-Kondensatoren und EMV-Filtern entwickelt werden. Die Fläche des Antennenmusters zwischen den Zuleitungen auf der Leiterplatte sollte ebenfalls so klein wie möglich gehalten werden, um die umgebende Stromschleifenfläche (S0, S1, S2) zu minimieren. Am effektivsten lässt sich dies durch parallele Leiterbahnen für Vcc und Vss erreichen.
Ein Bypass-Kondensator, der parallel zu den Zuleitungen jedes integrierten Schaltkreises geschaltet ist, reduziert das Rauschen deutlich. Daher sollten diese Kondensatoren möglichst nah an den jeweiligen Bauteilen platziert werden. Typischerweise liegen die effektivsten Kondensatorwerte zwischen 0,01 µF und 0,1 µF. In besonders rauschbehafteten Systemen kann es sinnvoll sein, Kondensatoren mit unterschiedlichen Werten zu kombinieren, um die Rauschleistung zu verbessern.
Aufgrund der unterschiedlichen Hochfrequenzeigenschaften verschiedener Bypass-Kondensatoren sollten Anwender den geeignetsten Kondensator mit der niedrigsten Impedanz anhand des Rauschfrequenzbereichs auswählen. Für die meisten Mikrocontroller sind Keramik- und Tantalkondensatoren in der Regel ausreichend. Ein Elektrolytkondensator kann zur Filterung am Stromversorgungseingang der Leiterplatte verwendet werden.
Die Anzahl der Leiterbahnen zwischen den Bauteilen sollte minimiert und die Länge jeder Leiterbahn so kurz wie möglich gehalten werden. Leiterbahnen zwischen dem Mikrocontroller und anderen Bauteilen wirken wie Antennen und erzeugen Rauschen. Anwender können die Kommunikation mit externen Geräten über einen seriellen Bus wie I²C oder SPI anstelle eines vollständigen Parallelbusses abwickeln. Dies minimiert Rauschen, Stromverbrauch und Platzbedarf auf der Leiterplatte. Da diese Verbindungen typischerweise Hochfrequenzen aufweisen, ist auf kurze Leiterbahnen zu achten.
Leiterbahnen mit hohem Stromfluss erfordern besondere Aufmerksamkeit. Daher sollten sie nicht in der Nähe des Oszillators oder anderer Systemanschlüsse wie dem Modus- oder Reset-Pin platziert werden, da diese leicht durch Rauschen gestört werden können.
Besondere Sorgfalt ist bei externen Oszillatorschaltungen geboten, insbesondere wenn für den energiesparenden Betrieb ein 32-kHz-Quarz verwendet wird. Anwender sollten unbedingt den Schaltplan der Oszillatorschaltung im Hardwarehandbuch beachten, die Empfehlungen des Oszillatorherstellers einhalten und dessen Spezifikationsservice nutzen, sofern angeboten (insbesondere bei 32-kHz-Oszillatoren). Andere Signalleitungen dürfen die Leiterbahnen des Oszillators nicht kreuzen, um Übersprechen zu vermeiden. Signal-
und Versorgungsleitungen sollten so weit wie möglich vom Oszillator entfernt verlegt und eine Erdung zwischen MCU-Pins vermieden werden. Eine stabile Oszillatorschaltung mit großer Betriebsreserve ist deutlich weniger störungsanfällig. Auch die Verwendung eines internen Oszillators löst viele dieser Probleme.
Weitere bewährte Designpraktiken für Mikrocontrollersysteme sind:
– Verwendung breiter, kurzer Leiterbahnen für Vcc/Vss, wann immer möglich.
– Reduzierung der Versorgungsspannungsimpedanz verringert induktive Störungen.
– Verwendung von Vss/Vcc-Ebenen, wann immer möglich. Bei höheren Frequenzen, typischerweise oberhalb von 4 MHz, folgt der Rückstrom dem Signalweg so genau wie möglich. Daher müssen Anwender die Signalrückwege sorgfältig planen, insbesondere bei Signalen mit hohen Strömen.
Die Massefläche darf nicht unterbrochen werden, da dies die Impedanz des Signalwegs erhöht.
- Benutzer sollten die Verwendung von Strombegrenzungswiderständen an den I/O-Pins in Betracht ziehen.
Renesas setzt bei seinen RA-Mikrocontrollern eine Vielzahl von Designtechniken ein, um durch externe Störungen verursachte Probleme zu minimieren. Typische Beispiele hierfür sind die Trennung des CPU-Busses (mit Speicher) vom Peripheriebus, wodurch Störungen des CPU-Betriebs minimiert werden, ein verteiltes Taktsystem und eine Modulstoppfunktion für jedes Peripheriegerät. Zusätzlich verwenden wir On-Chip-Rauschfilter für besonders empfindliche Eingänge wie Reset- und Oszillatoreingänge sowie optimierte I/O-Puffer und die Stromversorgung.
Dank unserer fortschrittlichen Prozesstechnologie können wir mehrere Komponenten, die andernfalls extern wären, integrieren und so die Zuverlässigkeit verbessern, da externe Schaltungen wie Oszillatoren und Energiemanagement-Bausteine entfallen. Die On-Chip-Integration von Oszillatoren, POR/LVD (Voltage Dropout Systems) und Watchdog-Timern trägt wesentlich zur Reduzierung von Störungen bei.
Anwender sollten zudem die benötigte CPU-Geschwindigkeit berücksichtigen. Die maximale Taktfrequenz kann durch die für die UART-Schnittstelle benötigte Baudrate oder die Laufzeit einer FFT-Filterfunktion (Fast Fourier Transform) bestimmt werden. In den meisten Fällen und für viele Anwendungen ist es jedoch nicht notwendig, die volle Taktfrequenz des Geräts auszunutzen. Es genügt, die Taktfrequenz so hoch wie nötig einzustellen, um alle Anforderungen zu erfüllen. Je höher die Taktfrequenz, desto schneller sind die Signale und desto mehr Probleme können auftreten. Je niedriger die Taktfrequenz, desto weniger Strom wird verbraucht und geschaltet, und desto weniger Rauschen entsteht. In manchen Fällen ist eine niedrigere Taktfrequenz fast immer besser.
RA-Mikrocontroller bieten die Möglichkeit, ihre Taktfrequenz zu drosseln. Benutzer können die Taktteiler dynamisch anpassen, um die Taktfrequenz zu erhöhen oder zu verringern. Dies kann die Anwendung mitunter komplexer gestalten, da die Takte der Peripheriegeräte verwaltet werden müssen. Es lohnt sich jedoch immer zu prüfen, ob eine Reduzierung der Taktfrequenz möglich ist.
Benutzer sollten sicherstellen, dass die Dimensionierung des Netzteils für ihre Anwendung korrekt ist und nicht versuchen, die gleiche Netzteilschaltung wiederzuverwenden. Sie sollten sicherstellen, dass die Stromversorgung den maximal erforderlichen Strom liefern kann. Gelegentliche Spannungsausfälle können zu Rauschproblemen und anderen Systemstörungen führen.
Viele Peripherie-Eingänge verfügen über programmierbare Rauschfilter. Diese finden sich häufig bei Kommunikationsschnittstellen wie UART, SPI und I²C sowie bei vielen Timer-Eingängen. Die Wahl des korrekten Filtertakts ist für eine optimale Leistung entscheidend. Oftmals ist hierfür etwas Ausprobieren erforderlich.
Kommunikationsschnittstellen sind mit der Außenwelt verbunden und führen häufig Hochgeschwindigkeitssignale in das System ein. Daher ist bei deren Entwicklung besondere Sorgfalt geboten. Je nach Umgebungsbedingungen ist der Einsatz externer Schutzschaltungen oft ratsam.
Watchdog-Timer sind eine hervorragende Methode, um eine Anwendung nach einem Systemabsturz aufgrund von Störungen wiederherzustellen. Es ist jedoch wichtig, ihre korrekte Anwendung zu verstehen.
In AR-Mikrocontrollern gibt es zwei Arten von Watchdog-Timern. Die erste ist der Standard-Watchdog-Timer, der von verschiedenen Standard-Taktquellen des Mikrocontrollers synchronisiert werden kann. Dieser Watchdog überwacht typischerweise die Ausführung des Anwendungscodes und erkennt Fehlfunktionen oder unerwartetes Verhalten. Er ist in Anwendungen mit geringem Stromverbrauch üblicherweise deaktiviert. Dieser Watchdog kann entweder einen RESET oder einen Interrupt auslösen.
Die zweite Art von Watchdog-Timer ist der intelligente Watchdog-Timer (iWDT). Dieser WDT verwendet einen dedizierten, langsamen On-Chip-Oszillator als Taktquelle, was ein langes Timeout und einen Betrieb unabhängig vom normalen Takt der CPU ermöglicht. Selbst bei einem Ausfall des CPU-Takts löst der iWDT nach Ablauf seines Timeouts einen Reset oder einen Interrupt aus. Jeder Watchdog kann mit einer „Fensterfunktion“ arbeiten, bei der ein zu frühes „Tickling“ sowie das Watchdog-Timeout einen Neustart auslösen können. Jeder Watchdog kann so konfiguriert werden, dass er nach einem Neustart automatisch startet. Dies geschieht durch Setzen der entsprechenden Bits im Optionsfunktionsauswahlregister, einem Flash-basierten Register, das die Initialisierungsdaten des Geräts enthält.
Ein häufiger Fehler ist die Platzierung des Watchdog-Ticklings innerhalb einer Interrupt-Service-Routine. Dies gilt als effizient, da üblicherweise nur eine Instanz benötigt wird. Dies kann jedoch gefährlich sein, da der Interrupt-Service trotz eines möglichen Absturzes der Hauptanwendung weiterhin ausgeführt werden und somit den Watchdog überschreiben kann.
Nach Fertigstellung Ihrer Anwendung sollten Benutzer alle möglichen Ausführungspfade analysieren. Dies kann bei komplexen Anwendungen, die ein Betriebssystem nutzen, schwierig sein, jedoch können moderne Codeanalyse-Tools, die in moderne Entwicklungswerkzeuge integriert sind, Abhilfe schaffen.
Anschließend sollten sie mehrere Instanzen des Watchdog-Timers an relevanten Stellen in der Anwendung platzieren. Dadurch wird die Anwendung deutlich zuverlässiger und es wird zusätzlich erkannt, wenn die Anwendung einen unerwarteten Ausführungspfad einschlägt. Dies deutet in der Regel auf ein schwerwiegendes Problem hin, wie beispielsweise einen Systemabsturz oder einen Zeigerüberlauf.
Wir haben bereits energiesparende Anwendungen erwähnt, und auch hier erfordert die Verwendung von Watchdog-Timern besondere Aufmerksamkeit. Benutzer sollten sorgfältig prüfen, was passiert, wenn das System in den Energiesparmodus wechselt.
In jedem System lässt sich Rauschprobleme am besten vermeiden, indem man die Rauschunterdrückung von Beginn des Designprozesses an berücksichtigt. Es ist wichtig, die Betriebsumgebung des Systems, die vorhandenen Rauschquellen und die Maßnahmen zu deren Minderung zu verstehen.
Es lohnt sich stets, diesen Aspekten frühzeitig im Designprozess Zeit zu widmen, da es wesentlich einfacher ist, Maßnahmen zur Rauschunterdrückung von vornherein zu entwickeln, als sie am Ende des Designs hinzuzufügen oder, schlimmer noch, ein Design zu modifizieren, wenn Rauschprobleme im praktischen Einsatz auftreten.
Dieser Artikel behandelt einige rauschbedingte Probleme in Mikrocontrollersystemen und beschreibt einige Merkmale der Renesas RA-Mikrocontroller, die die Systemzuverlässigkeit erhöhen sollen. Ich hoffe, dieser Artikel hat einige Fragen zur Notwendigkeit aufgeworfen, rauschbedingte Probleme von Anfang an in all ihren Designs zu berücksichtigen.
Autor: Graeme Clark, leitender Ingenieur, Renesas Electronics