




 Die neu entwickelte Technologie ist ein intelligentes Motor-Timer-System (IMTS), ein spezieller Schaltungsbaustein, der in Mikrocontroller (MCUs) für Elektrofahrzeuge (EVs) und Hybridfahrzeuge (HEVs) der nächsten Generation integriert werden kann. Er führt feldorientierte Steuerungsoperationen (Anmerkung 1), die für die Motorsteuerung von Elektrofahrzeugen unerlässlich sind, in nur 0,8 Mikrosekunden (µs) durch – der weltweit schnellsten Rate (Anmerkung 2). Dies ist weniger als ein Zehntel der Verarbeitungszeit der Implementierungssoftware auf einer CPU mit derselben Betriebsfrequenz. Dadurch wird die Realisierung von Hochgeschwindigkeits-Elektrofahrzeugmotoren der nächsten Generation mit exzellenter Energieeffizienz und Wechselrichtersystemen mit hoher Schaltgeschwindigkeit zur deren Stromversorgung ermöglicht.
Darüber hinaus bietet die einzigartige Schaltung die für den Antriebsstrangbereich erforderliche funktionale Sicherheit.
 Angesichts der in den letzten Jahren immer strengeren Anforderungen an die Kraftstoffeffizienz machen Elektrofahrzeuge (EVs) und Plug-in-Hybridfahrzeuge (PHEVs) einen wachsenden Anteil der gesamten Fahrzeugproduktion aus. Um die Reichweite dieser motorisierten Fahrzeuge zu erhöhen, ist eine verbesserte Energieeffizienz der Motorsteuerung erforderlich.
Hierfür sind nicht nur mechanische Verbesserungen an den Motoren selbst wichtig, sondern auch die Optimierung der Funktionen und der Leistung der zugehörigen elektronischen Steuergeräte (ECUs). Steuergeräte, die Elektrofahrzeuge der nächsten Generation, Elektrofahrzeuge und Plug-in-Hybridfahrzeuge unterstützen, benötigen fortschrittliche Funktionen und komplexe Steuerungssoftware. Dies führt zu einer deutlichen Erhöhung der Rechenlast der in diesen Steuergeräten verwendeten Mikrocontroller (MCUs). Gleichzeitig müssen Automotive-MCUs die Wärmeentwicklung minimieren, um in Umgebungen mit hohen Temperaturen eine hohe Zuverlässigkeit zu gewährleisten. Daher muss die Betriebsfrequenz der internen Schaltkreise der MCUs, einschließlich der CPU-Kerne, relativ niedrig gehalten werden, was eine Leistungssteigerung erschwert.
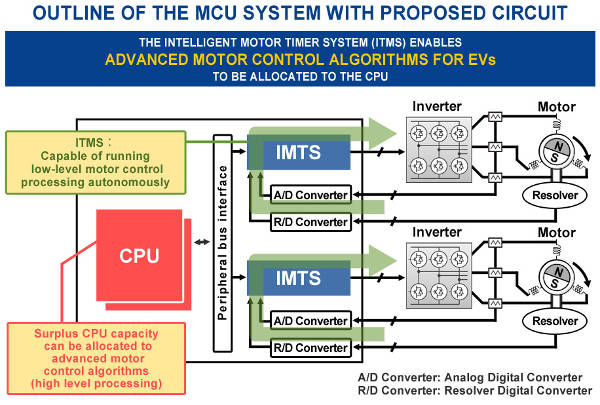
Um diesen Anforderungen gerecht zu werden, implementierte Renesas den IMTS als dedizierten Schaltungsblock für statische Prozesse, die eine hohe Reaktionsfähigkeit erfordern, wie z. B. die Erfassung von Sensordaten, die Berechnung von Regelwerten auf Basis dieser Daten und die Ausgabe dieser Werte. Das IMTS ist CPU-unabhängig und kann autonom arbeiten, wodurch die CPU-Last des Motorsteuerungs-Mikrocontrollers erheblich reduziert wird. Die freiwerdende CPU-Kapazität kann für fortschrittliche Motorsteuerungsalgorithmen genutzt werden, die die Energieeffizienz von Elektrofahrzeugen (EVs), Fahrzeugen mit Hybridantrieb (VEHs) und Plug-in-Hybridfahrzeugen (PHEVs) der nächsten Generation steigern.
Die wichtigsten Merkmale der neu entwickelten, dedizierten Motorsteuerungsschaltungstechnologie sind:
1) Entwicklung eines dedizierten Schaltungsblocks für die statische Motorsteuerung und einer Schaltungstechnologie, die den autonomen Betrieb ermöglicht.
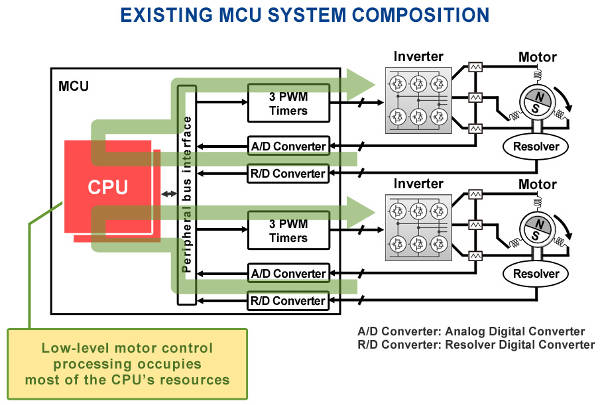
Die Motorsteuerung erfordert eine Reihe statischer Verarbeitungsschritte mit feldorientierten Steuerungsoperationen. Während jeder Steuerperiode werden die Motorstrom- und Winkelwerte vom internen Timer des Mikrocontrollers erfasst. Diese Werte bestimmen die Steuerwerte für die nächste Steuerperiode. Das resultierende PWM-Ausgangssignal (Anmerkung 3) wird anschließend auf Basis dieser Steuerwerte generiert. Bei gleichzeitigem Betrieb mehrerer Motorsteuerungstypen kann die resultierende Verarbeitungslast bis zu ca. 90 % der CPU-Kapazität (Anmerkung 4) eines Renesas 40-Nanometer (nm) 320 MHz Automotive-Mikrocontrollers beanspruchen. Der neu entwickelte IMTS ist ein dedizierter Schaltungsblock für diese rechenintensiven, feldorientierten Regelungsvorgänge. Er ist eng mit einer dedizierten Motorsteuerungs-Timerschaltung verbunden, wodurch ein System entsteht, in dem die Verarbeitungssequenz während jeder vom Timer gesteuerten Regelperiode – von der Erfassung der Strom- und Winkelwerte bis zur Ausgabe des PWM-Signals – autonom und unabhängig von der CPU abläuft.
Dies bedeutet, dass die gesamte CPU-Last, die zuvor für die vorhergehende Verarbeitung benötigt wurde, entfällt und die so freigewordene CPU-Kapazität für Software mit fortschrittlichen Regelungsalgorithmen zur Steigerung der Energieeffizienz genutzt werden kann.
Durch die Bereitstellung einer dedizierten Schaltung zur Verarbeitung feldorientierter Steuerungsoperationen reduziert IMTS die Verarbeitungszeit auf 0,8 µs, was weniger als einem Zehntel der CPU-basierten Softwareimplementierung entspricht. Die Verarbeitungsleistung dieser neuen Technologie ist ausreichend, um die Anforderungen der Hochgeschwindigkeits-Wechselrichtersteuerung (Leistungsbeispiel: 100 Kilohertz (kHz) Schaltfrequenz, 10 µs Steuerperiode) mit Leistungshalbleitern aus neuartigen Materialien wie Siliziumkarbid (SiC) zu erfüllen, die für die nächste Generation der EV-Motorsteuerung in greifbarer Nähe sind.
2) Entwicklung einer Schaltungstechnologie, die die für die Leistungssteuerung erforderliche funktionale Sicherheit gewährleistet.
Die Getriebesteuerung muss funktionale Sicherheit gewährleisten, sodass das System im Fehlerfall einer Komponente dies erkennt und automatisch in einen sicheren Zustand wechselt. Dies wurde üblicherweise durch den Einsatz von zwei Mikrocontrollern (MCUs) zur Systemredundanz oder durch einen Mikrocontroller mit redundanter interner Schaltung erreicht, was zu relativ hohen Kosten führen kann.
Die entwickelte Technologie verwendet einen Mikrocontroller mit zwei CPUs in einer Dual-Core-Lockstep-Konfiguration, der den internen Betrieb der IMTS-Schaltung regelmäßig überwacht. Dieser Ansatz senkt die Kosten und gewährleistet gleichzeitig eine hohe Steuerungsgeschwindigkeit und funktionale Sicherheit. Die funktionale Sicherheit beansprucht zwar die CPU, in der Praxis jedoch schätzungsweise nur 2,4 Prozent (Anmerkung 5) ihrer gesamten Verarbeitungskapazität.
3) Entwicklung einer Schaltungstechnologie zur flexiblen Fehlerkorrektur externer Sensorsignale.
Für die Herstellung eines hochpräzisen Mikrocontrollers mit hochgenauer Verarbeitung ist die Erfassung hochpräziser Sensorsignalwerte unerlässlich. Fehler aus verschiedenen Quellen, wie beispielsweise durch die Sensormontageposition bedingte, lassen sich jedoch nicht vermeiden. Das entwickelte IMTS ermöglicht die Echtzeitkorrektur von Fehlern mithilfe benutzerentwickelter Software. Da das IMTS diese Verarbeitung autonom durchführt, wird die CPU durch die Korrektur nicht belastet. Die korrigierten Sensorsignalwerte werden für die Motorsteuerung verwendet, was zu einem präziseren Betrieb und einer verbesserten Energieeffizienz im laufenden Motor führt.
Renesas testet derzeit einen Prototyp eines 40-nm-Mikrocontrollers mit integriertem Flash-Speicher, der diese neuen Technologien nutzt. Es nutzt ein reales Antriebssystem, um seine Leistungsfähigkeit unter realen Bedingungen zu bestätigen. Renesas möchte mit dieser speziellen Motorsteuerungs-Technologie zur Entwicklung energieeffizienterer Steuergeräte für Elektrofahrzeuge, Hybridfahrzeuge und Plug-in-Hybride beitragen.
Anmerkung 1: Feldorientierte Regelungsoperationen sind eine grundlegende Verarbeitungsmethode, die in der Motorsteuerung weit verbreitet ist. Dabei werden komplexe Berechnungen, einschließlich trigonometrischer Funktionen, zur Koordinatenumwandlung verwendet, um Gleichstromsignale zu erzeugen, die die vorgegebenen Steuerwerte genauer annähern.
Anmerkung 2: Stand: 7. Februar 2017, basierend auf einer Studie von Renesas.
Anmerkung 3: PWM steht für Pulsweitenmodulation. Es handelt sich um die Art von Pulssignalen, die zur Ansteuerung eines externen Leistungsgeräts mithilfe eines Mikrocontrollers verwendet werden.
Anmerkung 4: Systeme der nächsten Generation benötigen voraussichtlich eine Motor-Timer-Regelperiode von 12,5 µs. Der berechnete Wert für die CPU-Last basiert auf der Annahme, dass während jeder Regelperiode zwei Motorsteuerungsoperationen (z. B. für die Motoren der Vorder- und Hinterräder) gleichzeitig erfolgen.
Anmerkung 5: Der berechnete Wert für die CPU-Last basiert auf einem Anwendungsfall, in dem Fehler innerhalb einer einzelnen Umdrehung bei einer Motordrehzahl von 100.000 U/min erkannt werden.








