Der Hauptunterschied zwischen diesen beiden Motortypen liegt im Aufbau der Statorwicklungen. Der BLDC-Motor wird idealerweise mit einer trapezförmigen Kommutierungswelle kommutiert, die sich relativ einfach erzeugen lässt. Im Gegensatz dazu benötigt der PMSM-Motor (siehe Abbildung 1) eine sinusförmige Kommutierungswelle, deren Erzeugung komplexer ist.
Obwohl der Permanentmagnet-Synchronmotor (PMSM) eine komplexere Wellenform erfordert, zeichnet er sich durch geringere Drehmomentwelligkeit und reduziertes Geräuschniveau aus. Aus diesem Grund ist er häufig der bevorzugte Motortyp für Anwendungen, die einen ruhigen und leisen Betrieb erfordern, wie beispielsweise hochwertige Haushaltsgeräte, Elektrowerkzeuge und industrielle Automatisierungsanlagen.
Traditionell wurde die sinusförmige Schaltung mithilfe von Algorithmen realisiert, die in der Firmware des Mikrocontrollers (MCU) implementiert sind. Diese erfordern jedoch umfangreiche Optimierung und Anpassung, um mit dem gewählten Motor zu funktionieren und die Anwendungsanforderungen zu erfüllen. Darüber hinaus muss die Leistungsfähigkeit des MCU ausreichen, um den Regelalgorithmus mit der erforderlichen Maximalgeschwindigkeit auszuführen und gleichzeitig die Anwendungsverarbeitung zu gewährleisten.
Positionserfassung und Sanftanlauf:
Im Gegensatz zu einem Bürstenmotor, bei dem die Ansteuerung der richtigen Spulen durch einfaches Einschalten unabhängig von der Rotorposition gewährleistet ist, erfordert der Start und Betrieb eines BLDC-Motors die Kenntnis der aktuellen Rotorposition. Nur so können die entsprechenden Spulen angesteuert werden und der Rotor in die richtige Richtung rotieren. Bürstenlose Motoren verfügen üblicherweise über Sensoren zur Positionserfassung. Alternativ spart eine sensorlose Konfiguration die Kosten und potenziellen Zuverlässigkeitsprobleme von Sensoren (wie z. B. Hall-Sensoren).
In diesem Fall ist es erforderlich, den stehenden Rotor vor der Ansteuerung der Spulen in eine definierte Startposition zu bringen. Ohne entsprechende Vorkehrungen könnten der Rotor und alle daran befestigten Komponenten in die falsche Richtung zurückrollen.
Die Ansteuerung der Spulen muss so erfolgen, dass übermäßige Geräusche und Vibrationen durch das PWM-Schalten vermieden werden, solange keine nutzbare Gegen-EMK zur Bestimmung des Rotorwinkels zur Verfügung steht. Im Wesentlichen steuert der Motorsteuerungsalgorithmus den Motor in dieser Phase ohne ausreichende Gegen-EMK. Sobald genügend Gegen-EMK vorhanden ist, kann die Motorsteuerung auf das gewählte Steuerungsverfahren umschalten.
Feinabstimmung des Antriebs:
Die Möglichkeit, den Motor zu starten und die Drehzahl auszuwählen, ist – unabhängig von der gewählten Methode – nur ein Teil der für den korrekten Betrieb notwendigen Funktionen. Der Antriebsentwickler muss die Flexibilität besitzen, den Controller mit MOSFETs der für die Anwendung geeigneten Spannung und Leistung zu integrieren. Er muss außerdem Parameter wie Beschleunigung, Vorlaufwinkel und PWM-Frequenz optimieren können, um sicherzustellen, dass das System angemessen auf Benutzereingaben reagiert und unter allen Betriebsbedingungen maximale Energieeffizienz erzielt.
MCU-freie Steuerung:
Der Sinus-Vorverstärker Toshiba TC78B011FTG macht einen Mikrocontroller (MCU) überflüssig. Dieser parametrierbare Chip für die sensorlose, bürstenlose Dreiphasenmotorsteuerung ist ein Pulsweitenmodulations-Chopper (PWM), der an externe High-Side- und Low-Side-N-Kanal-MOSFETs angeschlossen werden kann. Dadurch lässt sich eine skalierbare Wechselrichterimplementierung für verschiedene Motoren realisieren.
Das Gerät bietet zwar eine Drehzahlregelung im offenen Regelkreis, üblicherweise wird jedoch eine Regelung im geschlossenen Regelkreis benötigt. Diese hält die Zieldrehzahl unabhängig von Schwankungen in der Stromversorgung oder der Last konstant und verfügt über eine anpassbare Drehzahlkurve. Dies wird durch die präzise Konfiguration des Betriebsmodus über die I²C-Schnittstelle erreicht. Die Einstellungen können optional im nichtflüchtigen Speicher (NVM) gespeichert werden. So lassen sich die passenden Einstellungen bereits während der Fertigung für Schaltungen programmieren, die keinen Mikrocontroller oder Prozessor verwenden.
Des Weiteren lässt sich die Motordrehzahl über die I2C-Schnittstelle des Chips in einem Register einstellen und kann auch über ein PWM-Signal oder ein analoges Signal bestimmt werden. Bremsen und Lenken werden ebenfalls über Registereinstellungen oder externe Pins gesteuert. Motorstrom und Drehzahl können während des Betriebs über externe Pins ausgelesen werden.
Präzisere Positionierung:
Nach dem Einschalten ruft der TC78B011FTG die im NVM gespeicherte Gerätekonfiguration ab (siehe Abbildung 2). Anschließend kann eine Bremssequenz eingeleitet werden, indem die entsprechenden Spulen am Motorumrichter kurzgeschlossen werden, um sicherzustellen, dass der Rotor vor dem Anlaufen gestoppt wird. Nach Abschluss der Initialisierungssequenz (ca. 3,5 ms) wechselt der Treiber in den Schlafmodus, wobei alle MOSFETs abgeschaltet werden, und wartet auf weitere Anweisungen vom Hostsystem.
 Abbildung 2: Ablaufdiagramm zur Initialisierung der NVM-Konfiguration und zum Start des Zwangskommutierungssystems
Die gewünschte Drehzahl kann über I2C an das Drehzahlsteuerregister (SPD) übermittelt oder als PWM- oder Analogsignal an den SPD-Pin angelegt werden. Sobald eines dieser Signale empfangen wird, startet die Anlaufsequenz des Motors. Der Prozess beginnt mit der Gleichstromerregung der Motorwicklungen, wodurch der Rotor in die Anlaufposition bewegt wird. Anschließend beginnt die Zwangskommutierung des Motors. In dieser Phase wird ein plötzliches elektrisches Feld in einer 120°-Kommutierung angelegt, um eine initiale Gegen-EMK zu erzeugen. Eine konfigurierbare Sanftanlauffunktion (siehe Abbildung 3) begrenzt den Anlaufstrom des Motors. Die Drehzahlregelung erfolgt in dieser Phase im offenen Regelkreis.
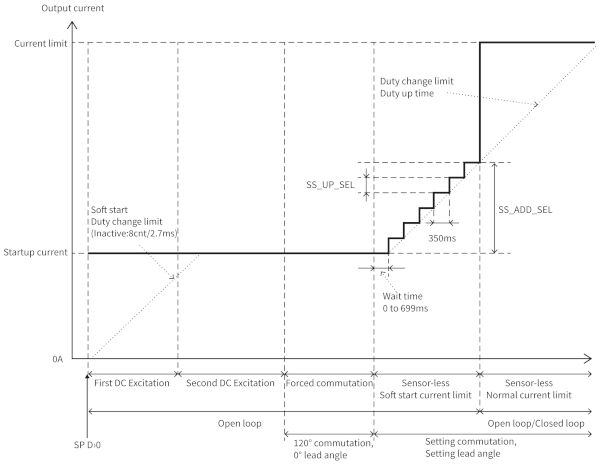 Abbildung 3: Begrenzung des Ausgangsstroms beim Anlauf
Das System schaltet in den sensorlosen Regelbetrieb, sobald der Motor schnell genug dreht, um eine für den Regelalgorithmus nutzbare Gegen-EMK zu erzeugen. Der Stromgrenzwert ist dabei für den Normalbetrieb festgelegt. Anschließend kann die Drehzahlregelung im geschlossenen Regelkreis aktiviert werden.
Der Rotor kann sich bereits vor dem Einschalten drehen, beispielsweise durch den Luftstrom über einem Lüfterflügel. In diesem Fall, bekannt als Leerlauf oder Windmühlenbetrieb, überspringt die Motorsteuerung die anfängliche Erregung und die Zwangskommutierung und geht direkt in den sensorlosen Betrieb über. In typischen Anwendungen kann die Messung der Gegen-EMK in solchen Situationen zu empfindlich reagieren, sodass der Erreger fälschlicherweise versucht, die frühen Anlaufphasen im offenen Regelkreis zu überspringen. Der TC78B011FTG verhindert dies durch ein Register, mit dem der Entwickler die minimale Rotordrehzahl festlegen kann, ab der der Anlaufvorgang übersprungen werden muss. Alternativ kann die Steuerung so konfiguriert werden, dass sie beim Verlassen des Standby-Modus oder der Zündung die Bremssequenz auslöst, um die Probleme beim Starten eines Motors aus dem Leerlauf zu vermeiden. Dadurch startet der Rotor stets aus dem Stillstand.
Erweiterte Einstellbarkeit:
Um eine flexible Drehzahlregelung im geschlossenen Regelkreis zu ermöglichen, verfügt der IC TC78B011FTG über Register zur Einstellung der Zeit zwischen den einzelnen Drehzahlschritten und zur Bestimmung der Geschwindigkeit von Drehzahländerungen. Die unterstützten Drehzahleinstellungen lassen sich durch individuelle Steuerung der Start-, Stopp- und Maximalwerte konfigurieren. Die zugehörigen Drehzahlen (U/min) für Start- und Maximalwerte können ebenfalls eingestellt werden (siehe Abbildung 4), und es lassen sich bis zu zwei Drehzahlübergänge zwischen Start- und Maximaldrehzahl definieren.
 Abbildung 4. Minimale und maximale Geschwindigkeit. Die minimale und maximale Geschwindigkeit können eingestellt werden. Es stehen zwei verschiedene Geschwindigkeitsstufen zur Verfügung
Die Frequenz des PWM-Ausgangssignals kann fest eingestellt oder so konfiguriert werden, dass sie sich mit steigender Motordrehzahl automatisch erhöht, um einen optimalen Wirkungsgrad zu erzielen. Der verfügbare Frequenzbereich liegt zwischen 23,4 kHz und 187,5 kHz. Durch die Anpassung der PWM-Frequenz können Entwickler zudem die Einhaltung der EMV-Anforderungen (elektromagnetische Verträglichkeit) der jeweiligen Anwendung sicherstellen.
Ein Register ermöglicht die Anpassung des Vorlaufwinkels an die Motorkennlinie, was zur Optimierung der Energieeffizienz und zur Minimierung von Geräuschen beiträgt. Für einen besonders leisen Betrieb kann der Vorlaufwinkel so eingestellt werden, dass die Gegen-EMK und der Motorstrom phasengleich sind.
Der integrierte Schaltkreis enthält drei Halbbrücken-Vorverstärker für externe N-Kanal-MOSFETs. Diese können eine Gate-Source-Spannung (VGSS) von bis zu 8 V über der Motorversorgungsspannung bereitstellen und sind für einen Gate-Source-Strom (IGSS) von 10 mA bis 100 mA für die High-Side- und Low-Side-MOSFETs konfigurierbar.
Die maximal nutzbare Schaltfrequenz kann durch die Wahl des MOSFETs und des Motors begrenzt sein. Da die Gegen-EMK für die Positionserfassung während der PWM-Abschaltzeit gemessen wird, kann die Verwendung eines stark induktiven Motors oder von MOSFETs mit geringer Schaltleistung zu Fehlern in der Positionserfassung führen. Um dies zu vermeiden, kann die optimale PWM-Frequenz durch Testen geeigneter Einstellungen unter allen Betriebsbedingungen ermittelt werden.
Der Chip verfügt außerdem über Sicherheitsfunktionen, wie z. B. einen Auslöseschutz mit konfigurierbarer Totzeit. Ein Statusregister zeigt abnormale Zustände wie übermäßige Stromaufnahme, zu niedrige Ladungspumpenspannung, thermische Abschaltung und Anlauffehler an. Tritt einer dieser Zustände auf, wird ein Alarmsignal (Pin) aktiviert. Dieser Pin dient auch zur Anzeige von Unterspannung und Motorbetrieb außerhalb der voreingestellten maximalen und minimalen Drehzahlen. Der Controller kann so programmiert werden, dass er nach Erkennung eines abnormalen Zustands auf ein Signal von einer externen Quelle wartet oder versucht, den Motor im Selbstwiederherstellungsmodus neu zu starten.
Zusammenfassend lässt sich sagen
, dass Entwickler die Vorteile von BLDC-Motoren, insbesondere des laufruhigen und leisen PMSM-Typs, nutzen können, ohne ein MCU-Entwicklungsprojekt in Angriff nehmen zu müssen. Sie können programmierbare Steuerungen einsetzen, die einen autarken Betrieb mit Regelung im geschlossenen Regelkreis und parametrierbarer Drehzahlregelung ermöglichen. Ein MikroE-Board mit dem Toshiba TC78B011 IC und ausgewählten MOSFETs steht bereits zur Evaluierung bereit. Dies vereinfacht die Entwicklung von Motorsystemen zusätzlich.
Von Dipl.-Ing. Anno Schmitz, leitender Ingenieur, Toshiba Electronics Europe GmbH