„Das bedeutet, dass wir über diese Schnittstelle jede für die Festo-Achse benötigte Anwendung verwalten, konfigurieren und programmieren können“, erklärt Maxi Megías, Leiter der Forschung und Entwicklung bei Nutai.
Der Mehrachsen-Antriebscontroller ermöglicht es einem einzelnen Roboter, Teile beispielsweise auf einer Strecke von zwei bis zehn Metern von einem Punkt zum anderen zu bewegen, ohne dass ein zweiter Roboter für den gesamten Prozess benötigt wird. Dadurch kann ein kleinerer Roboter eingesetzt werden, was die Mobilität beim Arbeiten an verschiedenen Orten erhöht und die Steuerung über eine einzige Schnittstelle ermöglicht. All diese Fortschritte sparen Platz, erhöhen die Flexibilität und senken die Kosten. 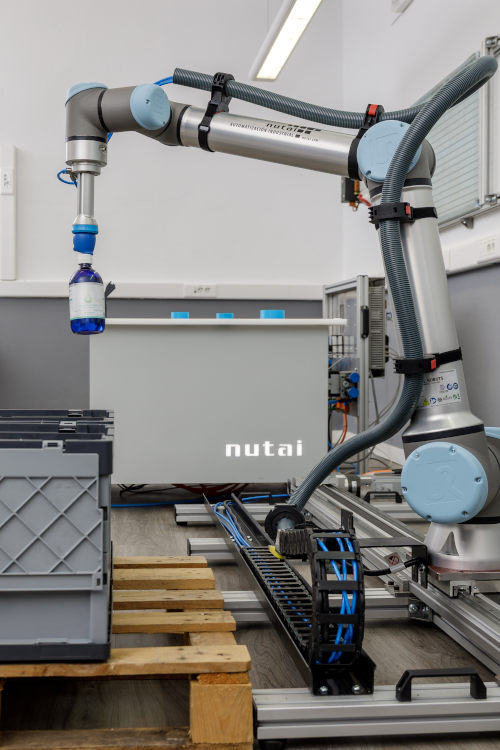
Die Idee entstand aus einem von Nutai erkannten Marktbedarf. Zwar existieren bereits ähnliche Lösungen, diese waren jedoch bisher auf eine einzelne Achse mit Schrittmotoren beschränkt. Mit minimalem Vorkonfigurationsaufwand ist es nun möglich, vier externe Achsen von einem einzigen Roboter aus zu steuern und so dessen Reichweite deutlich zu vergrößern. Diese Einfachheit kommt auch dem Endanwender zugute. Darüber hinaus reduzieren die kompakte Größe und die geringere Anzahl an Komponenten das Ausfallrisiko und vereinfachen die Wartung.
Zu den potenziellen Einsatzgebieten gehören Palettierung, Kommissionierung und Logistik in einer Vielzahl von Branchen.
Die Lösung wurde von Universal Robots als UR+ Komponente zertifiziert und erweitert damit das Ökosystem sowie die Einsatzmöglichkeiten der Cobots. Sie ist außerdem Teil von URCap, einer offenen Plattform, auf der Distributoren, Systemintegratoren und Zulieferer Endanwendern Zubehör präsentieren, das erfolgreich in den Cobot-Anwendungen des Unternehmens implementiert wurde. In dieser Lösung ermöglicht URCap die Inbetriebnahme und Steuerung einer siebten Achse über das Teach-Pendant des Cobots.
Wayve, Uber und Nissan bewerben Robotaxis in Tokio mit dem autonomen Nissan LEAF
Wayve, Uber und Nissan haben die Unterzeichnung einer Absichtserklärung zur Zusammenarbeit bei der Entwicklung von Robotaxis bekannt gegeben und werden die notwendigen Aktivitäten für deren Einführung einleiten. Die Unternehmen werden bis Ende 2026 mit den Vorbereitungen für einen Pilotversuch in Tokio beginnen.


 Asparagus picking-1-w.jpg)