




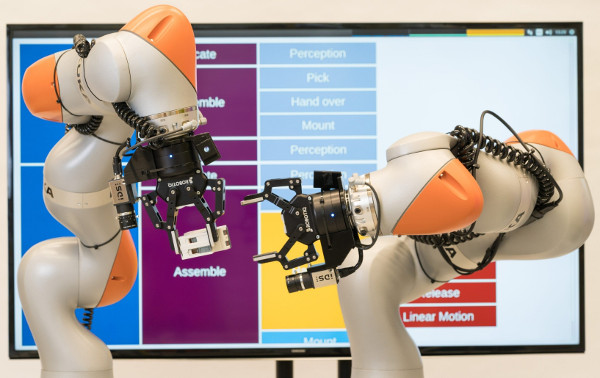
Beim Start des Mechanismus ist ein Klicken zu hören, wenn eine Hand ein Teil an die richtige Stelle in der Baugruppe setzt. Die Hand zieht sich dann zurück, nimmt ein weiteres Teil auf und reicht es dem anderen Arm weiter, um höchste Präzision zu gewährleisten. So koordinieren beide Gliedmaßen ihre Bewegungen, um einen Abschnitt der Steuerstation zusammenzubauen.
Die Zusammenarbeit der Hände eines zweiarmigen Roboters wurde bei Siemens Corporate Technology in München, der globalen Forschungseinheit des Unternehmens, getestet. Dort wurde bestätigt, dass das Robotersystem ein entscheidender Faktor für die Zukunft der Fertigung ist – eine Zukunft, in der Fabriken sich selbst regulieren werden.
Die Fähigkeit, Aufgaben autonom statt automatisch auszuführen, ist für Kleinserienhersteller und Produzenten verschiedener Varianten desselben Produkts unerlässlich, um die steigende Nachfrage nach individualisierten Produkten zu decken. Herkömmliche Automatisierung ist auf dieser Ebene, der sogenannten „Losgröße 1“, noch nicht kosteneffizient.
Ein Team von Siemens Corporate Technology unter der Leitung von Kai Wurm und Georg von Wichert, das innerhalb des Unternehmens für die Forschung an autonomen Systemen zuständig ist, hat dieses Problem gelöst. „Unser intelligenter Zwei-Arm-Prototyp zeigt, dass eine kosteneffiziente Produktion kleinerer Losgrößen möglich ist“, so Wurm. „Zukünftig müssen Roboter nicht mehr so aufwendig und zeitintensiv mit seitenlangen Codezeilen programmiert werden, die eine individuelle Montageprozedur für die Teile vorgeben. Wir müssen lediglich die Aufgabe beschreiben, und das System übersetzt diese Spezifikationen in ein Programm.“
Übergang zu semantischer Information
: „Wir weisen den Roboter einfach an, ein bestimmtes Teil in die Montagelinie einzufügen“, erklärt Wurm. „Und genau das tut er.“ Im kleinen Maßstab entspricht diese Aufgabe der Größe einer ersten Charge. Dabei geht es um die Fertigung oder Montage eines Produkts mit verschiedenen Teilen in unterschiedlichen Ausführungen. Der Roboter bezieht die Informationen zur Produktherstellung aus einem zugehörigen Softwaremodell. Während dieses CAD/CAM-Modell (Computer-Aided Design and Manufacturing) für herkömmliche Roboter unverständlich ist, kann der neue Prototyp solche Modelle verstehen. Man kann es sich so vorstellen, als ob der Roboter verschiedene Sprachen verstünde, wodurch die Programmierung seiner Bewegungen und Prozesse entfällt.
Um dies zu erreichen, zerlegt der Prototyp die Aufgaben des Software-Bauplans, wie beispielsweise den allgemeinen Befehl „Montieren“, in Aktionen wie „Aufnehmen“ und „Liefern“, bis er einen Arm bewegt oder seine Greifer öffnet. Der Roboter entscheidet außerdem, welche Aufgabe jeder Arm ausführen soll. Um dies zu ermöglichen, haben die Entwickler den Prototyp so konfiguriert, dass er die Informationen der Produktentwicklungssoftware auf semantischer Ebene erweitert.
„Produktkomponenten und Prozessinformationen werden semantisch in Ontologien und Wissensgraphen transformiert“, erklärt Wurm. „Dadurch werden implizite Informationen explizit gemacht. Bisher mussten Robotern einige Prozesse, die Menschen aufgrund ihrer Erfahrung intuitiv ausführen, per Code beigebracht werden. Unser Prototyp analysiert das Problem jedoch selbstständig und findet die entsprechende Lösung.“.
Beim Siemens-Prototyp lässt sich dieser Prozess gut auf einem Monitor rechts neben den Roboterarmen beobachten. Der Monitor zeigt zwei Reihen farbiger Kacheln an, die jeweils Wörter wie „Montieren“ (linke Spalte) und „Auswählen“ (rechte Spalte) enthalten. Diese Kacheln bewegen sich, ähnlich dem Scrollen auf einer Webseite, nach oben. Sie repräsentieren die einzelnen Schritte des Montageprozesses. Auf dem linken Monitor zeigt der Demonstrator die Informationen an, die die Roboterarme zu Beginn eines Produktionsprozesses empfangen. Diese Informationen bestehen aus einer 3D-Darstellung der Umgebung und der darin befindlichen Objekte. Über dem Demonstrator befinden sich zwei weitere Bildschirme, die das aktuelle Sichtfeld der integrierten Kameras der Roboterarme anzeigen.
Hin zu selbstkorrigierenden Systemen
: Das Prototypensystem von Siemens Corporate Technology kann Fehler auch ohne vorherige Erkennung korrigieren. Wenn beispielsweise ein Bauteil falsch positioniert wird, lokalisiert einer der Arme es, solange es sich im Sichtfeld der Kamera befindet. Der Arm nimmt das Bauteil auf und passt alle nachfolgenden Bewegungen an, um es korrekt zu montieren. Muss das Bauteil auf der gegenüberliegenden Seite der Baugruppe positioniert werden, übergibt der Arm es an den anderen Arm. Diese innovativen Entwicklungen sind Teil des Programms „Core Technology (CCT) Future of Automation“ von Siemens. CCT ermöglicht es Siemens, sich auf wichtige Innovationsbereiche wie digitale Zwillinge, künstliche Intelligenz und additive Fertigung zu konzentrieren.







 Asparagus picking-1-w.jpg)






