




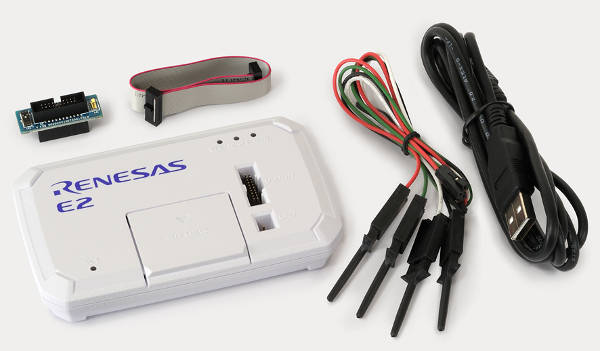
Der neue Emulator unterstützt die erweiterten Debugging-Funktionen der RH850-Familie und trägt dazu bei, den Zeitaufwand für das Debuggen der CAN-Kommunikation und des Stromverbrauchs zu verkürzen.
In letzter Zeit hat der Einsatz von Elektronik in der Fahrzeugsteuerung zugenommen, um Kraftstoffeffizienz, Sicherheit und Fahrkomfort zu verbessern. Gleichzeitig wächst die Anzahl und Vielfalt der integrierten Sensoren. Dies führt zu einem größeren Umfang der Steuerungsprogramme für die in den Steuergeräten (ECUs) verwendeten Mikrocontroller. Da jedes Steuergerät die Kommunikationssteuerung über Fahrzeugnetzwerke wie CAN, LIN und FlexRay® übernimmt und in einem Fahrzeug Dutzende von Steuergeräten verbaut sind, ist die Kommunikationssteuerung komplexer geworden. Angesichts der Vielzahl an Steuergeräten in einem Fahrzeug ist es zudem wichtiger denn je, den Stromverbrauch jedes einzelnen Steuergeräts im Betrieb genau zu erfassen und die Steuerungsprogramme im Hinblick auf einen geringen Stromverbrauch der Fahrzeugsysteme zu optimieren.
Eine Herausforderung bei der Weiterentwicklung bestehender Steuergerätesoftware besteht darin, dass das Programm vom Emulator auf den Mikrocontroller (MCU) heruntergeladen werden muss. Jedes Mal, wenn dem Steuerungsprogramm Debug-Code hinzugefügt wird, erhöhen sich Programmgröße und Downloadzeit. Bei der CAN-Kommunikation trägt die Notwendigkeit, einen CAN-Analysator in Verbindung mit dem Emulator zu verwenden, wesentlich zu diesem wiederholten Debugging-Zyklus bei; diese Geräte arbeiten üblicherweise nicht synchron. Zur Optimierung des Stromverbrauchs wird der Emulator typischerweise zusammen mit einem Amperemeter oder einer Stromsonde verwendet, was es schwierig macht, den Zeitpunkt der Stromaufnahme im laufenden Code genau zu bestimmen.
Um dieser Herausforderung zu begegnen, hat Renesas zusätzliche Debugging-Funktionen, wie z. B. Lösungen, in den E2 integriert, die für die Softwareentwicklung erforderlich sind. Der neue Emulator verkürzt insbesondere die Zeit zur Ermittlung der Fehlerursache bei der CAN-Kommunikation, indem er eine Busverbindung bereitstellt, die die Synchronisierung von Nachrichten mit dem laufenden Code ermöglicht. Er erleichtert zudem die Ursachenermittlung von Stromspitzen durch Überwachung des Geräte-Driftstroms und dessen Korrelation mit dem Code. Dadurch können Systementwickler die Entwicklungszeit in diesen Bereichen potenziell auf bis zu ein Zehntel reduzieren (Anmerkung 1) im Vergleich zur bisherigen Methode wiederholter Programmänderungen und -downloads. Selbst wenn der Änderungs-/Download-Zyklus notwendig ist, verringert die höhere Downloadgeschwindigkeit des E2 dessen Auswirkungen auf die Entwicklungsgeschwindigkeit.
Hauptmerkmale des neuen E2-Emulators:
1) Die Downloadgeschwindigkeit ist doppelt so hoch (Anmerkung 2).
Der neue E2-Emulator bietet höhere Kommunikationsgeschwindigkeiten zwischen dem Mikrocontroller und dem Emulator sowie die Parallelisierung des Flash-Speicher-Überschreibens und der Datenkommunikation. Dadurch sind Downloads von Steuerungsprogrammen bis zu doppelt so schnell wie beim bisherigen Renesas E1-Emulator (Anmerkung 2).
2) Branchenweit erste Lösung (Anmerkung 3), die Debugging auf Befehlsebene mit CAN-Kommunikationsüberwachung kombiniert.
Als CAN-Kommunikations-Debugging-Funktion kann der neue E2-Emulator das Programm anhalten, sobald er erkennt, dass die Interrupt-Antwortzeit einen festgelegten Grenzwert überschritten hat. Gleichzeitig werden Trace-Daten zum CAN-Kommunikationsempfang und zur Interrupt-Antwortverarbeitung aufgezeichnet und angezeigt. Diese Debugging-Funktion ist eine branchenweit erste Lösung (Anmerkung 3) zur Messung der CAN-Kommunikations-Antwortzeit und ermöglicht so einen klareren Zusammenhang zwischen CAN-Kommunikation und Programmablauf.
Diese Lösung zur Messung der CAN-Kommunikationsreaktionszeit ermöglicht es, die CAN-Kommunikationsablaufanalyse und den Programmbetrieb allein durch den Emulator durchzuführen und die Zeit, die zur Ermittlung der Fehlerursache benötigt wird, erheblich zu verkürzen.
3) Einfachere Ermittlung der Ursache von Stromverbrauchsspitzen:
Der neue E2-Emulator erkennt Stromverbrauchsspitzen und stoppt das Programm, sobald der Stromverbrauch über einen bestimmten Zeitraum die festgelegten Grenzwerte überschreitet. Systementwickler können so die Programmbedingungen ermitteln, die zu einem Überschreiten der erwarteten Stromverbrauchswerte führen. Darüber hinaus zeigt der Emulator Programmablauf und Stromverbrauch gleichzeitig an, wodurch sich Bereiche mit Verbesserungspotenzial leichter identifizieren lassen. Dies verkürzt die zur Reduzierung des Stromverbrauchs benötigte Optimierungszeit (siehe Anmerkung 5).
Der E2-Emulator bietet eine native Hot-Plug-Verbindung auf kompatiblen Geräten, ohne dass ein Adapter erforderlich ist.
Der E2-Emulator unterstützt die integrierte Entwicklungsumgebung CS+ (Anmerkung 6), die die unvermeidlichen Bearbeitungs-, Kompilierungs- und Debugging-Zyklen in der Softwareentwicklung einfach, benutzerfreundlich und sicher gestaltet. Geplant ist außerdem die Unterstützung der integrierten Entwicklungsumgebung e2 Studio (Anmerkung 6) (basierend auf dem weit verbreiteten Eclipse), der MULTI® IDE von Green Hills Software und der IAR Embedded Workbench® von IAR Systems. Die Schnittstelle des Boards ist mit derjenigen bestehender E1-Emulator-Boards kompatibel, die ebenfalls an den E2-Emulator angeschlossen werden können.
Renesas plant außerdem, eine E2-Emulator-Tracing-Lösung über die RH850-Debug-Schnittstelle bereitzustellen und plant, zukünftig eine Interrupt-Lösung anzubieten, die es ermöglicht, das Programm während des Debuggens auf Basis eines externen Triggersignals zu unterbrechen.
Verfügbarkeit:
Der E2-Emulator ist ab sofort für die RH850-Familie und eine Auswahl an Automotive-SoCs verfügbar. Ab Juli 2017 wird der neue Emulator auch für die RX- und RL78-Familien erhältlich sein. Zusätzliche Debugging-Lösungen für den E2-Emulator werden ebenfalls ab Juli 2017 verfügbar sein. (Änderungen vorbehalten.)
Die wichtigsten Spezifikationen des neuen E2-Emulators entnehmen Sie bitte dem separaten Datenblatt.
Anmerkung 1: Stand: 9. Februar 2017, laut Renesas-Recherche. Die angegebene Reduzierung der Entwicklungszeit ist nur ein Beispiel und variiert je nach Programm.
Hinweis 2: Variiert je nach Gerät.
Anmerkung 3: Stand 9. Februar 2017, laut Recherchen von Renesas
Hinweis 4: Diese Funktion wird ab Juli 2017 für die RH850-Familie über ein kostenloses Update der integrierten Entwicklungsumgebung bereitgestellt. Renesas plant außerdem, diese Funktion für die MCU-Familien RX und RL78 anzubieten. CAN FD wird separat unterstützt.
Hinweis 5: Diese Funktion wird ab Juli 2017 für die RL78-Familie über ein
Update der integrierten Entwicklungsumgebung bereitgestellt. Renesas plant außerdem, sie
für die RH850- und RX MC8-Familien verfügbar zu machen.
Anmerkung 6: Automotive SoCs werden über eine integrierte Entwicklungsumgebung von Renesas-Partnern verfügen.




